Többdimenziós geoinformatikai adatfeldolgozó rendszer fejlesztése
Miskolci Egyetem
Műszaki Földtudományi Kar,
Földtani és Geofizikai Intézet
Geofizikai Tanszék
Tartalomjegyzék
1. A geofizika és a geoinformatika jellemzői, kapcsolatuk
1.1. Geoinformatikai rendszerek általános felépítése
1.1.1. Képfeldolgozás, digitális képek, megjelenítés
1.1.3. Tematikus rendszerek, térinformatikai eszközök
1.1.4. A geodéziai alaprendszer
1.2. Geoinformatikát alkalmazó főbb tudományterületek
1.3. Főbb geofizikai módszerek
2. A geofizikai adatfeldolgozás főbb módszerei
2.1. Matematikai alapok, mátrixalgebra
2.3.1. Egydimenziós frekvencia-tartománybeli szűrők
2.3.1. Egydimenziós időtartománybeli szűrők
2.4.1. Kétdimenziós frekvencia-tartománybeli szűrők
2.4.2. Kétdimenziós tér-idő tartománybeli szűrők
2.5.2. Háromdimenziós tér-idő tartománybeli szűrők
2.6.2. Négydimenziós tér-idő tartománybeli szűrők
3. Kétdimenziós geofizikai adatfeldolgozó rendszer fejlesztése
3.1. A kifejlesztett program általános ismertetése
3.2. A kifejlesztett program funkcióinak részletezése
3.2.2.1. Aluláteresztő szűrő (ideális)
3.2.2.2. Felhasználó által definiált konvolúciós szűrő
3.2.2.3. Általános képfeldolgozó szűrők
3.2.2.6. ÉK-DNY és ÉNY-DK iránymenti szűrő
3.2.2.9. Rank szűrő (3x3, 5x5)
3.2.2.10. Számtani átlag szűrő (3x3, 5x5), Mértani átlag szűrő (3x3)
4. A megvalósított rendszer gyakorlati alkalmazásának lehetőségei, példák.
4.1. Numerikus teszt szintetikus adatokon
4.2. Térkép digitalizálás megkönnyítése
4.3. 3D szeizmikus adatok kiértékelésének támogatása
4.4. Légi mágneses és domborzati adatok feldolgozása
4.5. Űrfelvételek elemzésének támogatása
5. Összefoglalás, a rendszer 3D, 4D irányba mutató továbbfejlesztési lehetőségei
1. sz. melléklet: Néhány példa az OpenGL objektumok beállítási lehetőségeire
2. sz. melléklet: Egy kép R, G, B, H, S, V összetevőire való felbontása
3. sz. melléklet: A CD-ROM melléklet tartalma
Bevezetés
A mindennapi életünkben körülvesznek bennünket az analóg információforrások. Ahhoz, hogy az ezen információforrások által produkált jeleket, értékeket megfelelő módon feldolgozni, értelmezni, elemezni tudjuk, szükséges a számítógépi, digitális feldolgozás. A nem determinisztikus (előre ismeretlen) analóg jelek sajátossága azonban, hogy többnyire végtelen nagyságú adathalmazt kellene tárolnunk leírásukhoz. Mivel ez nemcsak az adattárolás, hanem a mérési jellemzők (mintavételezés, mintatartás, stb.) miatt sem lehetséges, így az eredeti analóg információforrás jellemzőit csak diszkrét értékekkel szemléltetjük, törekedve arra, hogy lehetőség szerint a lehető legkisebb időközönként álljon rendelkezésünkre az analóg jel minél több jellemzője.
Miután előállítottuk az analóg jel diszkrét értékeit tároló digitális állományt, azon az értelmezés előtt különböző szűréseket kell elvégeznünk ahhoz, hogy a mérés, a jeltovábbítás vagy a kódkonverzió során keletkezett hibákat eltávolítsuk a fontos, a mérés tárgyát képező adatok közül, valamint, vagy hogy ezen hibák hatását a rendelkezésünkre álló diszkrét értékek esetében minimalizáljuk, illetve, hogy a jelben lévő bizonyos, általunk vizsgálni kívánt összetevők hatását erősítsük.
Tekintettel arra, hogy a feldolgozás, értelmezés során az esetek döntő többségében emberi döntés születik, így nem lehet megkerülni azt a tényt, miszerint az ember az információmennyiségének nagy részét vizuális érzékeléssel szerzi. Emiatt sokszor a mérőrendszerek a mért adatokat rögtön kép formájában szolgáltatják. Ezeken a képeken - csakúgy, mint a mért adatokon - hibák jelenhetnek meg. A hibák eltávolítása itt ugyanolyan fontos feladat, mint a „csak” numerikus adatokat tartalmazó mérőrendszerek esetében.
Napjainkban, a geofizikában és a földtudományokban az egyes képi eszközök alkalmazásának jelentőssége egyre jobban felértékelődik, már nem csak információ hordozóként vannak jelen, de egyre inkább információforrásként is szerepelnek. Az egyes geofizikai mérési eredmények megjelenítésére különböző képi/térképi szelvényeket alkalmaznak, gyakran nem csak a mérési folyamat végén állítják elő a térképeket, hanem már az egyes feldolgozási folyamatok közt is képek formájában továbbítják az információt.
A földtudományokban gyakran használnak légifotókat, űrfelvételeket, mikroszkopikus felvételeket és környezetgeofizikai térképeket is, melyeket ugyanolyan feldolgozásnak és értékelésnek kell alávetni, mint a mérések numerikus adatait.
Ahhoz, hogy ezt megfelelően el tudjuk végezni, szükségesek az olyan speciális szűrő és képfeldolgozó alkalmazások, melyek kifejezetten a földtudományokban alkalmazható vizsgálati módszerek támogatására szolgálnak.
A Miskolci Egyetem Geofizikai Tanszékén hallgatott féléveim során szembetűnt az, hogy bár tipikusan a geofizikusok azok, akik bár gyakran olyan módszerekkel dolgoznak melyek nagymennyiségű képi információt szolgáltatnak, és nagy pontosságú feldolgozást igénylenek, mégis – az oktatási intézmények lehetőségeihez mérten finanszírozható formában – kevés megfelelő minőségű software-el rendelkeznek ezen képek feldolgozására.
Dolgozatom alapjául a Miskolci Egyetem Geofizikai Tanszékén készített TDK dolgozatom szolgált [23], melyet a Magyar Geofizikusok XXXIV. Ifjúsági Ankétján is előadhattam [24].
Célom a dolgozatommal az volt, hogy létrehozzak egy olyan alkalmazást, amely – a folyamatos továbbfejlesztése révén – lehetővé teszi, hogy eredményesen használják fel a különböző geofizikai vizsgálati módszerek során adatfeldolgozásra, mindamellett, hogy általános célú képfeldolgozó rendszerként is alkalmazható legyen.
1. A geofizika és a geoinformatika jellemzői, kapcsolatuk
1.1. Geoinformatikai rendszerek általános felépítése
A geoinformatika foglalkozik elsősorban a különböző tudományterületekről származó mérési adatok feldolgozásával, elemzésével, geodéziai rendszerhez kötött ábrázolásával.
Az egyes tudományterületeken keletkező mérési eredményeket geoinformatikai segédeszközök, programok elemzik, értékelik, s alakítják át olyan megfelelő formátumba, mely segítségével a felhasználók az adott mérési eredmények tükrében a megfelelő következtetéseket le tudják vonni a vizsgált terület azon jellemzőire, melyre az adott mérési eljárás választ adhat.
A geoinformatika jellemzően az adatok szűrésével, konverziójával, megjelenítésével, illetve a különböző adatbázisokban való eltárolásával foglalkozik.
A különböző geofizikai kutatási módszerek közös jellemzője, hogy általában nagymennyiségű, numerikus adatot szolgáltatnak, melyek sokszor több fizikai összetevő eredőjét tartalmazzák. Néhány geofizikai módszer azonban képi információt (is) szolgáltat, így a geoinformatikai rendszereknek képesnek kell lenniük a nagymennyiségű numerikus és képi adatok pontos, gyors oda-vissza való konverziójára is. ([28], [29], [30])
A geoinformatikai rendszerekről – általánosan kezelve őket – elmondható, hogy a következő részekre tagolhatók:
- geodézia alaprendszer,
- matematika modul,
- képi modul,
- konverziós modul,
- adatbáziskezelő modul.
1.1.1. Képfeldolgozás, digitális képek, megjelenítés
A digitális képfeldolgozás fogalma
A digitális képfeldolgozás célja, hogy a környezetünkből származó vizuális információt számítógép(ek) segítségével feldolgozzuk, értelmezzük és kiértékeljük.
Először azt szükséges tisztázni, mit is értünk a kép fogalmán. A továbbiakban a „kép”-en a vizuális információt értjük. „Ilyen értelemben, az objektumok hétköznapi szóhasználatban képnek nevezett osztályát (pl. egy festmény), képforrásnak tekintjük.” [7]
A kétdimenziós képeket első lépésben a számítógép számára feldolgozhatóvá kell tenni, azaz digitalizálni kell.
A számítógép és kép digitális kapcsolatának a számítógépes grafika, illetve a digitális képfeldolgozás a két fő ága. Amíg a számítógépes grafika szűkebb értelemben véve különböző képek előállítását (generálását) jelenti előre meglévő információk, függvények alapján, addig a digitális képfeldolgozás ennek ellenkezőjét, azaz meglévő képekből információk utólagos feldolgozásra való kinyerését szolgálja, vagyis a képben foglalt információ megértésére, értékelésére irányul.
A számítógépes grafikának két fő irányzata van, a vektorgrafika, és a pixelgrafika. A pixelgrafika képpontokkal dolgozik (bittérképes) itt egyetlen objektum van a pixel (pixel = picture element = képpont), míg a vektorgrafika objektumai a pont, vonal (vektor), vonallánc és a felület. [7]
A számítógépes grafika és a digitális képfeldolgozás módszereikben lényegesen eltérnek egymástól, annak ellenére, hogy hasonló eljárásokat használnak, és a képleírásban is hasonló elveket követnek. Mindkét ágon három szint körvonalazható, melyek a következők:
1. - Fizikai szint (signal level), melyen a képeket képpontok halmazaként kezeljük, itt a képi információt az egyes képpontokhoz rendelt számszerű értékek (fényerő, színkód) hordozzák. A feldolgozás során a bemenő képből kimenő képet állítunk elő. Ezeket a módszereket nevezzük képátalakításnak. Két fő területe van [7]:
a.: Képkorrekciók, melyek célja a hibák javítása, csökkentése illetve a kép helyreállítása, valamint információtartalmának kiemelése.
b.: Szegmentálás, vagyis az értékes képpontok egy adott háttértől való elválasztása.
2. - Elemzési szint (evaluation level), melyen a sajátságaikkal leírható objektumok állnak a feldolgozás középpontjában. Az elemzés célja, hogy a bemenő képről képleírást készítsünk. Az ezen a szinten végzett feldolgozást képosztályozásnak, osztályba-sorolásnak nevezzük. [7]
3. - Értelmezési szint (semantic level), melyhez a képleírás, illetve a kép felismerése közti folyamatok tartoznak. A képfelismerés (image recognition) a legmagasabb szint, egyben a legnehezebben megvalósítható. Ez a terület kapcsolatot teremt az elemzett kép és a tudásbázis között. [7]
Az emberi látás
Látással - hasonlóan, mint a hallás esetén - a közvetlen és a távolabbi környezet sajátosságai érzékelhetőek. Ez a környezeti tárgyak szín, alak, mélység, mozgás tulajdonságainak felismerésével érhető el.
Az emberi látás azon alapul, hogy az igen rövid hullámhosszúságú (380-780 nm) tartományba eső elektromágneses sugárzás a szemünkben fényérzetet kelt. A sugárzási energia hatására a szem retinájának idegvégződései működésbe lépnek, fizikai-kémiai folyamatok indulnak be, és az idegek segítségével az agy megfelelő központjába továbbítódnak ingerület formájában.
Az 1. ábrán vázolt szem pupilla, szemlencse, üvegtest és retina együtteséből álló érzékszerv. A szemlencse izmokkal változtatható fókusztávolságú, kétszeresen domború lencse. A fényrekeszen (pupillán) keresztül belépő fénysugarakból az éles képet a retinán állítja elő. Az átlátszó üvegtest homogén törésmutatójú közeg: szerepe elsősorban élettani. A retina tartalmazza a fényérzékelő receptorokat, azaz a fényesség érzékeléséért felelős pálcikákat (számuk kb.: 120 millió) és a színérzékelésért felelős csapocskákat (számuk kb.: 6 millió). [8]
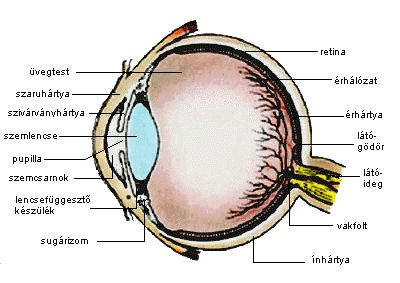
1. ábra: Az emberi szem felépítése [8]
A látás folyamata során két – egymástól kissé eltérő - képet érzékelünk, melyek együttesen agyunkban a térbeliség érzetét keltik. A szemek legfontosabb optikai része a szemlencse. Szemünk automatikusan követi az éleslátás igényeit, ezt a tudatalatti szabályozást autófókusznak nevezzük. A leképzés eredményeként a retina belső felületén létrejön egy fordított állású kép, melyet az agyunk feldolgoz, és mi egyenes állású képnek érzékeljük. Az érzékelés folyamatában alakul ki a fényerősség, valamint a színérzet, melynek három jellemzője van: [7]
1. SZÍNÁRNYALAT (Hue) - melyet hétköznapi életben egyszerűen csak színnek nevezünk, ez a fény hullámhosszától függ. Szemünk kb. 200 féle színezetet tud megkülönböztetni. Ez azonban önmagában nem elegendő: egyrészt bizonyos színek nem találhatók meg a spektrumban (pl: a bíbor, a vörös és a kék szín keveréke); másrészt különböző spektrális eloszlású fényforrások is azonos színűnek látszanak. [7]
2. TELÍTETTSÉG (Saturation) - mely attól függ, hogy mekkora a fehér fény összetevője a többi összetevőhöz képest. Szemünk átlagosan kb. 20 telítettségi fokozatot tud megkülönböztetni. [7]
3. VILÁGOSSÁG vagy FÉNYINTENZITÁS (Intesity) - mely az egységnyi térszögben a szemünkre érkező fényenergia mennyiségétől függ. A világosság szerinti felbontóképessége a szemnek erősen hullámhosszfüggő, általában 500 fokozatot tudunk megkülönböztetni. [7]
Meg kell említeni azt a tényt, hogy szemünk nem képes megkülönböztetni az egy helyről egyidejűleg beérkező, különböző hullámhosszúságú és energiájú fényt, csak ezek eredőjét, színérzetünk tehát nem objektív érzet.
A színkeverésnek két módja van:
a.: additív színkeverés: a keverékszín monokróm fényforrások fényének egymásra vetítésével áll elő (pl.: TV). Alapszínei: vörös, zöld, kék (RGB).
b.: szubtraktív színkeverés: Egy széles sávban sugárzó fényforrás fényéből „kivonunk” egyes hullámhosszokat, tartományokat. A maradék lesz a keverékszín (pl.: színes nyomtatás). Alapszínei: cián, bíbor (magenta), sárga, fekete (latin nevéből ered a K rövidítés). (CMYK) A színeket a feketéből vonjuk ki. [7]
A tárgyakat nem képpontok halmazaként, hanem térbeli alakzatokként érzékeljük az agyunk rekonstrukciós tevékenységének köszönhetően, így az egyes fényingerek foltok, élek, összetett objektumok rendszerévé válnak. Agyunk alakfelismerő képessége rendkívüli, a tárgyakat méretüktől, állásuktól, színüktől, stb. függetlenül képes azonosítani.
A digitális képfeldolgozás alapjai
A számítógép alapvetően digitális működésű, ezért a feldolgozni kívánt képeket valamilyen módon át kell alakítani, digitalizálni kell. A pixelgrafikus digitális kép képpontokból áll, vagyis csak a sík bizonyos pontjaiban van értelmezve, azaz a képpontok koordinátái, a képpontokat jellemző értékek diszkrétek. A digitális képfeldolgozás során ezeknek az értékeknek a matematikai analízisével foglalkozunk.
A különböző képpontokhoz (továbbiakban: pixelek) való értékrendelés sokféle lehet. Ezt alapvetően meghatározza a digitalizálás kvantálási szintje, a kép színes vagy fekete-fehér volta (továbbá, hogy hány színárnyalatot tartalmaz a kép, ezt nevezzük színmélységnek), valamint a kép későbbi tárolásának és feldolgozásának módja. Pixelgrafikus képnél is lehetőségünk nyílik mind tömörítetlen formában (pl. BMP), mind pedig tömörített formában való tárolásra is. A tömörített képeknél megkülönböztetünk azonban veszteségmentes tömörítési eljárásokat (pl. Zipped BMP), illetve veszteséges tömörítési eljárásokat (pl. JPEG). A valódi színes képek ábrázolásánál általánosan elterjedt (pl. a televízióknál is alkalmazott) a színeket alkotó 3 monokromatikus színösszetevő (R-G-B: red - vörös, green - zöld, blue – kék) alkalmazása. Mindegyik színösszetevőhöz hozzárendelnek egy értéket a kvantálási szintből adódóan, ez a pixel adott komponensének világosságkódja. Így létrehozható az úgynevezett 24 bites színmélység, melyet gyakran használnak számítógépes grafikában, mivel ez már olyan színmélység, melyet az emberi látás is fényképszerűnek tekint.
Szürkeárnyalatos képek esetén elegendő egy monokromatikus összetevő értékét figyelembe venni. A 0 pixelérték a legsötétebb (fekete), a 255 pixelérték a legvilágosabb (fehér) árnyalatot jelenti. A 0-255 tartomány helyett gyakran alkalmazzuk a lebegőpontos 0-1 intervallumot. Szürkeárnyalatos képet leggyakrabban átlagolással állítanak elő egy színes képből. Az átlagolás során a három színösszetevő értékének számtani átlagát tekintik a szürkeárnyalatos pixelértéknek.
Az ilyen – pixelgrafikus - kép tulajdonképpen egy mátrix, amelynek annyi sora és soronként annyi eleme van, ahány sorból áll a kép és ahány képpont van egy sorban. A mátrixelemek és a képpontok között kölcsönösen egyértelmű megfeleltetés van: egy adott képpontnak megfelelő mátrixelem értéke az illető elem világosságkódja. [7]
Hisztogram
Egy digitális kép lényeges jellemzője az, hogy az egyes szürkeségi árnyalatok milyen gyakorisággal fordulnak elő benne, azaz ha a szürkeséget (a pixelértéket) valószínűségi változónak tekintjük, ezen árnyalatok előfordulása milyen sűrűségfüggvényt mutat. Mivel a valószínűségi változónk diszkrét értékű, így a sűrűségfüggvény is diszkrét értékek sorozata. Ábrázolásának szokásos módja az úgynevezett hisztogram.
A hisztogram megadja a világosságkódok eloszlását az adott képben. A hisztogram annyi elemű, amennyi az adott képben lévő világosságkódok értékkészlete.
„A hisztogram egy rendezett minta előre kitűzött változó-tartományaiba eső elemek számát vagy gyakoriságát ábrázolja. A hisztogram hasábjainak szélessége a változó-tartományt, magassága az (abszolút vagy relatív) gyakoriságot ábrázolja.” [9], [14]
A hisztogramot általánosan oszlop- vagy vonaldiagrammal ábrázoljuk, a vízszintes tengelyen a lehetséges pixelértékek (világosságkódok) állnak, a függőleges oszlopok magassága az illető értékű pixelek számával (relatív gyakoriságával) arányos.
A hisztogram sok mindent elárul egy digitalizált képről. Megállapíthatjuk például, hogy milyen a szürkeségi felbontása az adott képnek. Ez ugyanis nem azonos a maximális pixel értékkel! Normálással széthúzhatunk például egy 20 szintű képet a 0 - 64 tartományba de a hisztogramot felrajzolva azon továbbra is csak 20 vonal lesz. [9]
Megállapíthatjuk, hogy kiegyenlített tónusú-e a kép, vagyis minden szürkeségi tartomány nagyjából egyformán fordul-e elő benne. Ha az alacsony pixelértékek dominálnak, akkor a kép sötét tónusú, kevés világos részlettel, ha a magas pixelértékek dominálnak, akkor a kép világos tónusú, kevés sötét részlettel. Így ha egy képnek csak a hisztogramja áll rendelkezésünkre, akkor is meg tudunk határozni néhány alapvető információt.
„A képeken hisztogramjának átalakításával/transzformálásával különböző változtatásokat, úgynevezett skálázást végezhetünk:
- szakaszonkénti lineáris transzformáció,
- sávzsugorítás (kontrasztkiemelés),
- invertálás,
- kvadratikus és logaritmikus transzformációk.
Lehetségesek olyan átalakítások, amelyeken úgy transzformáljuk a világosságkódokat, hogy a kép hisztogramja előre meghatározott alakú legyen, ezeket az eljárásokat hisztogram transzformációknak nevezzük.
A hisztogramtranszformáció során olyan átviteli függvényt kell meghatározni, amelynek alkalmazása esetén a kimenő kép hisztogramja valamilyen, számunkra előnyös, előre meghatározott alakot vesz fel.” [9]
1.1.2. Adatbázisok
Az egyszerűbb geoinformatikai rendszerek a feldolgozás különböző fázisában lévő adatokat (feldolgozatlan, elő-feldolgozott, feldolgozás alatt álló, feldolgozott) nem tárolják el egységes adatbázisban, hanem külön-külön file-ba mentési lehetőséget tartalmaznak, vagyis a felhasználónak magának kell gondoskodnia különböző adatainak szervezett formába történő mentéséről. Az összetett, nagyobb rendszerek korszerű relációs vagy objektum orientált adatbázisban tárolják az információkat, lehetővé téve az adatok szűrését, keresését, illetve a különböző adatbázis műveletek (egyszerűbb és összetett lekérdezések, illetve a lekérdezésekkel támogatott elemzési műveletek) alkalmazását.
Azokat a geoinformatikai rendszereket, melyek egyszerre csak egy adathalmazzal dolgoznak, az adathalmaz dimenzióival, plusz egy tematikus dimenzióval azonosítjuk, így megkülönböztethetünk:
- 1D+1D,
- 2D+1D,
- 3D+1D,
- MD+1D, rendszereket.
Azokat a geoinformatikai rendszereket, melyek egyszerre több adathalmazzal dolgoznak, az adathalmaz dimenzióival, plusz a rendszer által egyszerre kezelt tematikus dimenziók számával jelöljük, így megkülönböztethetünk:
- 1D+ND,
- 2D+ND,
- 3D+ND,
- MD+ND típusú rendszereket is.
Az egyszerre több tematikus adathalmazzal dolgozó rendszerek általában egy egységes adatbázisban, de külön táblában tárolják az adatbázisukban az egyes adathalmaz értékeit, így különítve el a többi adattól azt.
1.1.3. Tematikus rendszerek, térinformatikai eszközök
A térinformatikai rendszerek általánosságban MD+ND rendszerűek, de néhány kivételtől eltekintve többnyire „csak” 2D+ND illetve 3D+ND felépítésűek.
Közös jellemzőjük a térinformatikai programoknak, hogy kezelik mind a vektorgrafikus, mind a pixeles képeket is, illetve korszerű geofizikai szűrések, statisztikai elemzések elvégzésére is képesek.
A térinformatikai programokat sokrétűen lehet alkalmazni a mindennapi geofizikai munkák során, egyaránt alkalmazhatók a mérési eredmények egy rendszerben való tárolására, összegzésére, feldolgozására, illetve a mérési folyamat különböző dokumentációiban alkalmazott grafikai objektumok, térképek, szelvények előállítására is, valamint felhasználhatók a mérés megrendelője felé nyújtott adatszolgáltatás megkönnyítésére is.
1.1.4. A geodéziai alaprendszer
A térinformatikai rendszerek általában valamely földi vonatkoztatási rendszer segítségével helyezik el a térben az adatokat, többnyire kezelik mind a nemzetközi (pl. WGS 84 – World Global System 1984), mind a helyi, lokális vonatkoztatási rendszereket (pl. Magyarországon: EOV – Egységes Országos Vetületi rendszer), illetve az ezek közötti konverziót is. Ahhoz, hogy az alapadatok elhelyezése a megfelelő pontossággal, helyességgel és biztonsággal történjen, minden térinformatikai rendszer tartalmaz egy geodéziai alaprendszert, mely felel a tematikus dimenziókban felhalmozott adatok abszolút, és egymáshoz viszonyított relatív helyzetéért, s amely segítségével olyan feldolgozási folyamatok is lehetővé válnak melyek során a tematikus dimenziókban tárolt adatok helyzetéről, elhelyezkedéséről, kiterjedéséről származó információkkal is operálhat a program felhasználója. [31], [32]
1.2. Geoinformatikát alkalmazó főbb tudományterületek
A geoinformatika számos tudományterülethez kapcsolódik, sokrétűen alkalmazható mind a különböző tudományterületekből származó adatok elemzéséhez, mind pedig az adatok egységes tárolásához, illetve eredményesen használható fel a különböző tudományterületekről származó adatok egymással való összehasonlítására is.
A geoinformatikai eszközöket elsősorban a:
- Geodézia [31], [32],
- Geográfia (GIS), [30], [31], [32],
- Földtan (geológia) [33], [34],
- Környezetgazdaságtan [35], [36],
- Geofizika
tudományterületek alkalmazzák.
Ezen tudományterületek közötti határ gyakran elmosódik, mikor is a geoinformatikai rendszerek tematikus dimenzió révén egy geoinformatikai rendszeren belül kezelik például ugyanazon térrész geodéziai, geológiai és geofizikai adatait.
A dolgozatom további részében elsősorban a geofizikai alkalmazási lehetőségekkel foglalkozom.
1.3. Főbb geofizikai módszerek
A geofizika összetett tudományterület, melynek általános célja, hogy a vizsgált terület geológiai szerkezetét, valamint egyes, az adott területre jellemző sajátosságokat a földkéreg felső részéből – illetve bizonyos módszereknél a felszín feletti légkörből – származó fizikai jelenségek tanulmányozása útján felderítse.
A geofizikai kutatások alkalmazási területe igen széles, egyaránt alkalmazhatók például a különböző szerkezeti (föld szerkezeti) vizsgálatoknál, kőzettani felderítésekre, tektonikai szerkezetek vizsgálatára, felszín alatti domborzat meghatározására, környezeti vizsgálatok elvégzésére, valamint számos esetben kiindulási fázisát alkotják egy összetett vizsgálatnak.
A következőkben összefoglalom a főbb geofizikai módszereket, ismertetve az egyes módszerek alapelveit, főbb lépéseit, valamint az adott módszer jellemző alkalmazási területét és az általa szolgáltatott információkat.
1.3.1. Gravitációs kutatás
A gravitációs geofizikai kutatások annak a newtoni erőtérnek a vizsgálatán alapulnak, melyet a földkéreg vizsgálat alá vett területét alkotó kőzetek tömegvonzása hoz létre. „A Föld tömegének kisebb része által kifejtett vonzóerő azonban nem figyelhető meg elkülönítve a többi földi tömeg vonzásától, továbbá a Föld saját tengelye körüli forgása által előidézett centrifugális erőktől sem különíthető el.”[1] Ebből adódóan az említett erők összegét vizsgáljuk, ez az összeg pedig a nehézségi erő. Azt a tudományágat, mely a Földön a nehézségi erő eloszlását vizsgálja gravimetriának nevezik.
A nehézségi erő mért értékeinek felhasználása a következőképpen képzelhető el: „Tekintettel arra, hogy a hogy a Föld méretei és saját tengelye körüli forgási sebessége ismert, ki lehet számítani a centrifugális erőt valamennyi megfigyelési ponton; ha a centrifugális erőnek ezt a kiszámított értékét levonjuk a nehézségi erő mért értékéből, megkapjuk tisztán a Föld összes tömege által kifejtett newtoni vonzóerőt a pontban.”[1] Ezáltal következtetéseket tudunk levonni a Föld alakjára, illetve a Földkéregben felsőbb rétegeiben lévő tömegeloszlásra.
A gravimetriában rendszerint nem a nehézségi erőt, hanem a gyorsulást mérik. A gyorsulás egysége az , ezt az egységet nevezik gal-nak, jele: g. Többnyire azonban a mérések folyamán nem az egész gal-t, hanem annak ezredrészét a milligal-t (mgl) használják.
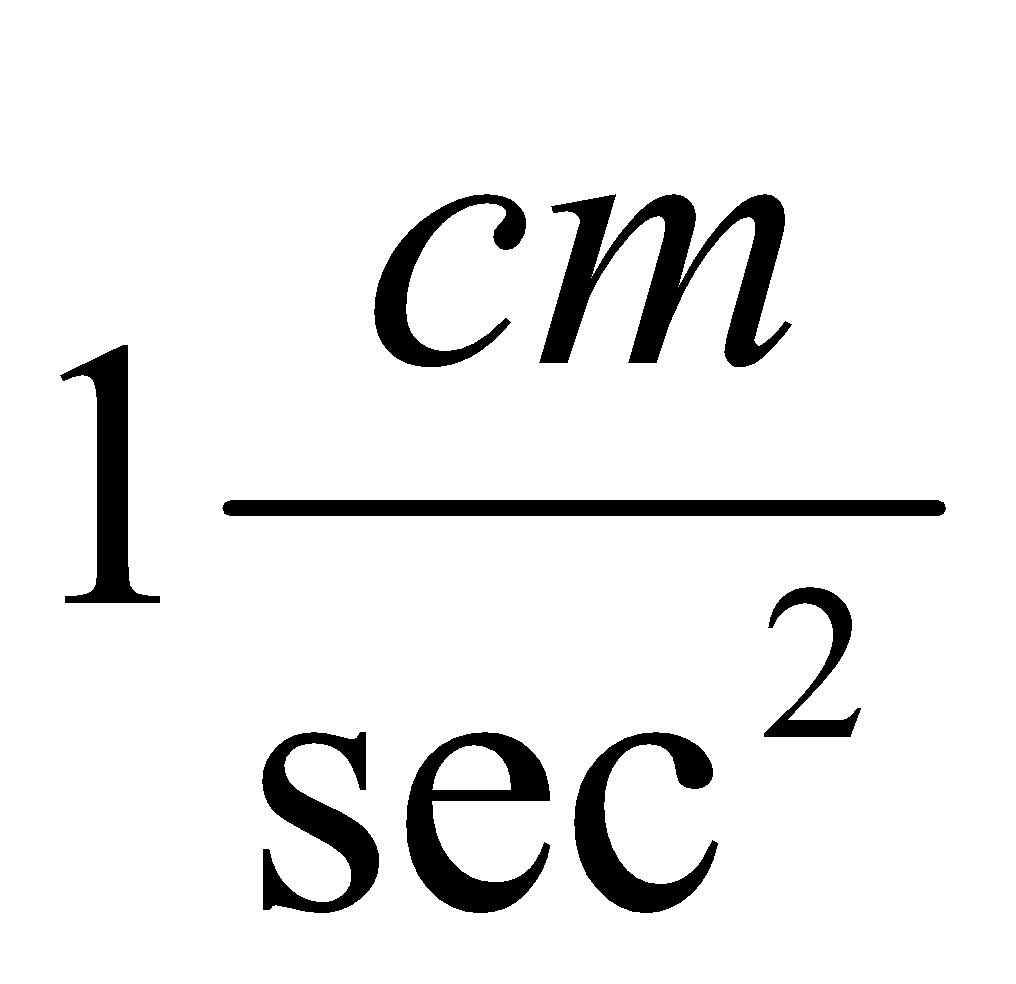
A nehézségi erő meghatározására többféle módszert fejlesztettek ki, ezek alapján beszélünk a nehézségi erő abszolút és relatív meghatározásáról. Mindkét módszernél közös jellemző, hogy a nehézségi erőt rendszerint a szárazföldön, tehát a tenger szintje feletti különböző magasságban határozzák meg. Abból a célból, hogy egy adott kérdés megválaszolásánál a nehézségi erő kapott értékét felhasználhassuk, a mért értéket valamely egységes szintre, például a tenger szintjére kell átszámítani, vagyis a kapott értéket korrigálni kell. A magassági korrekción kívül számos, egyéb zavaró tényező hatását is ki kell küszöbölnünk a mért értékből, melyek adódhatnak például a környezet domborzati viszonyaiból, a mérés során fellépő külső zavarforrásból, illetve a mérés során elkövetett esetleges pontatlanságokból.
A gravimetriai mérések adatainak feldolgozásánál figyelembe kell venni az egyes zavaró tényezőket, s az adatfeldolgozás minél korábbi szakaszában ki kell küszöbölni, ki kell szűrni azokat, vagy legalábbis törekedni kell a nagyságuk csökkentésére.
A nehézségi erő észlelt anomáliái főleg a földkéreg rétegeiben lévő tömegek egyenlőtlen eloszlásától függnek. Vagyis, ha ismerjük a mérésekből a vizsgált területen a nehézségi erő anomáliáinak térképét, meghatározhatjuk a földkéregben lévő azokat az egyenlőtlenségeket, melyek az anomáliákat előidézték, tehát megkaphatjuk az illető terület geológiai szerkezetének jellegét, az ásványi kincsek előfordulását azok helyét, stb.
A gravimetriával részletesebben is megismerkedhet az olvasó az [1], [2], [12] szakirodalmak segítségével.
1.3.2. Földmágneses kutatás
A mágneses tér vizsgálatát abból a célból, hogy egy terület geológiai szerkezetéről, tulajdonságairól információt szerezzünk, mágneses kutatásnak nevezik. A mágneses tér irányára hat az egyes kőzetek magnetit tartalma, vagyis, egyes vasvegyületeket tartalmazó tömegek távolsága/közelsége hatással van a mágneses tér irányára.
A gyakorlatban azonban nem a mágneses tér irányát, hanem az attól való eltérést (elhajlást) szokták meghatározni. „A mágneses elhajlások térképének nagy gyakorlati jelentőssége van. Az elhajlásokat a tengeri és légi hajózásban, bizonyos topográfiai és geológiai felvételeknél, háborúban, továbbá mindenütt, ahol térképet és iránytűt használnak, ismerni kell.”[1]
A földfelület azon szakaszait, ahol a mágneses izovonalakkal ábrázolt elhajlások szabálytalan alakúak, mágneses anomáliáknak nevezik. Megkülönböztetünk regionális és lokális anomáliákat. Regionális anomáliák hatalmas területet ölelnek fel, és azokat a földmágnesesség világtérképein tűntetik fel. A lokális mágneses anomáliák néhány négyzetkilométertől, néhány 100 négyzetkilométerig terjedő területűek. Ezeket az anomáliákat nagyléptékű térképeken ábrázolják.
A mágneses anomáliákat elsősorban az egyes kőzetek nem egyforma mágneses szuszceptibilitása okozza. „Ha valamennyi kőzet szuszceptibilitása azonos volna, akkor a földkéreg homogén mágneses test volna, és mágnessége a mágneses pólusoktól az egyenlítőig egyenletesen változnék.”[1]
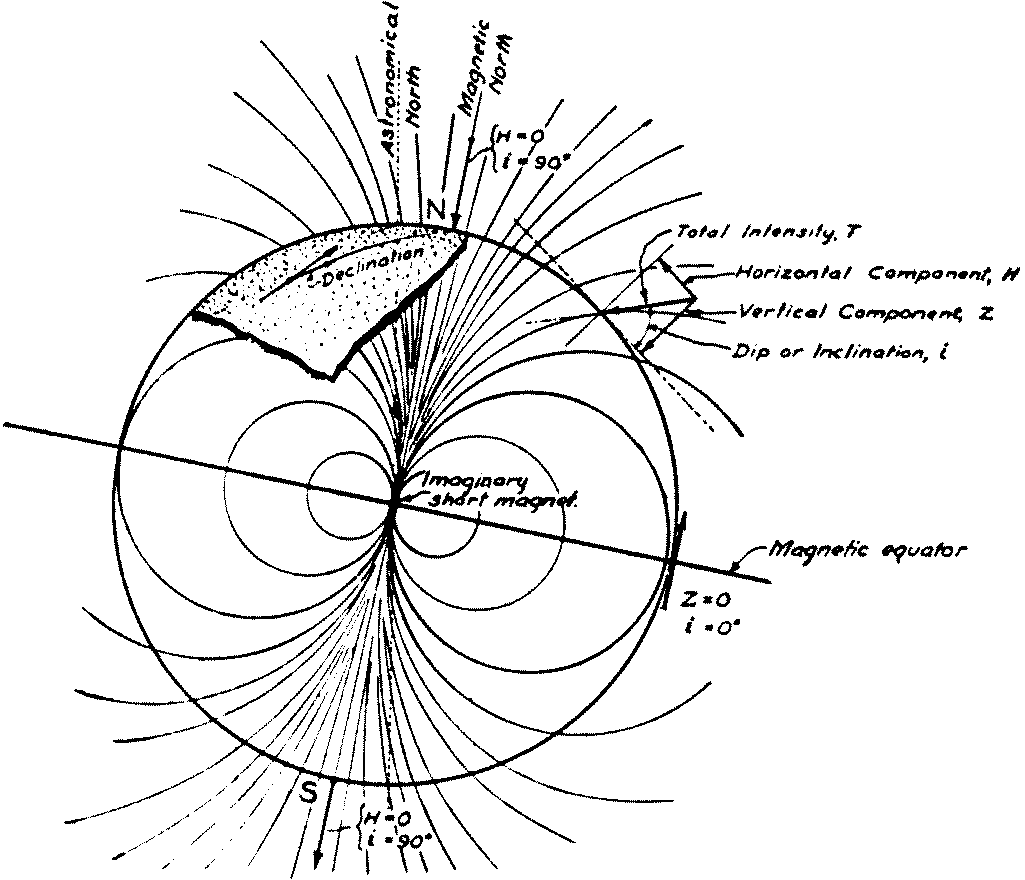
2. ábra: A Földi pólusok [2]
Fontos azonban megjegyeznünk, hogy a földmágnesség elemi folytonosan változnak, és velük együtt változnak a mágneses pólusok koordinátái is. A mágneses pólusok helyzetét a Föld forgástengelyéhez képest szemlélteti a 2. ábra.
Tekintettel a folyamatosan változó mágneses pólusokra, és más, a mérés során fellépő zavarokra (Napszél hatás, időjárási frontok hatása a mágneses térre, emberi beavatkozás a természetes mágneses térben, például a mérési pont közelében üzemelő kohászati berendezések nagymértékű mágneses hatása.), a mérési eredmények feldolgozásánál a megfelelő korrekciók elvégzése után lehetséges csak az érdemi elemzés megkezdése. A feldolgozás során kapott adatokat mágneses szelvények, vagy izodinam-térkép (2+1D) formájában rajzolják meg.
A mágneses kutatásokkal bővebben a [1], [2], [12] szakirodalmak foglalkoznak.
1.3.3. Geoelektromos kutatás
Ha egy terület geológiai szerkezetének vizsgálata és az ásványi kincsek kutatása elektromos módszerekkel történik, elektromos kutatásról beszélünk. A geofizikában az elektromos módszerek közül többnyire az ellenállásmérés módszerét, az indukciós módszert, valamint a természetes potenciálmérés módszerét alkalmazzák.
„Az ellenállásmérés módszere azon alapszik, hogy a kőzetek a villamos árammal szemben különböző fajlagos ellenállást tanúsítanak. Ha valamely vezető nem homogén, hanem különböző vezetőképességű rétegekből áll, akkor a vezető felületén végzett elektromos mérésekből, legalább is elméletileg, meg lehet határozni mindegyik rész határát és fajlagos ellenállását.”[1] A földfelszín alatti rétegek ilyen inhomogén vezetőknek tekinthetők.
A mérések során kapott eredményeket ún. geoelektromos szelvény alakjában ábrázolják. A 3. ábrán látható pole-pole elrendezésben mért geoelektromos szelvényen a körülhatárolt tömegek léptékhelyesen vannak feltűntetve, és meg van jelölve mindegyik tömeg fajlagos ellenállása. Ilyen geoelektromos szelvények készítésének csak akkor van értelme, ha a tektonikai szerkezet egyszerű és a rétegek fajlagos ellenállása egymástól jól elkülöníthető.
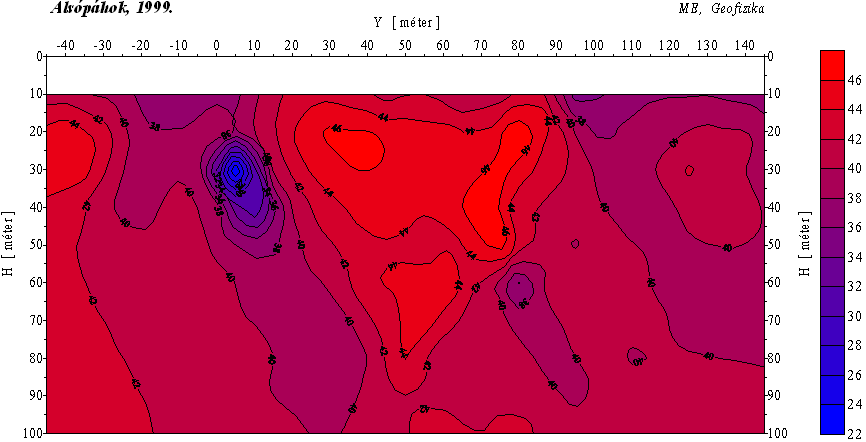
3. ábra: Fajlagos ellenállás szelvény [3]
Az elektromos módszerek közül az elektromos szelvénymérést csak akkor használják, ha a rétegek dőlése nagyobb, mint 10-15°. Ha a rétegek dőlése ettől kisebb, akkor többnyire az ún. elektromos szondázást alkalmazzák. „A két mérési mód alkalmazási területét elválasztó szög nagysága nem támaszkodik elméleti indokokra, hanem csak gyakorlati megfontolásokra vezethető vissza.”[1]
Az elektromos szondázás eredményeit nem geoelektromos szelvényeken, hanem grafikusan, szondázási görbék alakjában ábrázolják. A görbéket derékszögű koordinátarendszerben kettős logaritmikus léptékkel szerkesztik.
A geoelektromos módszerek közül az induktív módszer szolgál a rétegek dőlésének irányának meghatározására, továbbá olyan értékeket szolgáltat, melyek arányosak a rétegek dőlési szögével.
A geofizikai módszerek közül az elektromos kutatási módszerek érzékenyebbek a legjobban a különböző külső zavarokra, hiszen napjainkban nehéz olyan kutatási területet biztosítani, mely mentes a szinte mindenütt megtalálható elektromos távvezetékek által gerjesztett elektromágneses mezőtől. E mező erősen befolyásolhatja a mérés eredményeit, s olyan, nem várt összetevőket eredményezhet a mérési adatokban, melyek eltávolítása, kiszűrése létfontosságú az adatok feldolgozásánál.
A geoelektromos módszerekkel számos szakirodalom foglalkozik, részletesebben az [1], [2], [4], [5], [12] művekből ismerkedhet meg az olvasó e területtel.
1.3.4. Szeizmikus kutatás
A szeizmikus mérésnek, szeizmikus mérési módszereknek azokat a geofizikai módszereket nevezik, mely során egy területen robbantás, vagy más mesterséges forrás segítségével rugalmas szeizmikus hullámokat keltenek és a robbantás környezetében megfigyelik a hullámok terjedési idejét, valamint az e hullámok által létrehozott rugalmas rezgések alakját. „A keletkezésük helyéről szétterjedő hullámok útjukon geológiai réteghatárokba ütköznek és itt visszaverődnek, illetőleg megtörnek.”[1] A megtört és visszaverődött hullámok terjedési sebességéből következtetni lehet a geológiai rétegek mélységére, dőlési szögére, kiterjedésére és néha rugalmas tulajdonságaira is.
Ezek alapján elmondható, hogy a gravitációs és a mágneses mérési módszerektől eltérően, az elektromos módszerekhez hasonlóan a szeizmikus méréseknél mesterségesen létrehozott fizikai jelenségeket figyelnek meg.
A szeizmikus módszereket két nagy csoportra lehet felosztani:
- reflexiós szeizmikus módszer,
- refrakciós szeizmikus módszer.
A reflexiós szeizmikus módszernél az egyes rétegek határairól visszaverődő rugalmas hullámok észlelésén alapszik. A rengési hullám a kőzetben nagyobb sebességgel terjed, mint a levegőben, vagy a vízben.
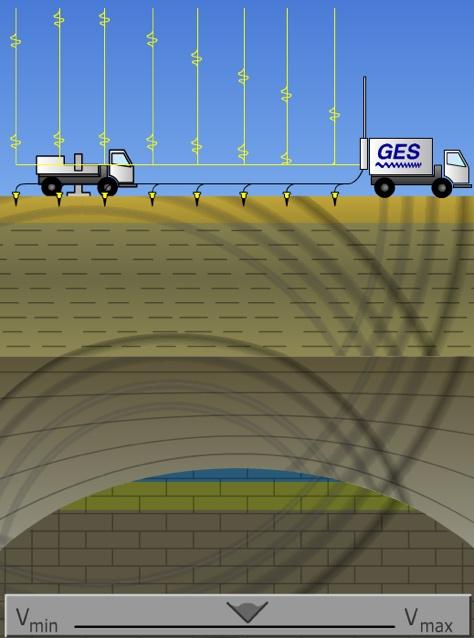
4. ábra: A reflexiós módszerrel végzett mérések vázlata [6].
A 4. ábrán látható vázlatos képen felismerhető mind a rezgések mesterséges keltéséért felelős eszköz (bal oldali jármű, ún. vibrátor), mind a mérést végző eszközök (a jobb oldali jármű által elhelyezett mérőműszerek, ún. geofonok).
A refrakciós szeizmikus módszernek nincs a mindennapi életben és a technikában olyan egyszerű analógiája, mint a reflexiós módszernek. A refrakciós módszernél a megtört rugalmas hullámot figyelik meg. A megtörés annak a következménye, hogy vannak olyan rétegek, melyekben a rugalmas hullámok terjedési sebessége nagyobb, mint a felettük lévő rétegekben.
A szeizmika bővebb megismerésére az [1], [2], [4], [5], [12] szakirodalmak nyújtanak kiváló lehetőséget.
2. A geofizikai adatfeldolgozás főbb módszerei
A következőkben ismertetésre kerülő 2, 3, 4 dimenziós szűrések közös jellemzője, hogy mindig rendelkeznek egy plusz dimenzióval is, az úgynevezett tematikus dimenzióval (lásd 1.1.2. és 1.1.3. pontok), ezért valójában a 2D+1D, 3D+1D, illetve 4D+1D jelölést is lehetne alkalmazni, azonban ettől a könnyebb tárgyalhatóság kedvéért a továbbiakban eltekintek.
A geofizikai adatfeldolgozás során alapvetően háromféle fő irányt lehet megkülönböztetni:
- statisztikus adatfeldolgozást (geostatisztika [25], [26]): A statisztikus adatfeldolgozás elsősorban az adatok statisztikai jellemzőivel foglalkozik, azt vizsgálja. Mivel a gyakorlati életben ritkán fordulnak elő Gauss-eloszlású rendszerek, így a geostatisztikai számos olyan modellt is alkalmaz, melyekkel ténylegesen, jó megközelítéssel leírhatók az adatrendszerek.
- spektrális adatfeldolgozást ([4], [5], [11], [13]): Amely az adatokban lévő spektrális információk elemzésével, feldolgozásával foglalkozik. A geofizikai módszerek sokrétűsége miatt azonban igen széles az a spektrum, aminek alkalmazására sor kerülhet.
- inverziós adatfeldolgozást (geofizikai inverzió [27]): Amely szétbontható modell centrikus és imaging centrikus inverzióra. A modell centrikus inverziónál az adatfeldolgozás a kezdőmodell kialakításánál játszik nagy szerepet, míg az imaging inverziónál a végeredményül kapott „modell-kép” feldolgozásában használatos elsősorban az adatfeldolgozás.
2.1. Matematikai alapok, mátrixalgebra
A képfeldolgozásban a mátrixok nélkülözhetetlen segédeszközt jelentenek, mert segítségükkel tömören és egyszerűen lehet leírni a digitális képekkel végzendő műveleteket. Az alábbiakban röviden összefoglalom a mátrixokkal kapcsolatos fontosabb ismereteket.
A mátrix fogalma és főbb típusai:
Legyen T egy adott test (pl. a valós számtest); az táblázatot a T test feletti mátrixnak nevezzük; az adatok a mátrix elemei. [10]
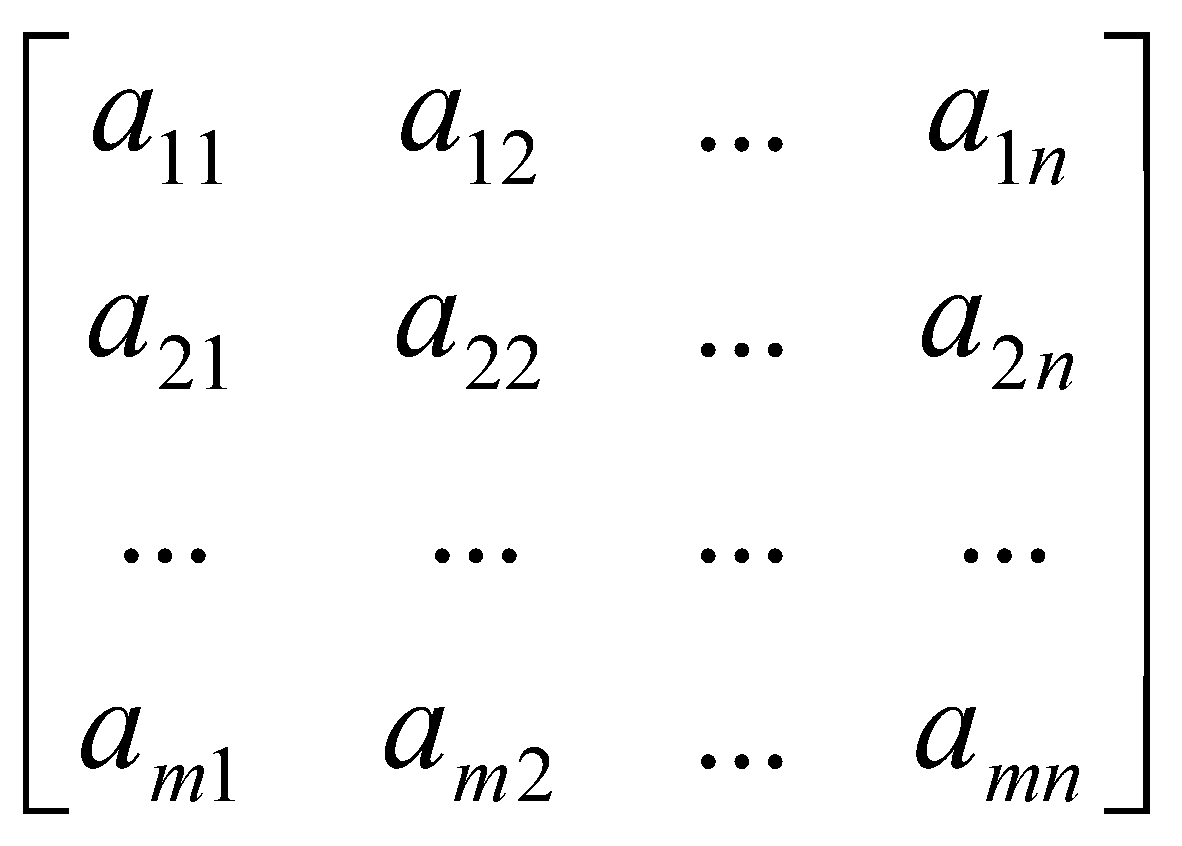
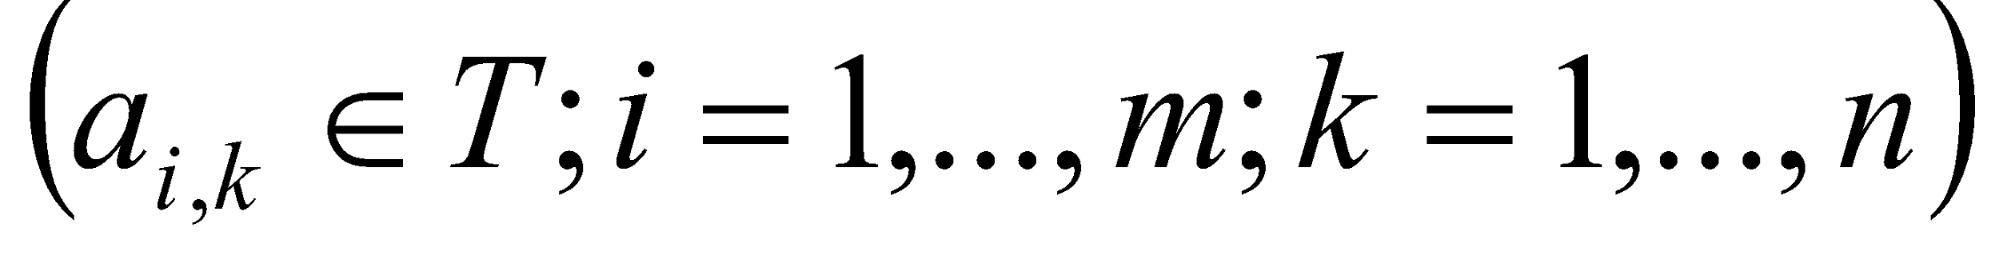
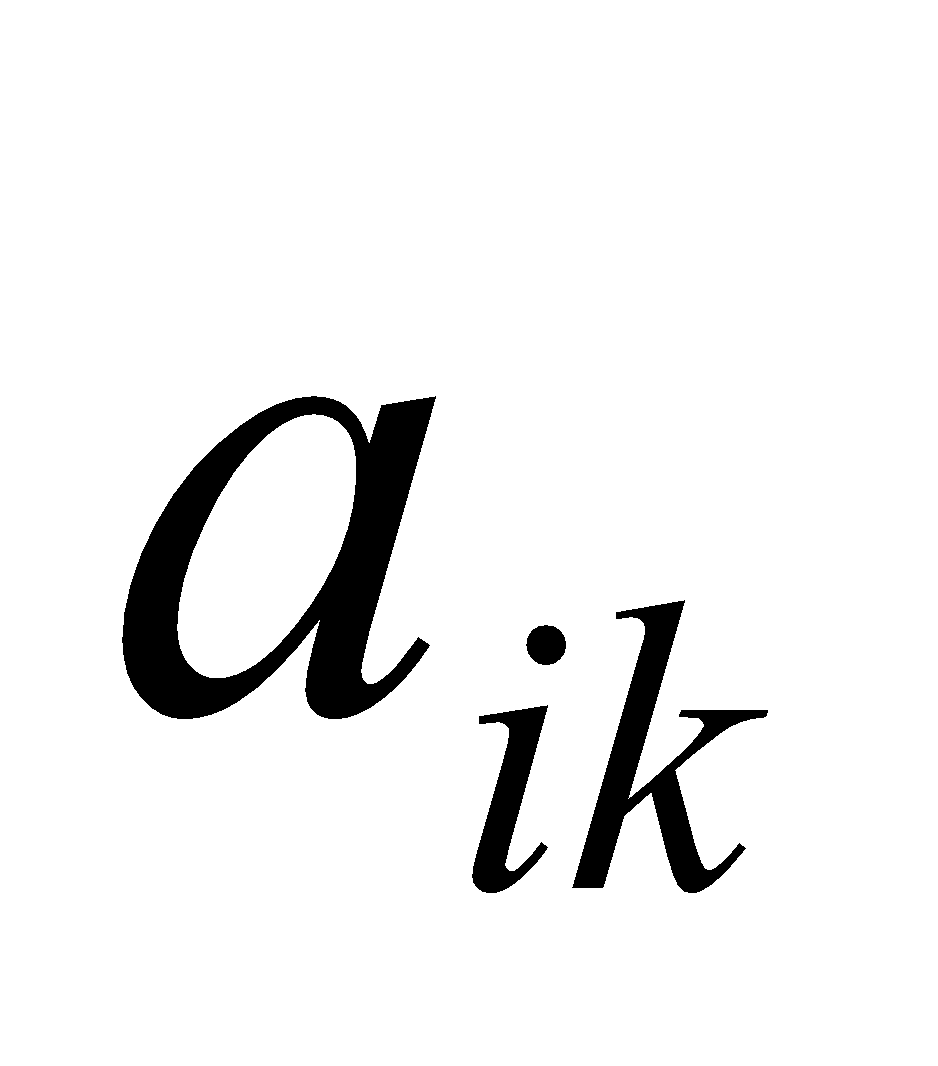
A sorokat felülről lefelé, az oszlopokat balról jobbra számozzuk: az i-edik sor k-adik elemét jelöli.
Egy mátrixot akkor tekintünk adottnak, ha egyrészt ismert sorainak és oszlopainak száma, másrészt minden eleme adott. Jelölésére az szimbólumot használjuk és – ha nem vezet félreértésekre – a indexet elhagyhatjuk.
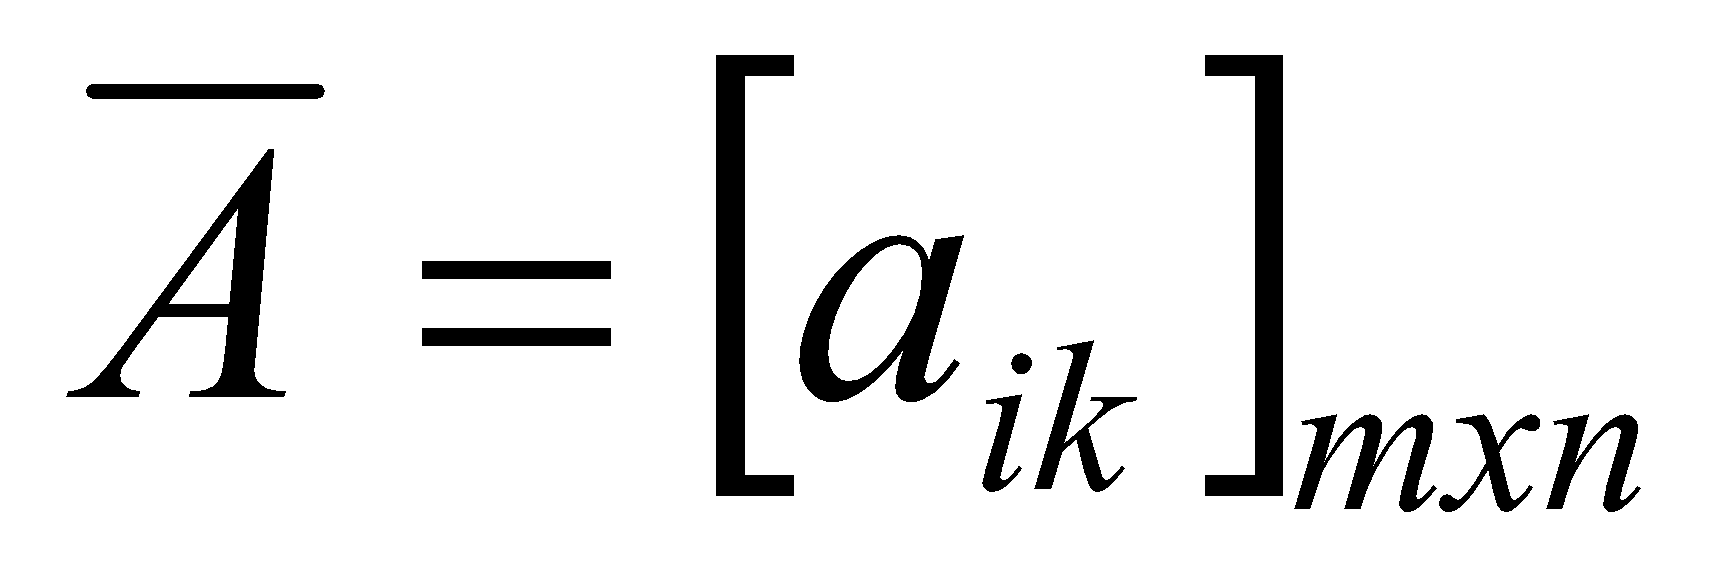
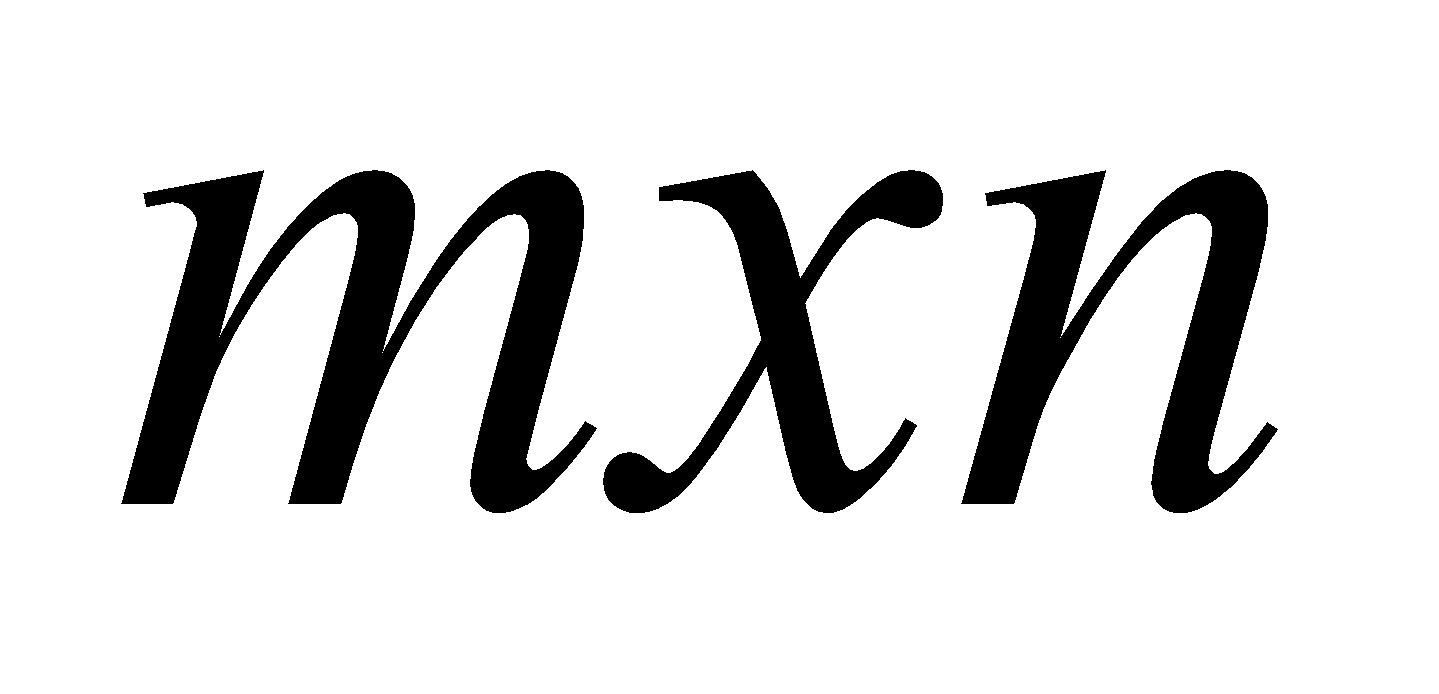
Az és a mátrixok akkor és csakis akkor egyenlők, ha egyrészt azonos méretűek (vagyis sor- és oszlopszámuk megegyezik), másrészt minden i, k elemükre teljesül, hogy [10].
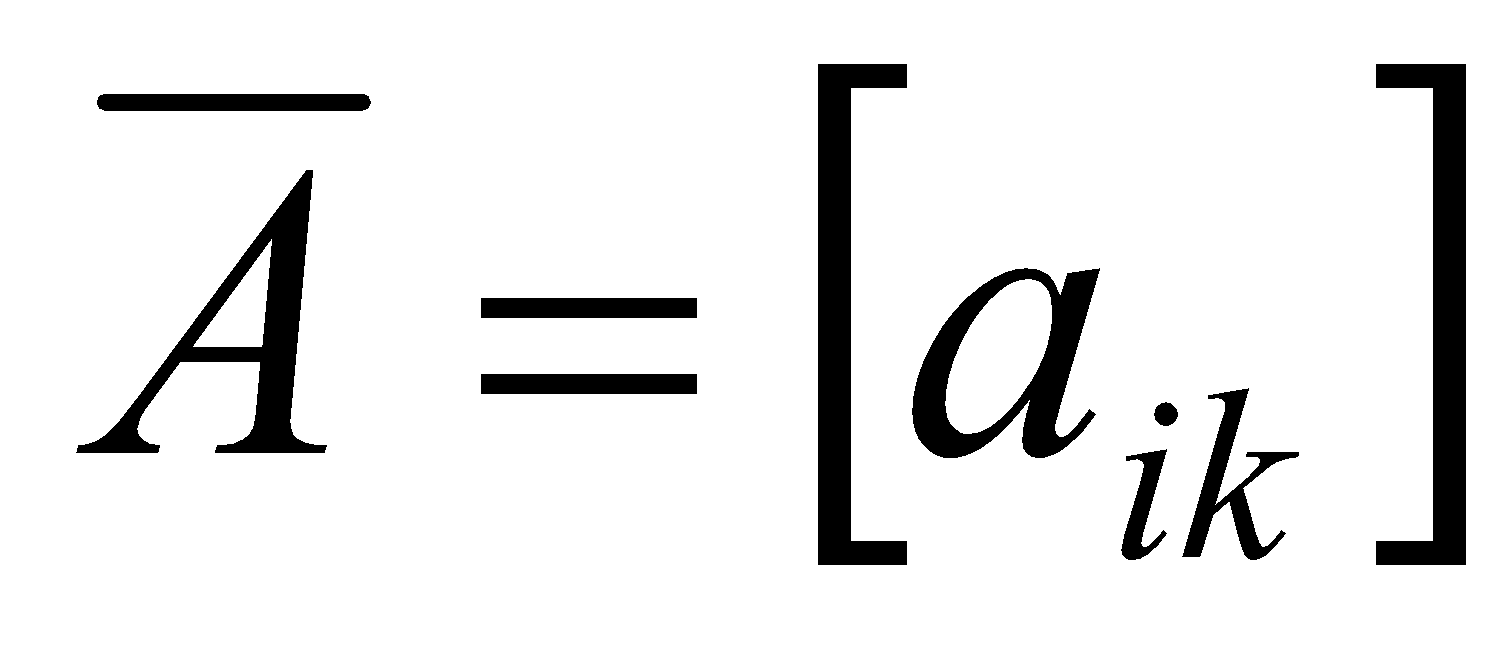
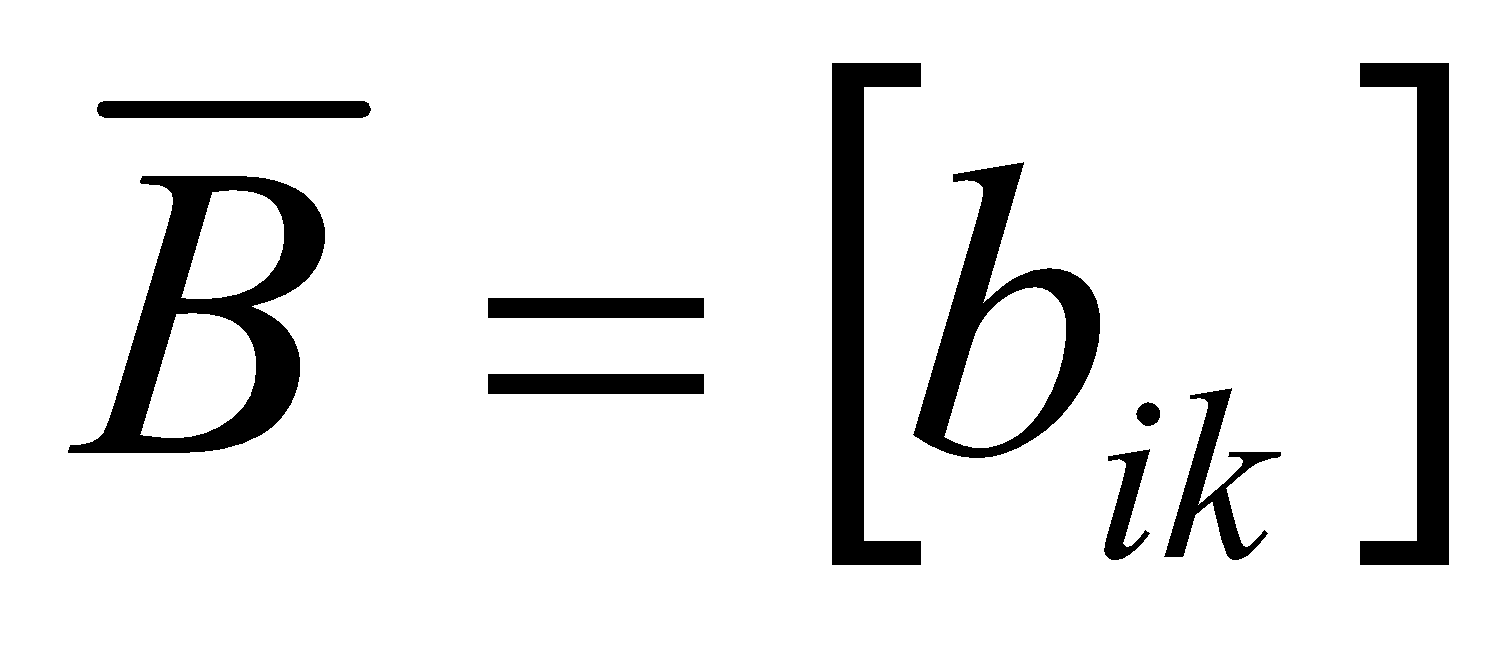
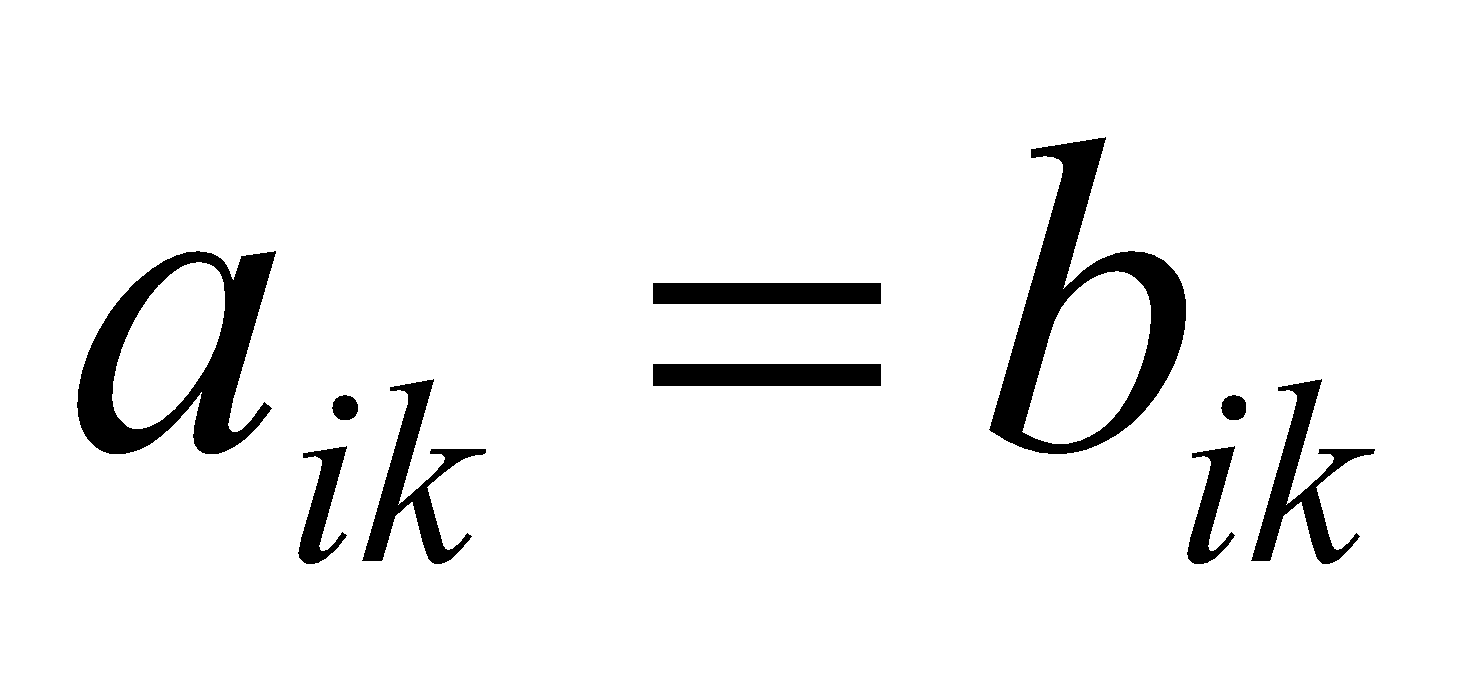
Mátrixok összeadása, kivonása szorzása:
Az összeadás és a kivonás csak azonos méretű mátrixokra van értelmezve. A mátrixot az és a mátrixok összegének (különbségének) nevezzük, ha Az így értelmezett mátrixösszeadás asszociatív és kommutatív. [10]
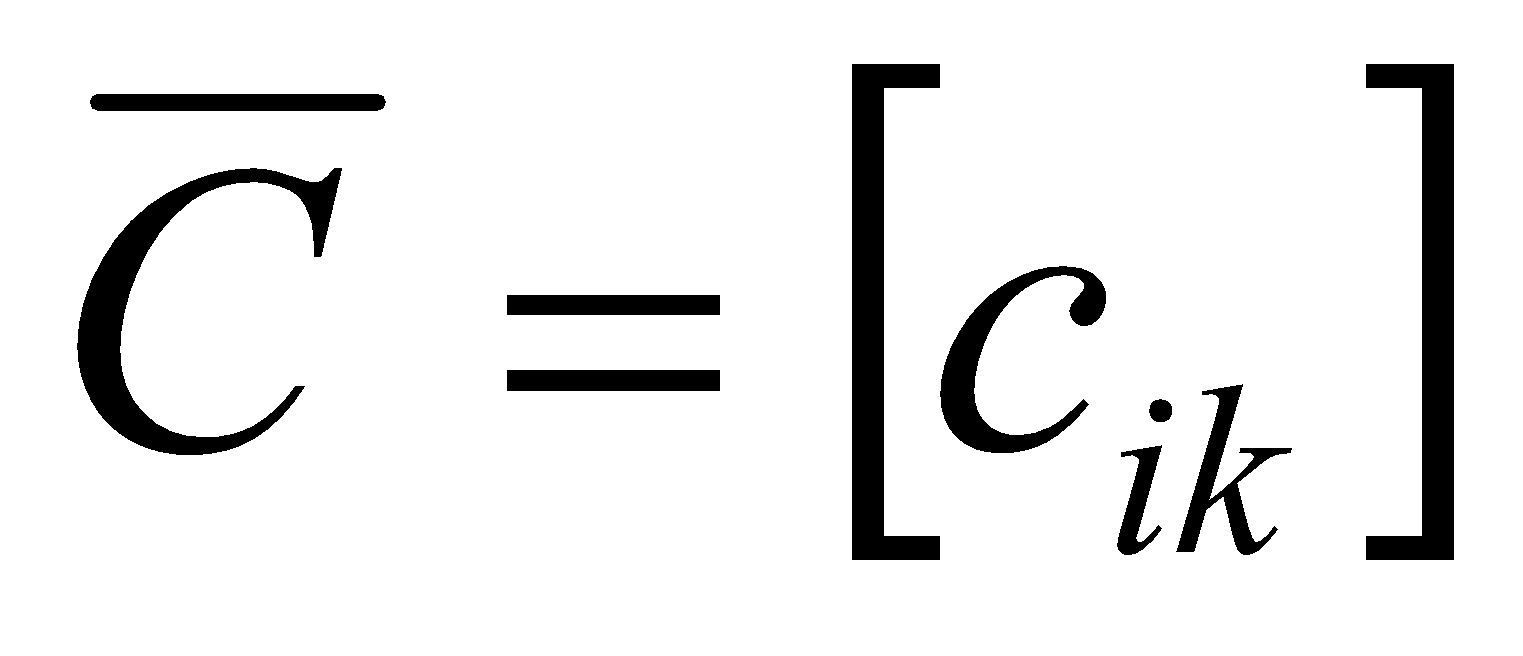
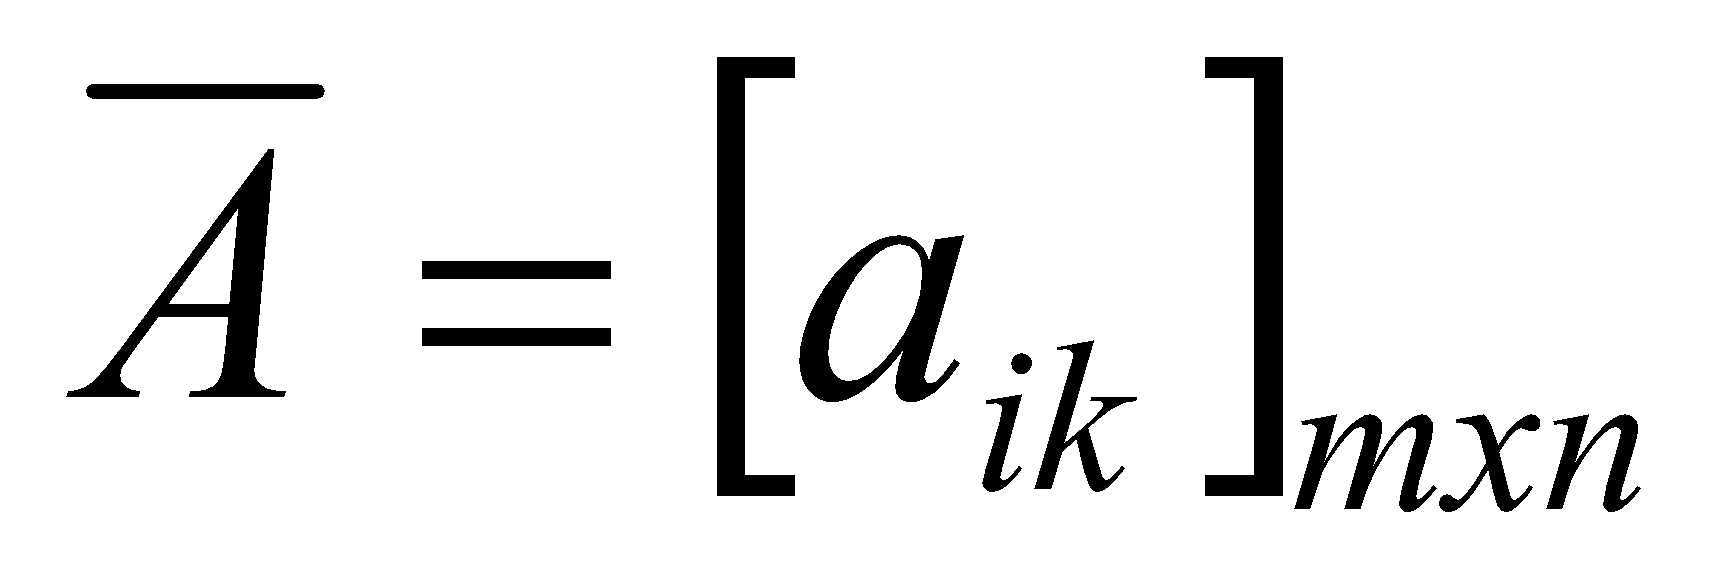
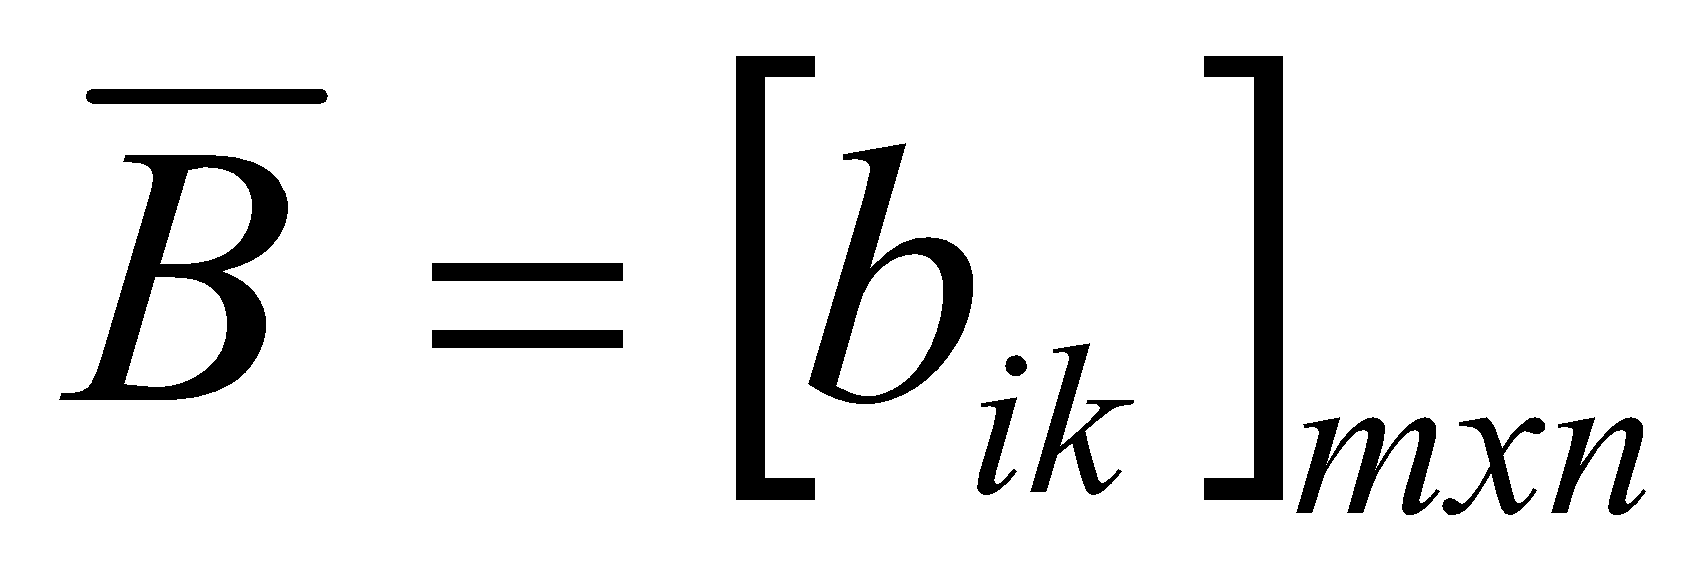
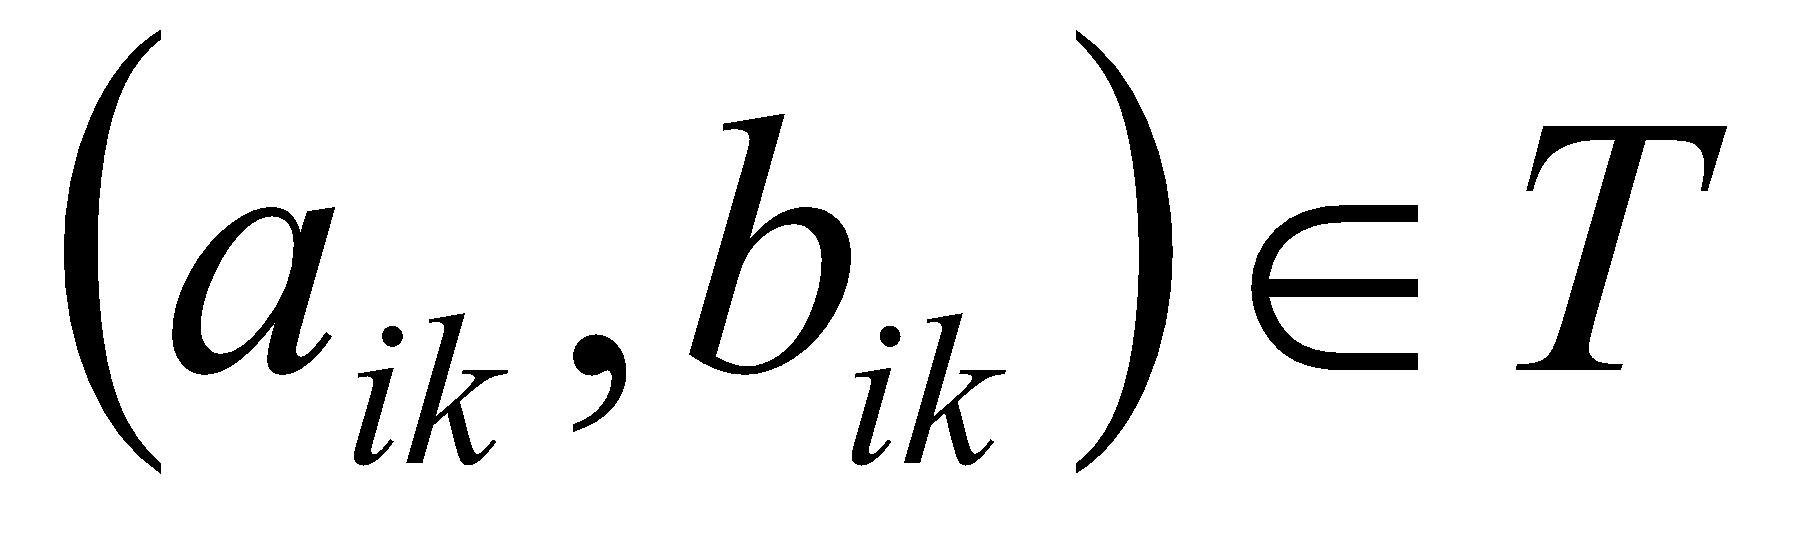
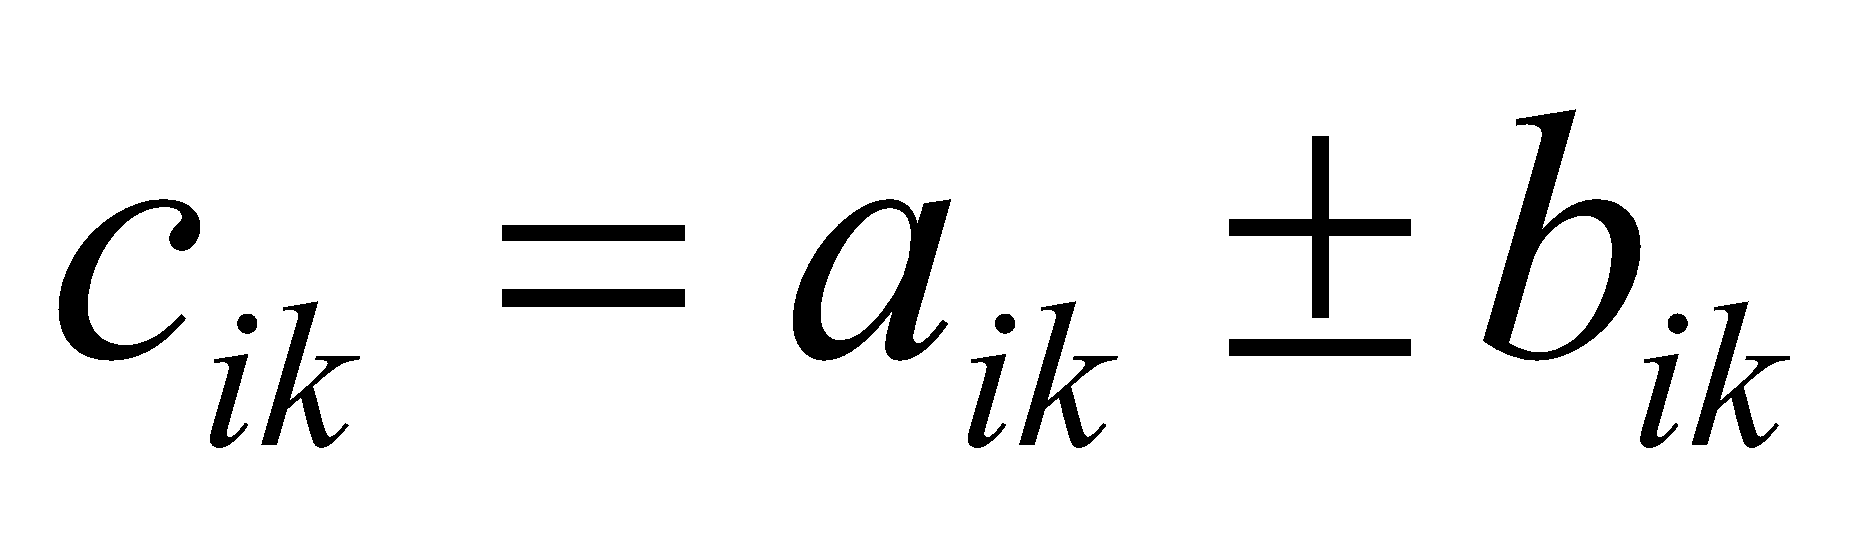
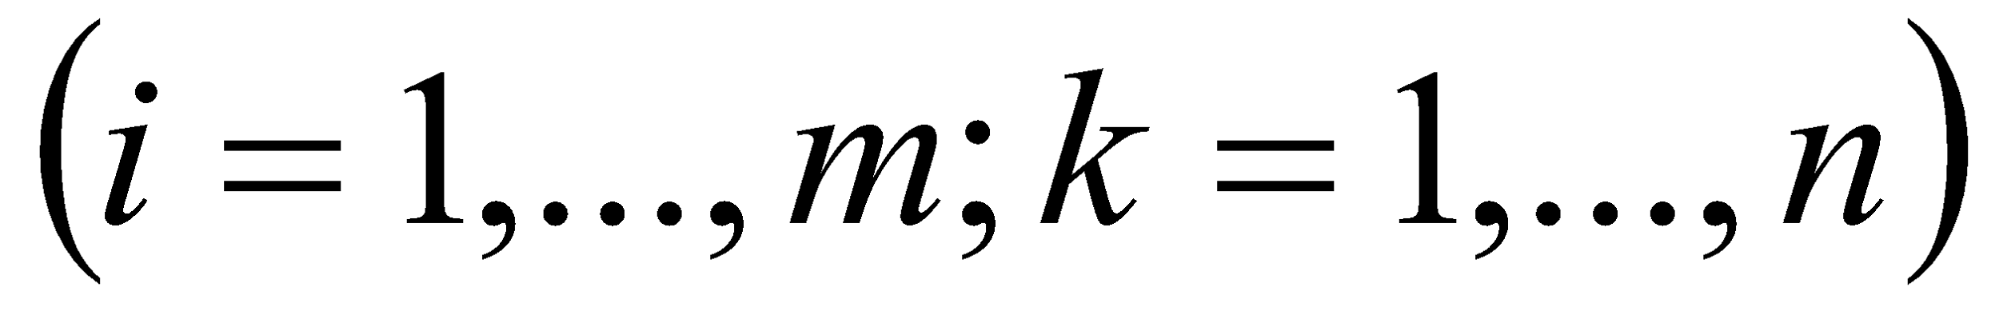
A skalár és az mátrix szorzatán a , mátrixot értjük. A skalárral való szorzás kommutatív és disztributív. [10]
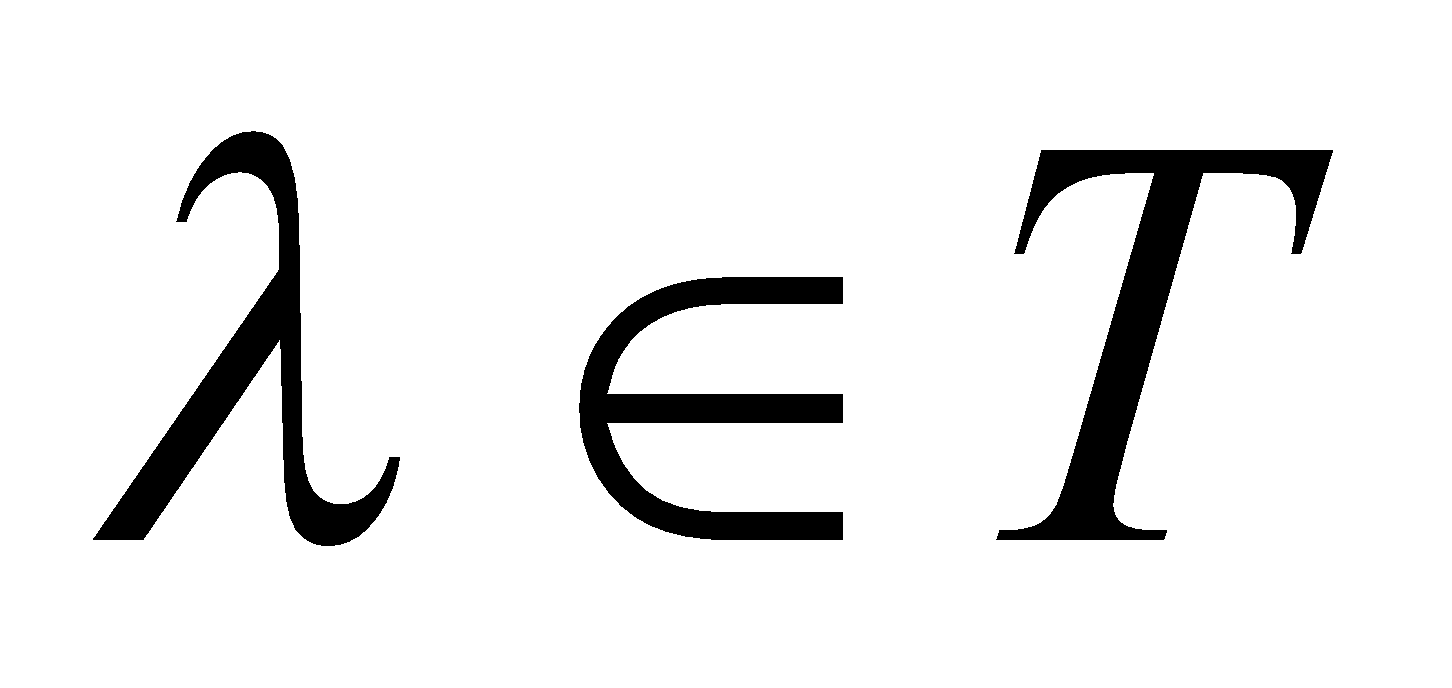
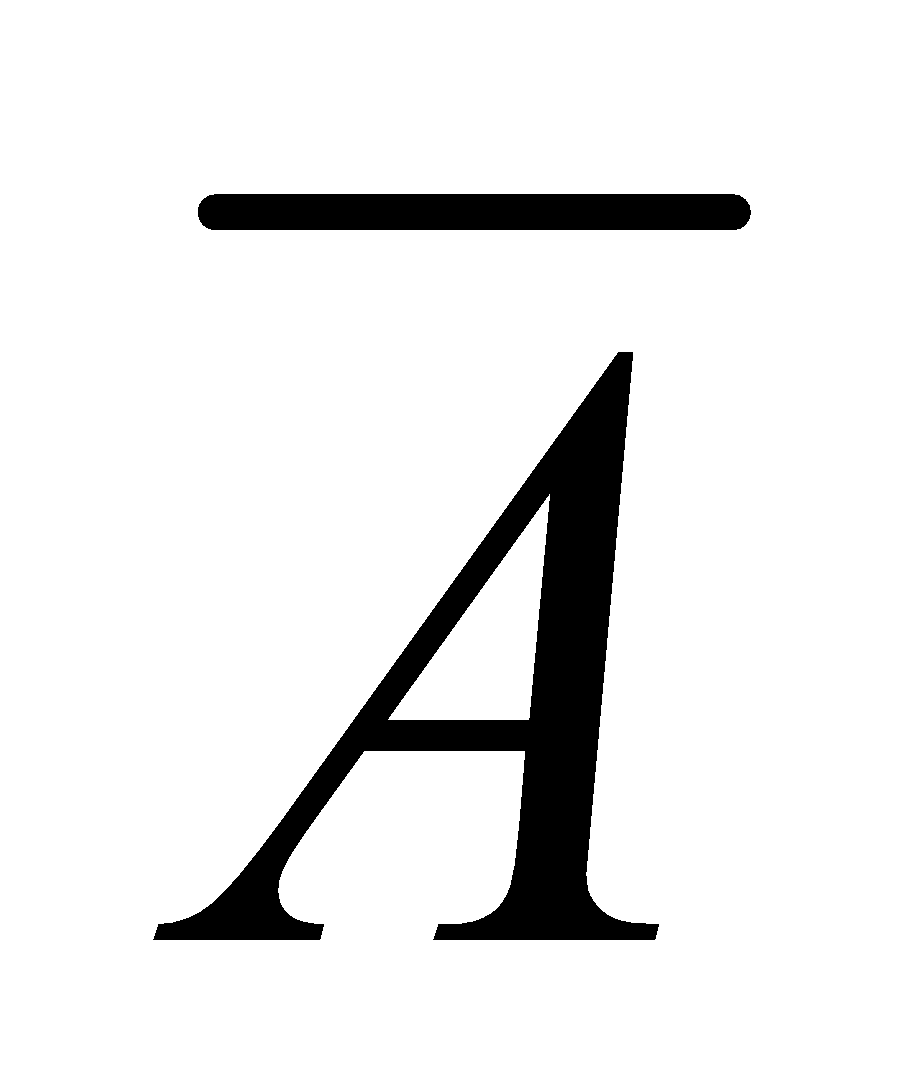
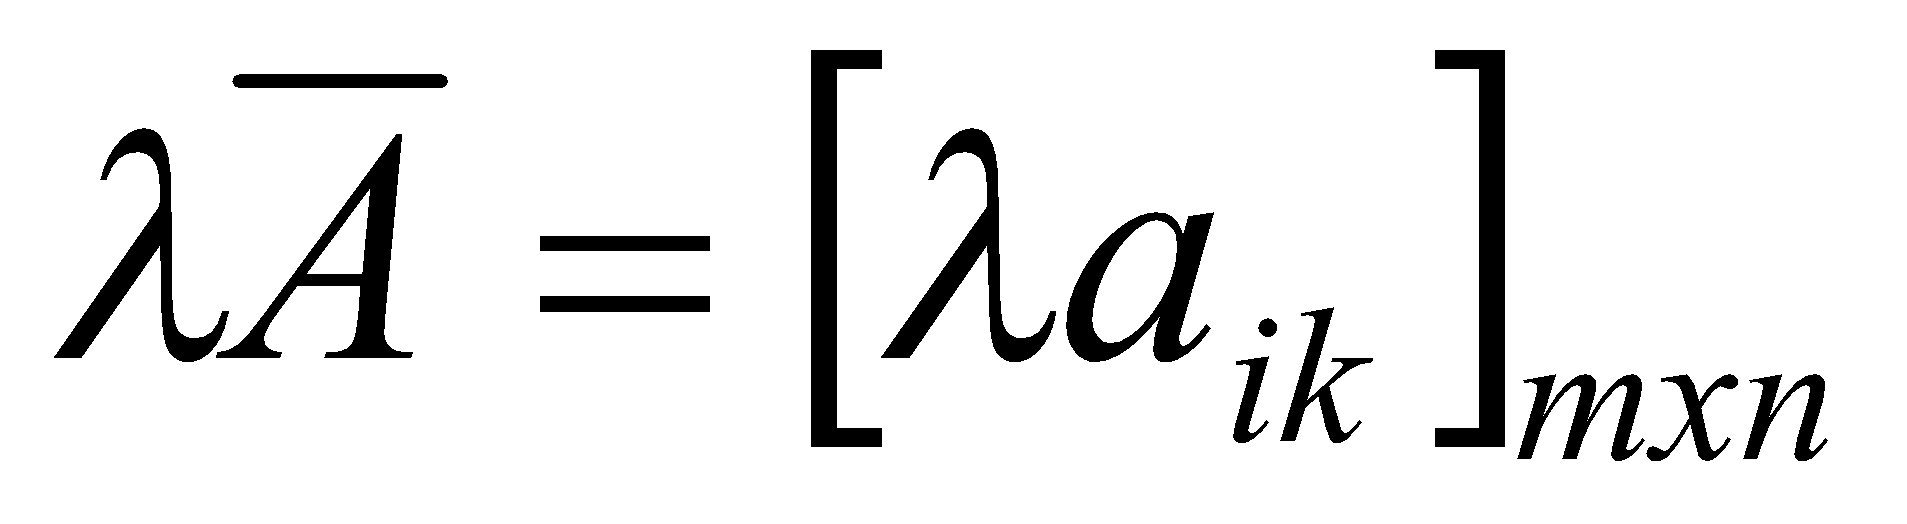
A mátrixot az és a mátrixok szorzatának nevezzük, ha , és az szimbólummal jelöljük. [10]
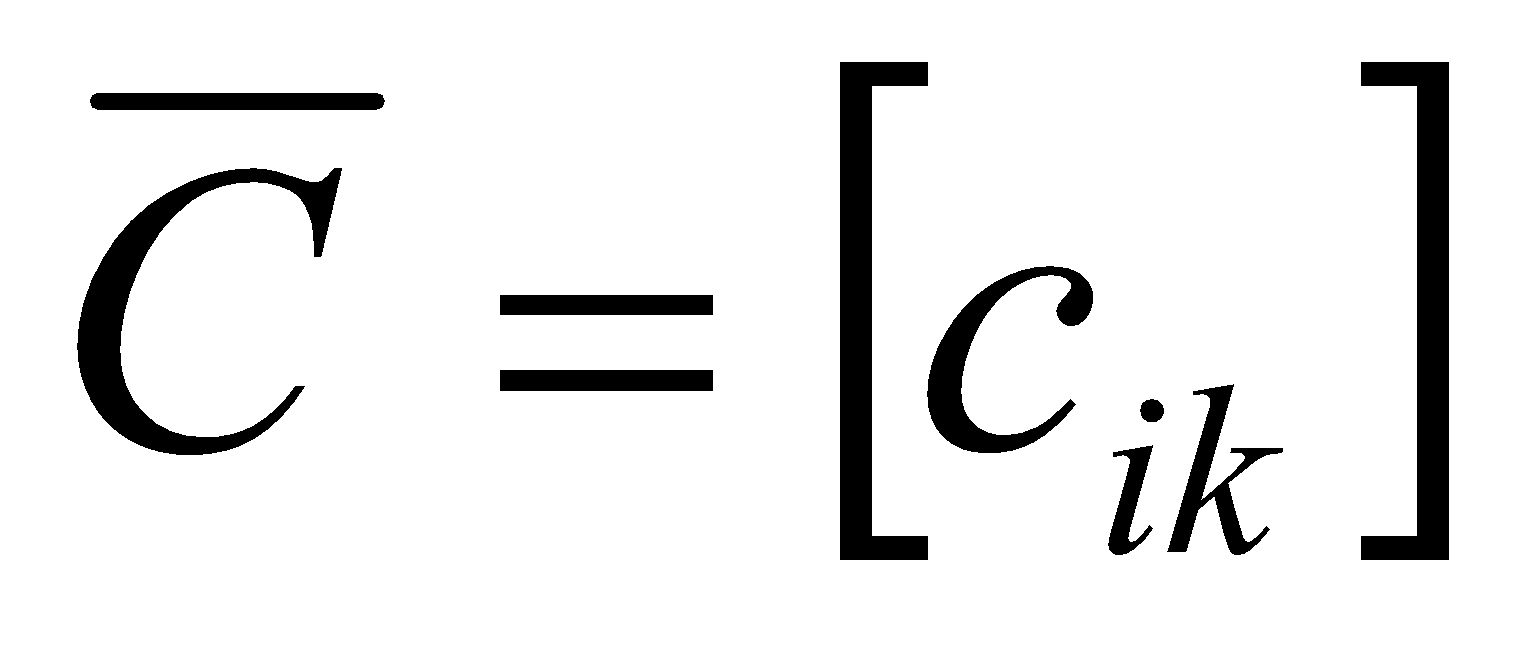
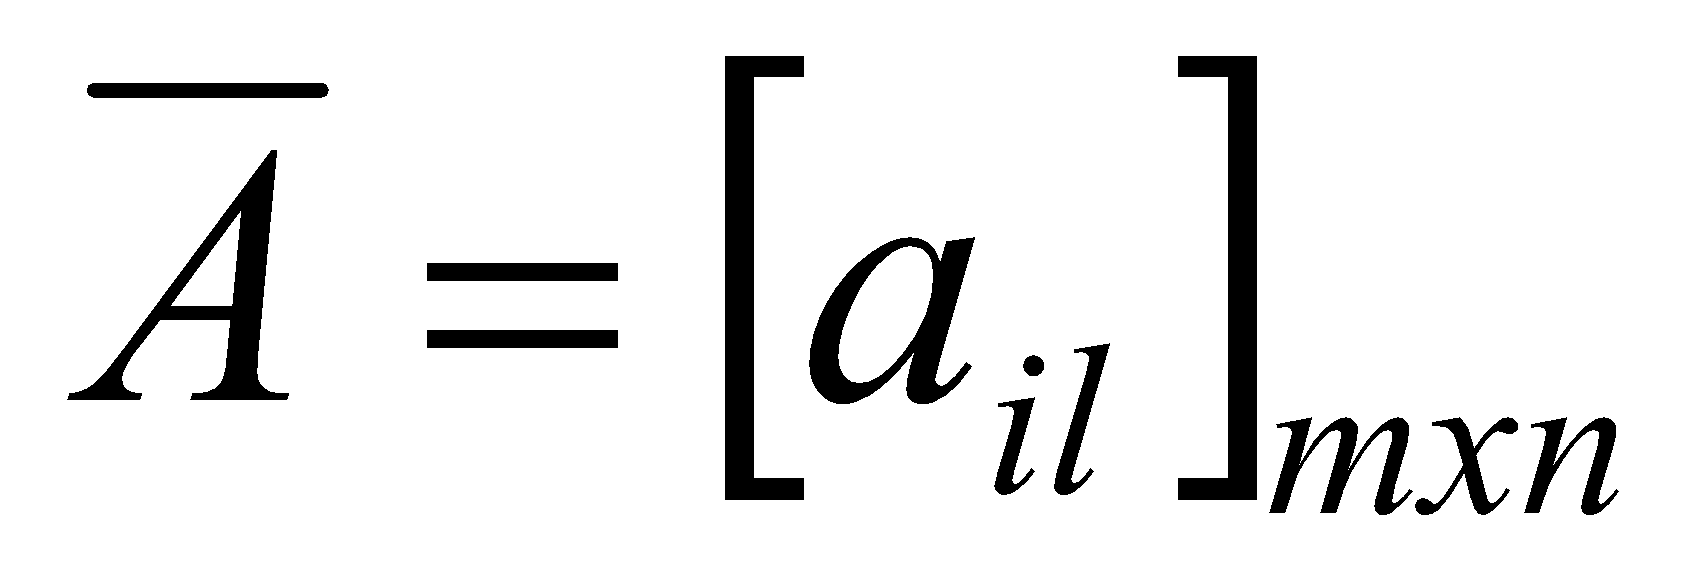
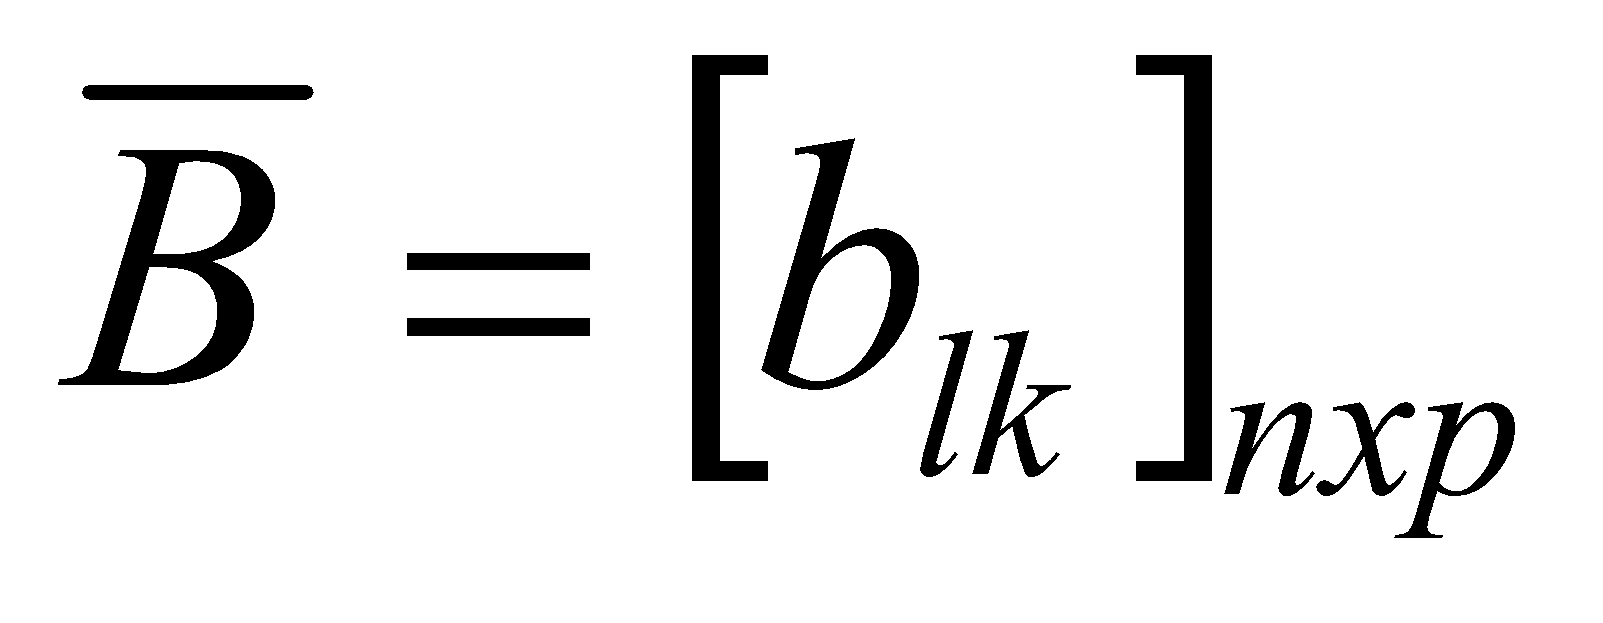
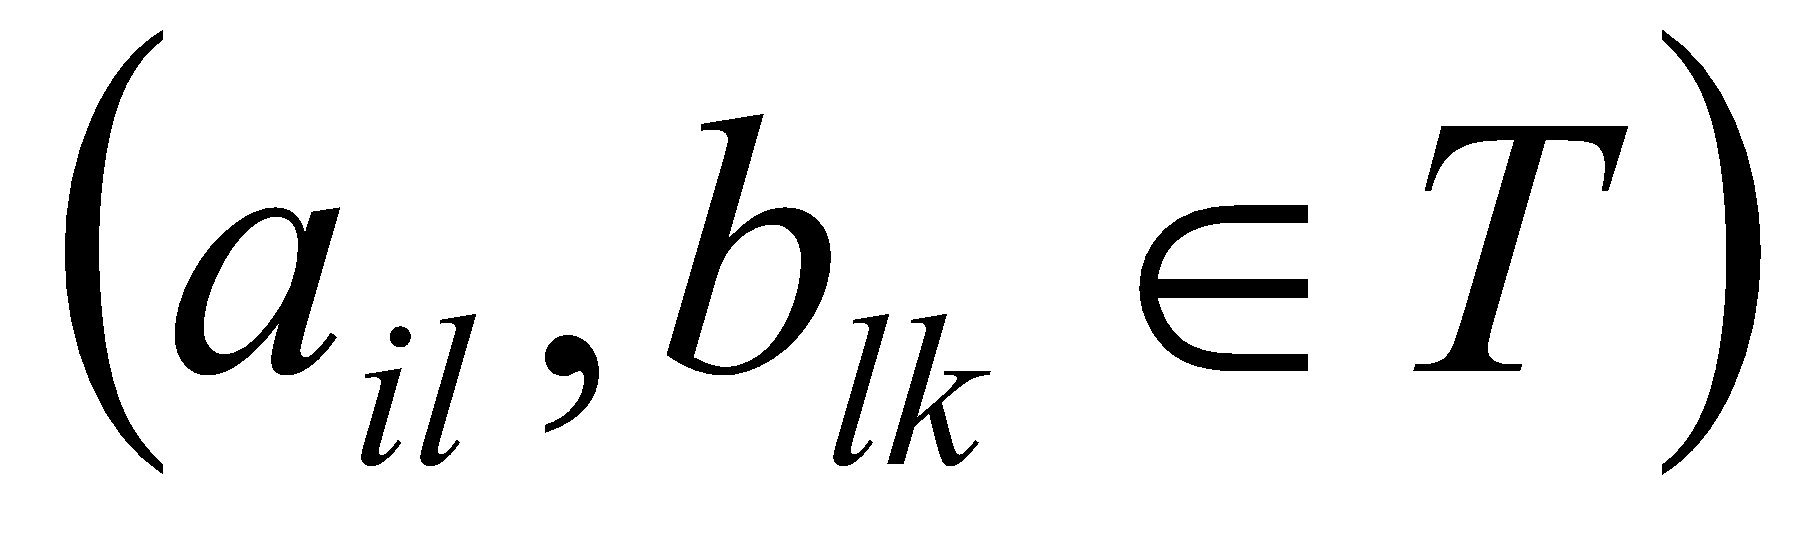
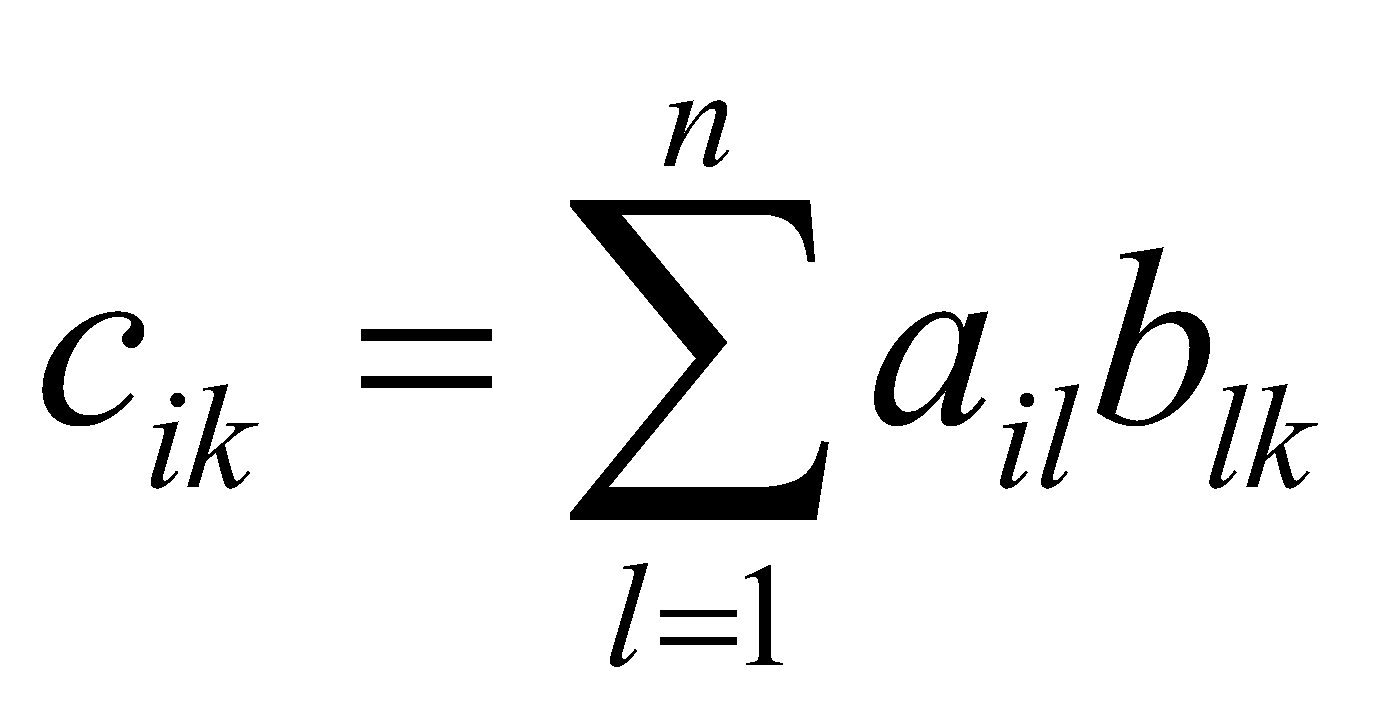
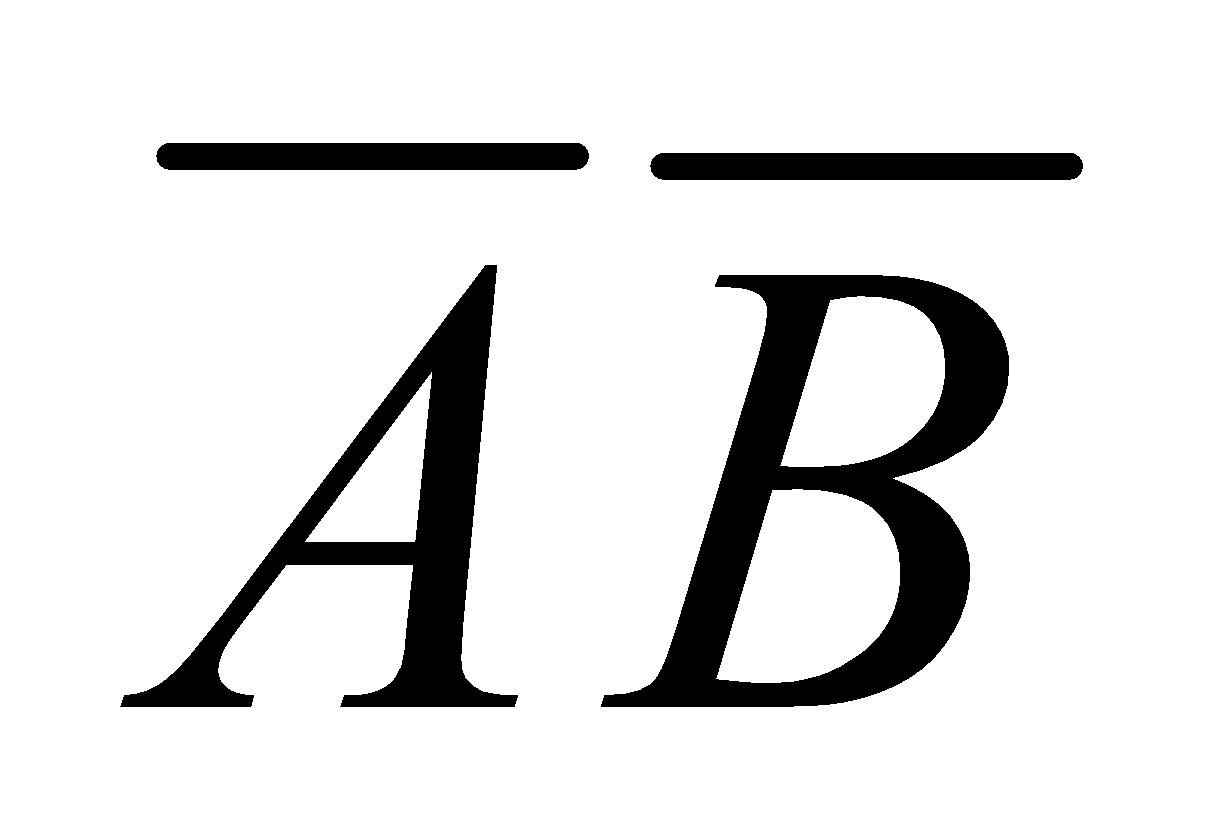
Hangsúlyozni kell a következőket:
- Az szorzat csak akkor van értelmezve, ha -nak ugyanannyi oszlopa van, mint ahány sora van -nek.
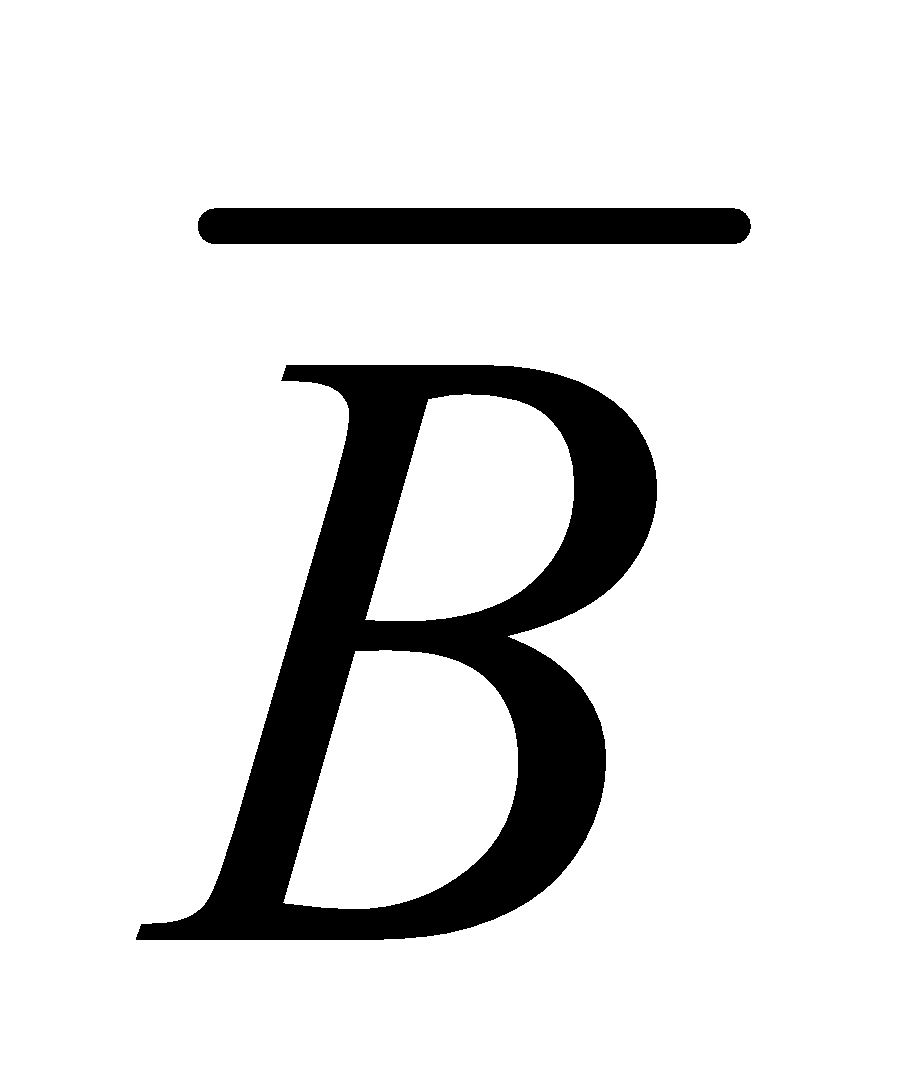
- Mátrix mátrixxal való szorzása általában nem kommutatív!
A továbbiakban csak diszkrét jelekről lesz szó. A mérés során állandó mintavételezési időközzel (Δt) dolgozunk.
2.2. A szűrés folyamata
A szűréseket két tartományban tudjuk elvégezni: frekvencia-tartományban, és időtartományban.
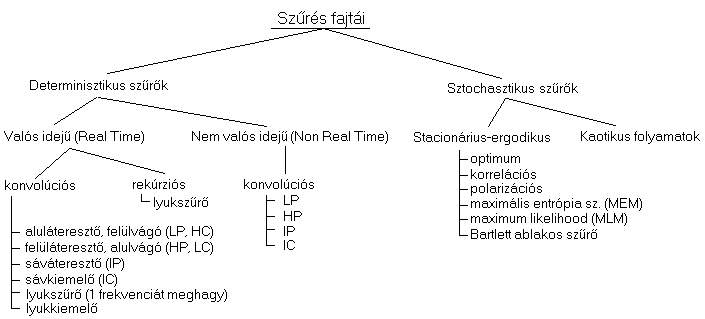
5. ábra: A szűrés fajtái, leggyakoribb szűrők
Az 5. ábrán a [4] és [5] szakirodalomban megtalálható szűrők közül csak a leggyakoribbakat szemléltettem, azonban többfajta szűrő is létezik, szinte minden tudományágnak megvannak a speciális szűrői.
A 6. ábra a szűrési rendszert mutatja be idő- és frekvenciatartományban.
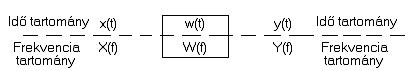
6. ábra: A szűrés folyamata
Magán a szűrés folyamatán azt az eljárást értjük, mely során a kezdeti alapadatainkból a következő feldolgozás segítségével állítjuk elő az eredmény adathalmazt:
Idő tartományban: y(t)=x(t)⊗w(t)= w(t)⊗x(t) (1)
Frekvencia tartományban: Y(f)=X(f)∙W(f)= W(f)∙X(f) (2)
Ahol jelölje x(t) az időtartománybeli bemenetet (alapadatrendszert), w(t) az időtartománybeli szűrő jellemző függvényét (súlyfüggvényét), y(t) az időtartománybeli kimenetet, X(f) a bemenet frekvencia tartománybeli képét (spektrumát), W(f) a frekvencia tartománybeli szűrő jellemző függvényt, Y(f) a kimenet frekvencia tartománybeli spektrumát, ⊗ a konvolúció műveletét, ∙ pedig a szorzás műveletét [4].
Az egyes idő és frekvencia tartománybeli kifejezések között a Fourier transzformáció teremti meg a kapcsolatot:
X(f)=F{x(t)}, Y(f)=F{y(t)}, W(f)=F{w(t)}
Ahol F{x} jelöli a Fourier transzformációt [4], [5], [11].
Bár maga a szűrés és a szűrőtervezés élesen elkülöníthető egymástól, azonban mégis szoros a kapcsolat a kettő között: a szűrési folyamat része az is, hogy az adott (szűrési) feladathoz megtervezzük azt a szűrőt, mely a kívánt céloknak a legjobban megfelel. Ezért gyakran nem különíthetjük el a szűrést a szűrőtervezéstől. A szűrőtervezés feladata a szűrő jellemző függvényének (súlyfüggvényének) előállítása, míg a szűrés feladata annak alkalmazása az (1) ill. (2) egyenletek szerint.
2.3. Egydimenziós szűrések
2.3.1. Egydimenziós frekvencia-tartománybeli szűrők
„A szűrés úgy végezhető el, hogy meghatározzuk a bemenet spektrumát, és azt megszorozzuk a szűrő megkívánt átviteli függvényével. Az így kapott frekvencia-függvényből pedig az ún. inverz Fourier transzformációval kapjuk a szűrt adatrendszert.” [5]
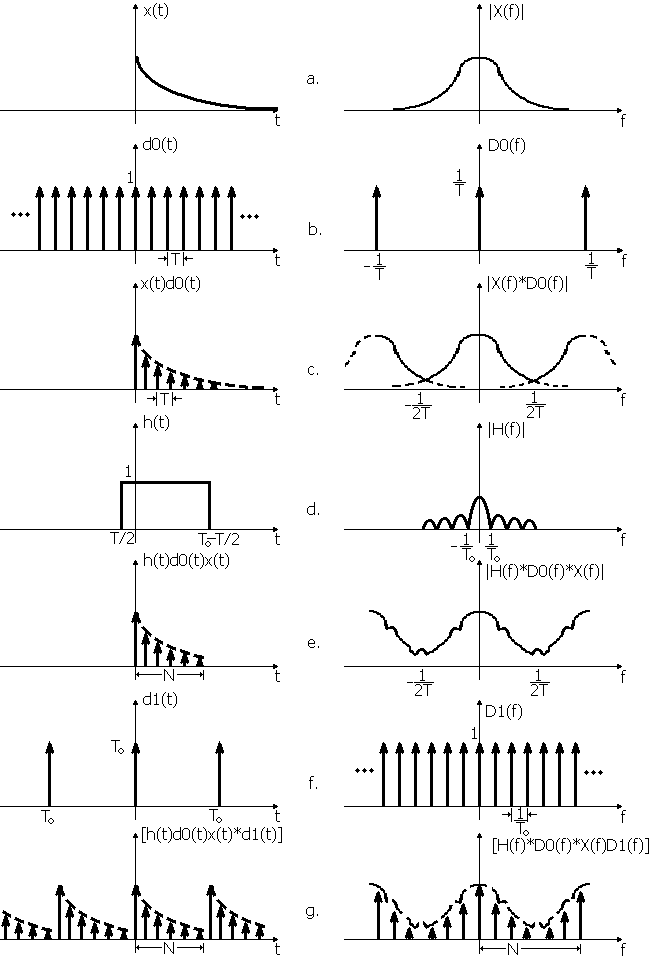
7. ábra Diszkrét Fourier transzformáció [11]
A 7. ábra azt szemlélteti, hogy miként módosul a diszkrét Fourier-transzformáció alkalmazása esetén a jel spektrális információtartalma a folytonos Fourier transzformációhoz képest. A példában az az időfüggvényt, pedig annak Fourier transzformáltját (spektrumát) jelöli (7/a. ábra). Ezeket úgy kell módosítanunk, hogy digitális formában álljanak rendelkezésre, számítógéppel elvégezhető legyen a transzformáció és a diszkrét transzformáció eredménye amennyire lehetséges, közelítse meg folytonos transzformáció eredményét. A mintavételező Dirac impulzussorozatot a Fourier transzformáltjával együtt az ábra b) része mutatja. A mintavételezett függvény és Fourier transzformáltja pedig a c) ábrán látható. Az eredeti helyzethez képest (a) változást jelent a Fourier transzformáltban, a mintavételezés miatt fellépő alias hatás (spektrum sokszorozódás). Redukálására egyetlen út adódik, .vágási frekvenciára méretezett aluláteresztő (Low pass) szűrő alkalmazása az analóg körben, még a Sample and Hold (mintavevő és tartó) áramkör előtt.
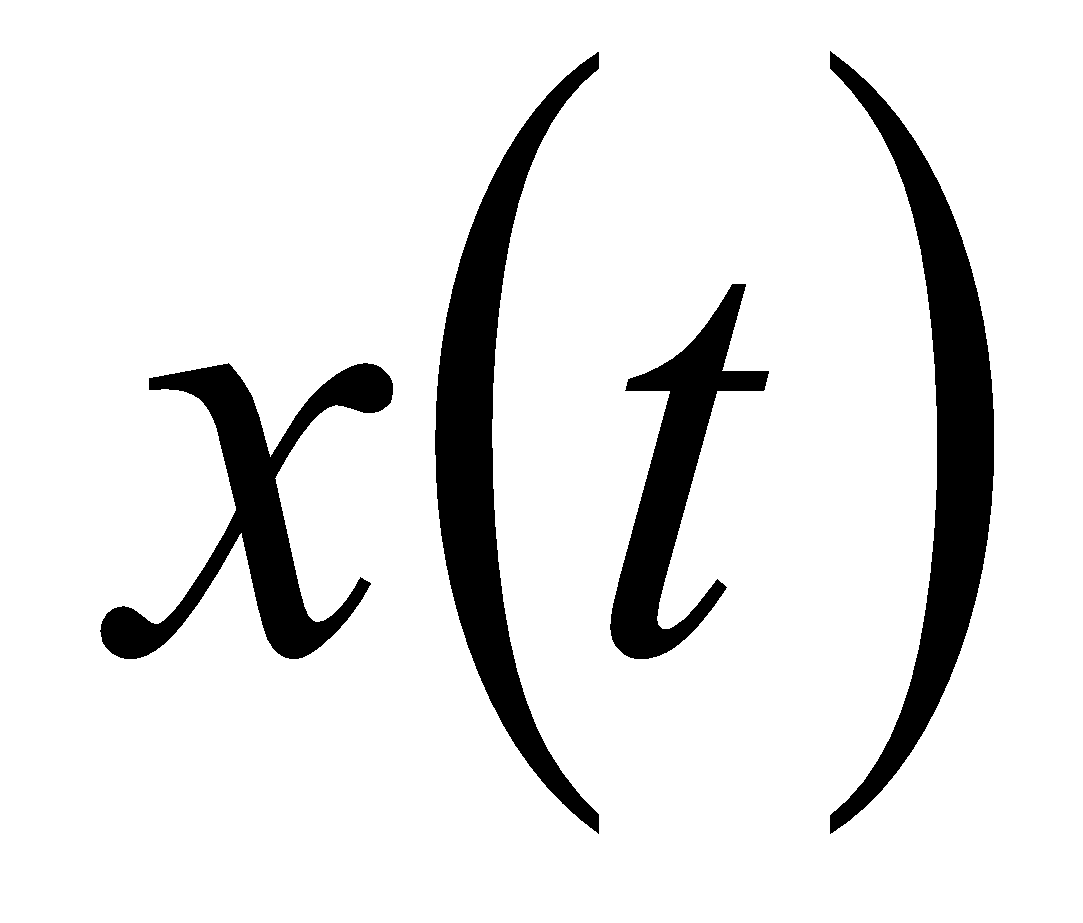
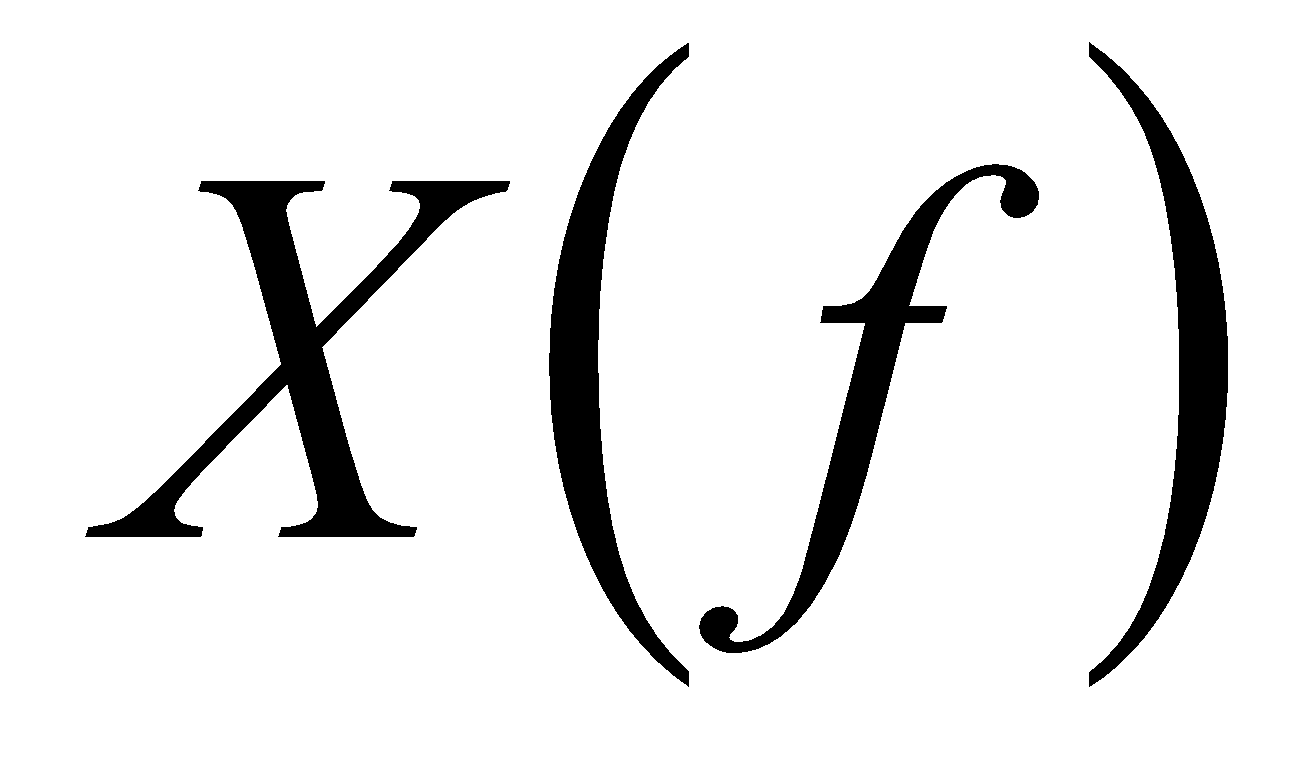
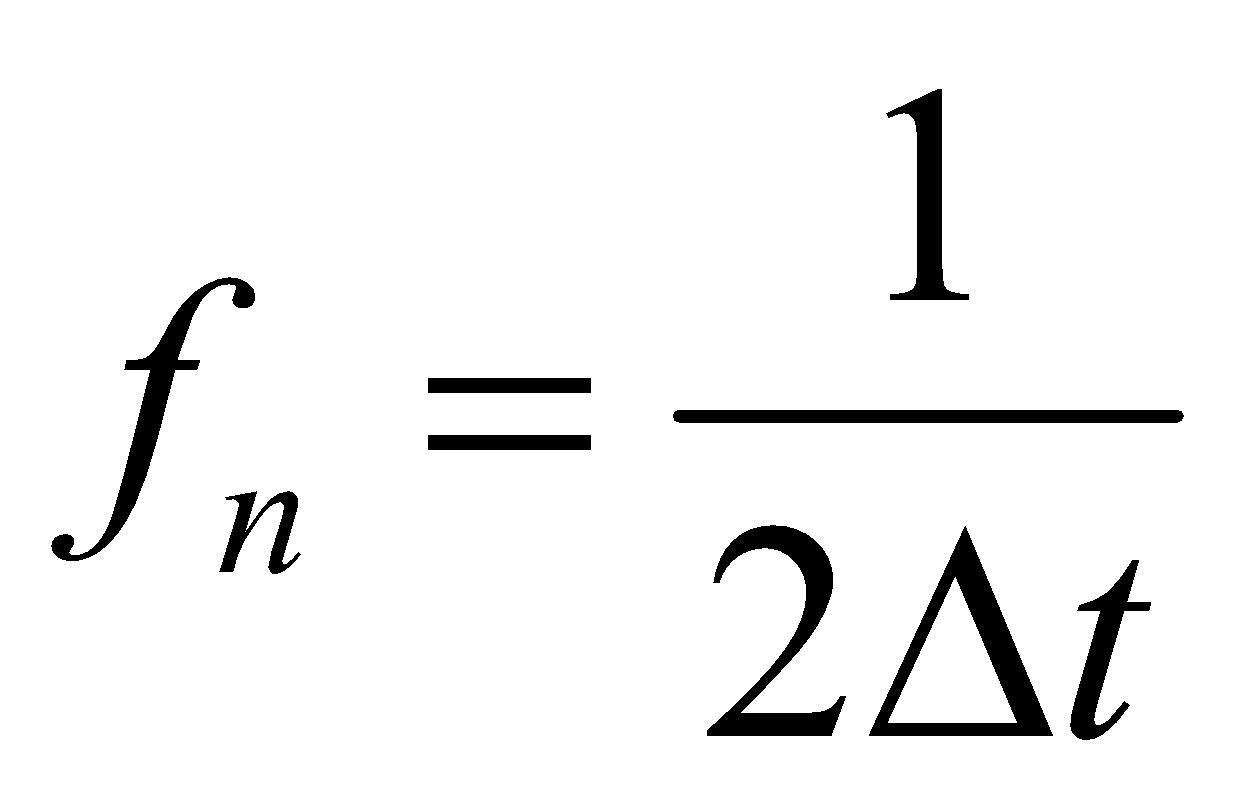
A c) Fourier transzformált-pár gépi számolásra nem alkalmas, mivel -nek végtelen számú adata (mintája) lehet. Ezért a mintavételezett függvényt csonkítani kell, hogy csak N véges számú mintát tartalmazzon. A négyszög csonkító függvény és Fourier transzformáltja a d) ábrarészleten, a csonkítás eredménye az e) ábrarészleten látható. A csonkítás újra megváltoztatja a Fourier transzformáltat, ami abban nyilvánul meg, hogy a frekvenciatartománybeli képen hullámzások jelennek meg. Ezt viszont az időtartománybeli csonkító függvény hosszával csökkenthetjük, mivel ahogy az nő, a Fourier transzformáltjában jelentkező függvény egyre jobban egy impulzus függvényhez közelít.
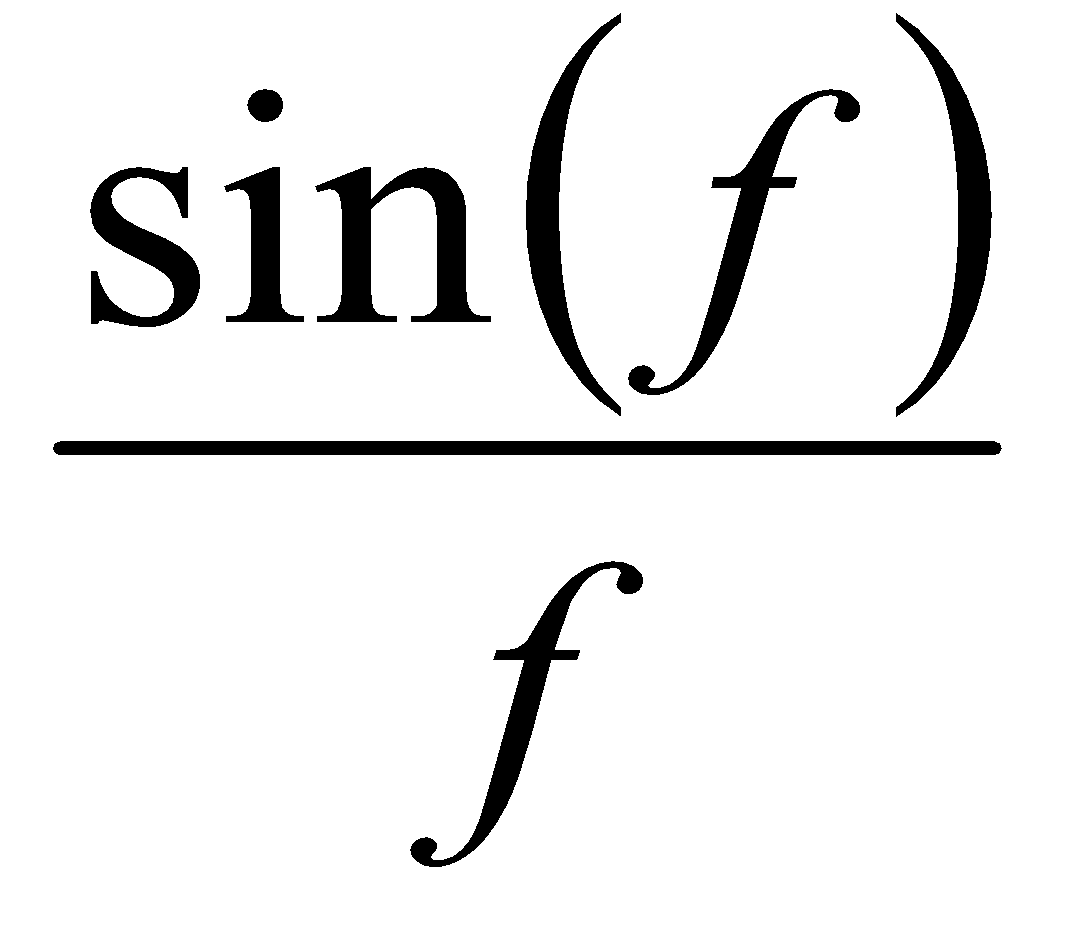
Tekintettel arra, hogy a frekvenciatartománybeli kép még mindig folytonos függvény, ezt mintavételeznünk kell mintavételezési közzel. A mintavételező függvényt és időtartománybeli képét az f) ábrarészlet mutatja. A frekvenciatartománybeli mintavételezés viszont az időtartománybeli képet is periodikussá teszi (7/g. ábra). Ezúton a számítógépes munka már lehetséges, mert úgy az idő, mind a frekvenciatartománybeli függvények N diszkrét értékkel közelítik az eredeti transzformált párokat. A mintavételezés mindkét tartományban periodikus függvényeket eredményezett.
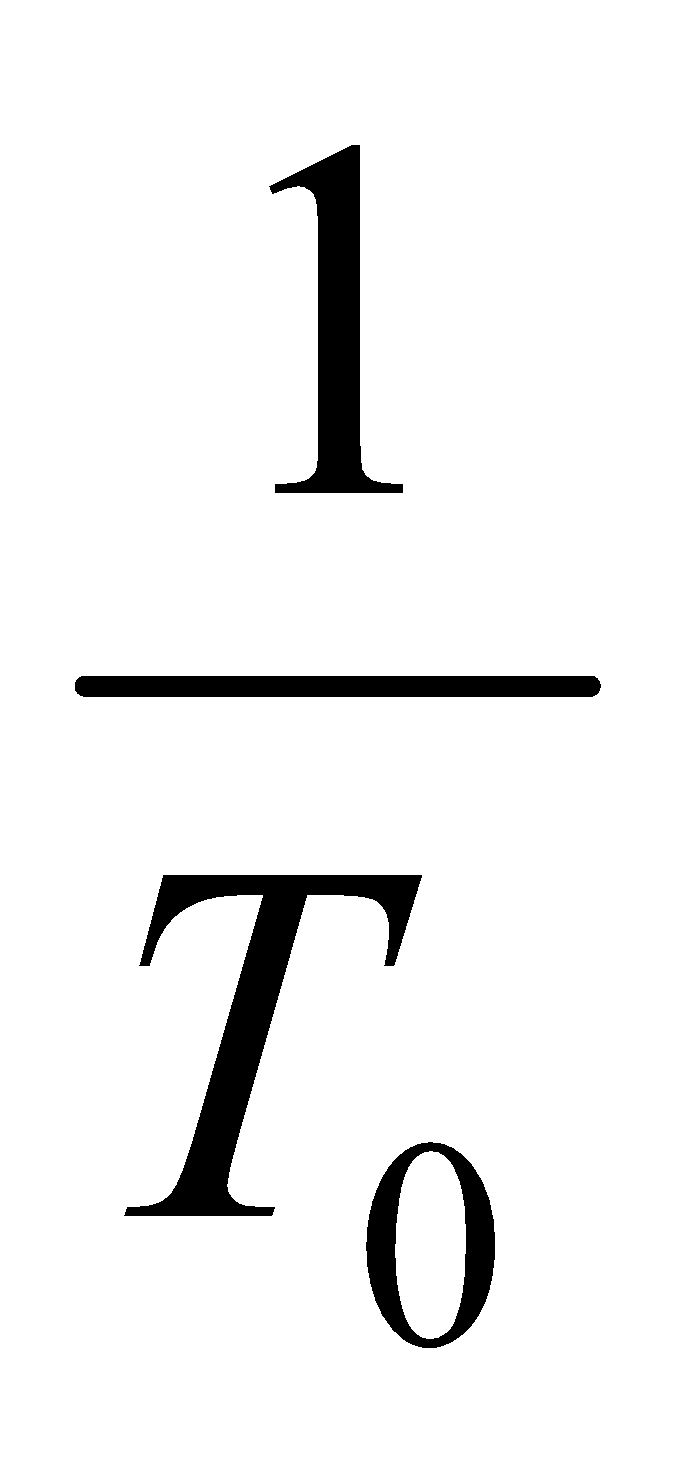
Látszik tehát, hogy a folytonos Fourier transzformált-pár megfelelő módosításával a gépi számítás elvégezhető. Az 7. ábrán szemléltetett diszkrét Fourier transzformáltra vonatkozó képletek tehát:
Inverz diszkrét Fourier-transzformáció (DFT-1) [4], [5], [13]:
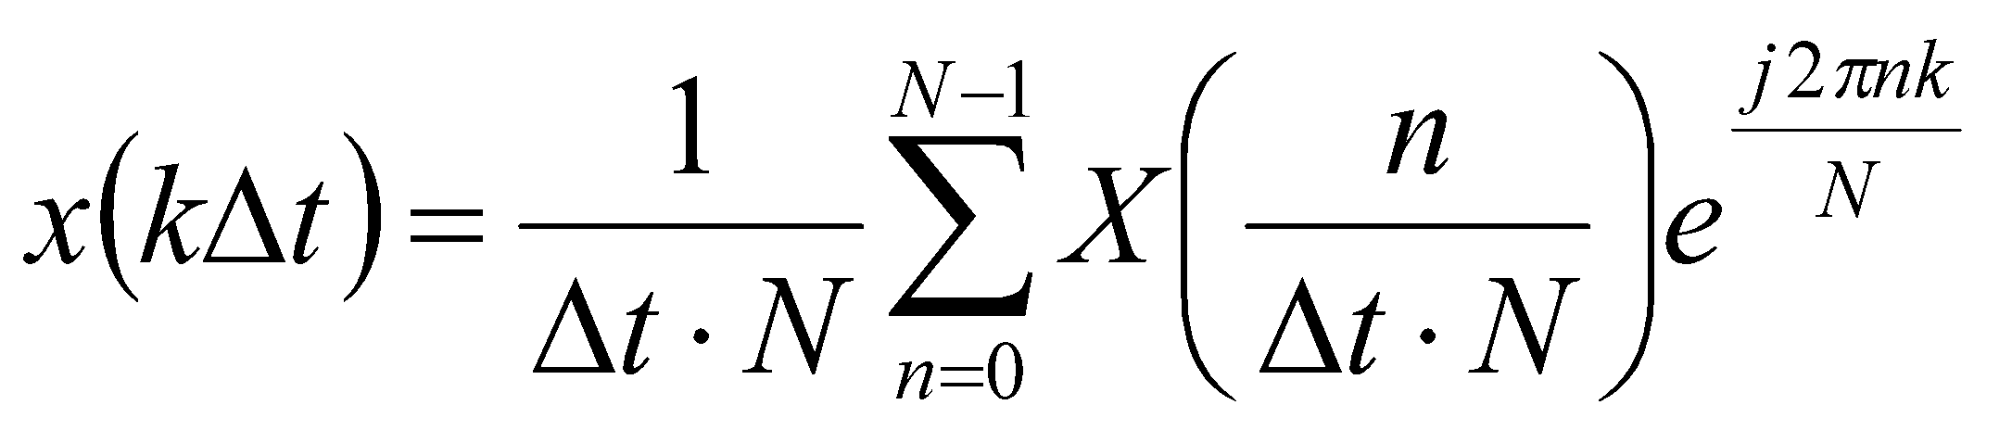
és a diszkrét Fourier-transzformáció (DFT) [5]:
ahol k=n=0, 1, … N-1.
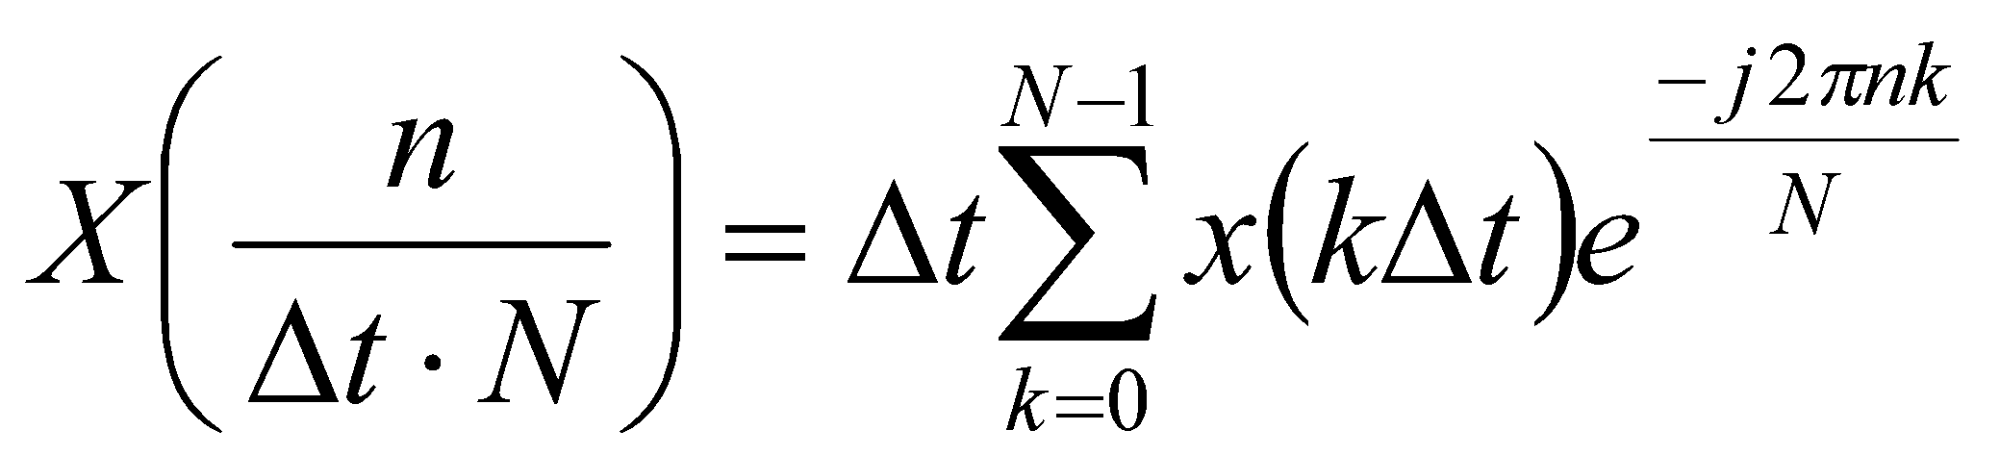
Mindkét függvény periodikus, tehát
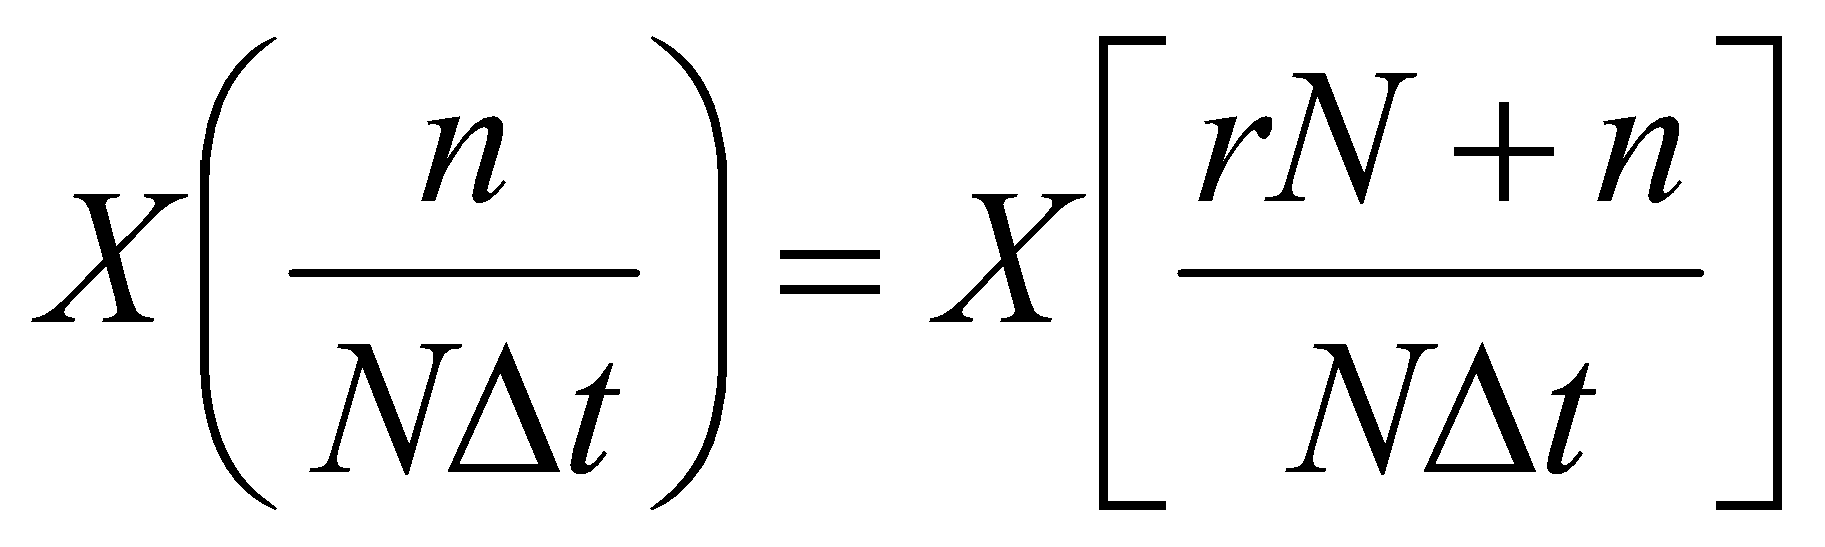
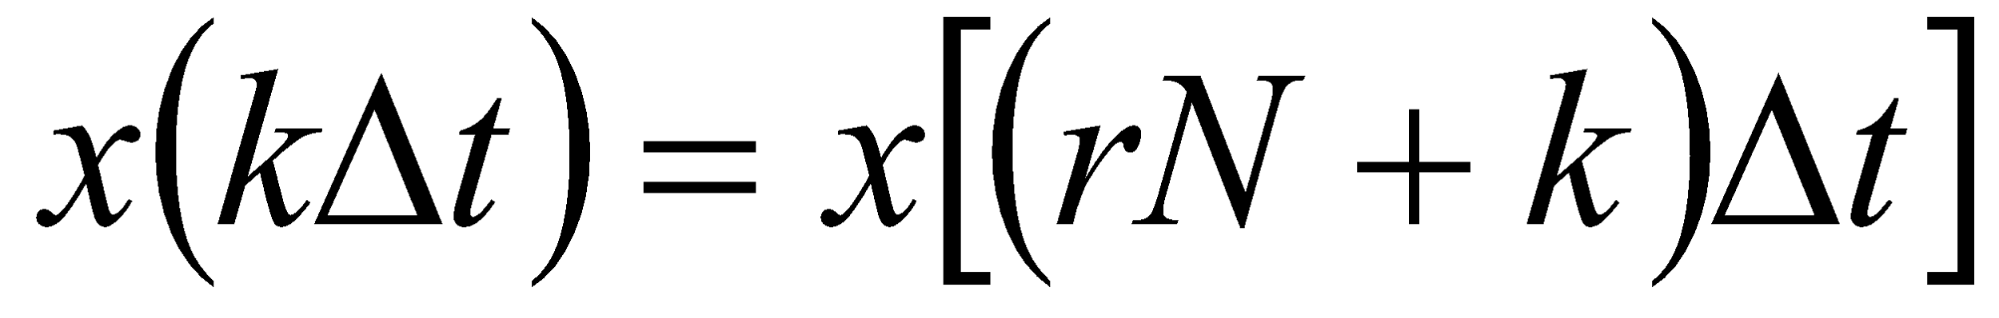
és ahol j a képzetes egység, r=0, ±1, ±2, … egész számok. Mint láttuk, a diszkrét Fourier transzformáció a folytonos Fourier transzformáció közelítése. A különbség a mintavételezés és a csonkítás miatt lép fel.
2.3.1. Egydimenziós időtartománybeli szűrők
A szűrést tér-idő tartományban az alapadatrendszer és a szűrő úgynevezett súlyfüggvényének konvolúciójával írhatjuk le. A tervezés ilyenkor a felvett átviteli karakterisztikához tartozó súlyfüggvény meghatározásából áll.
A konvolúció műveletét diszkrét adatsorra az képlet adja [5], [13], ahol a szűrendő kép, a szűrő súlyfüggvénye, pedig a szűrt kép.
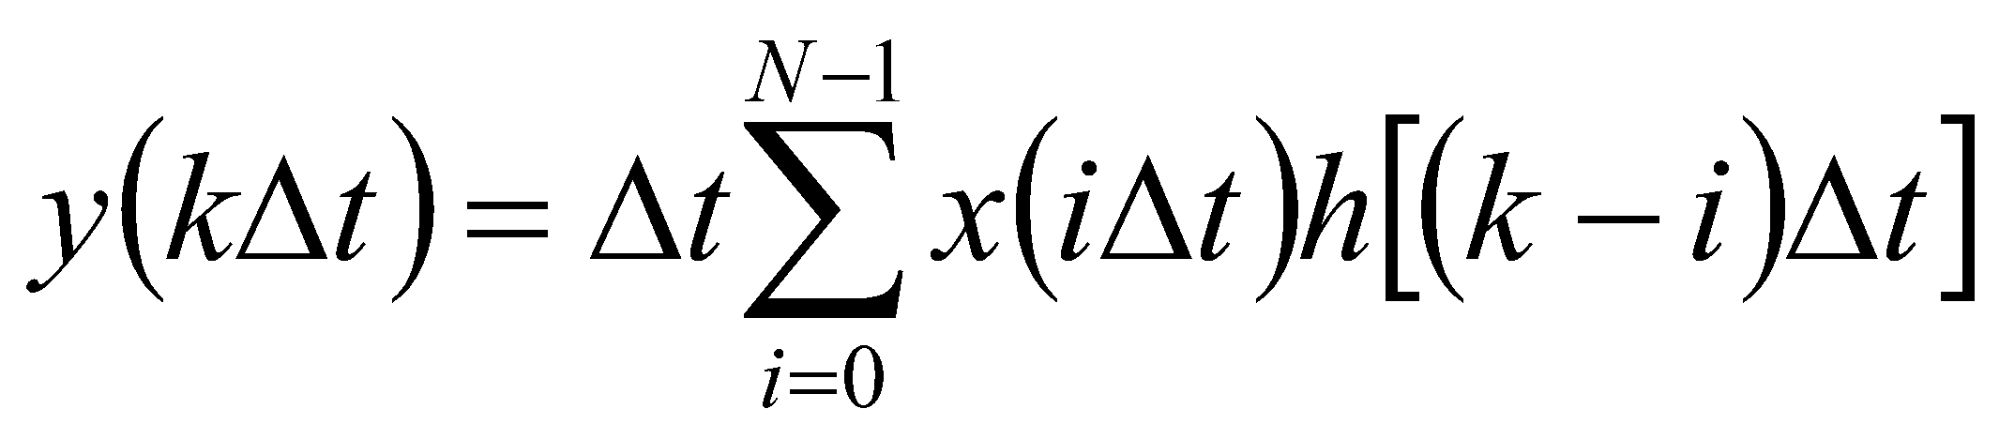
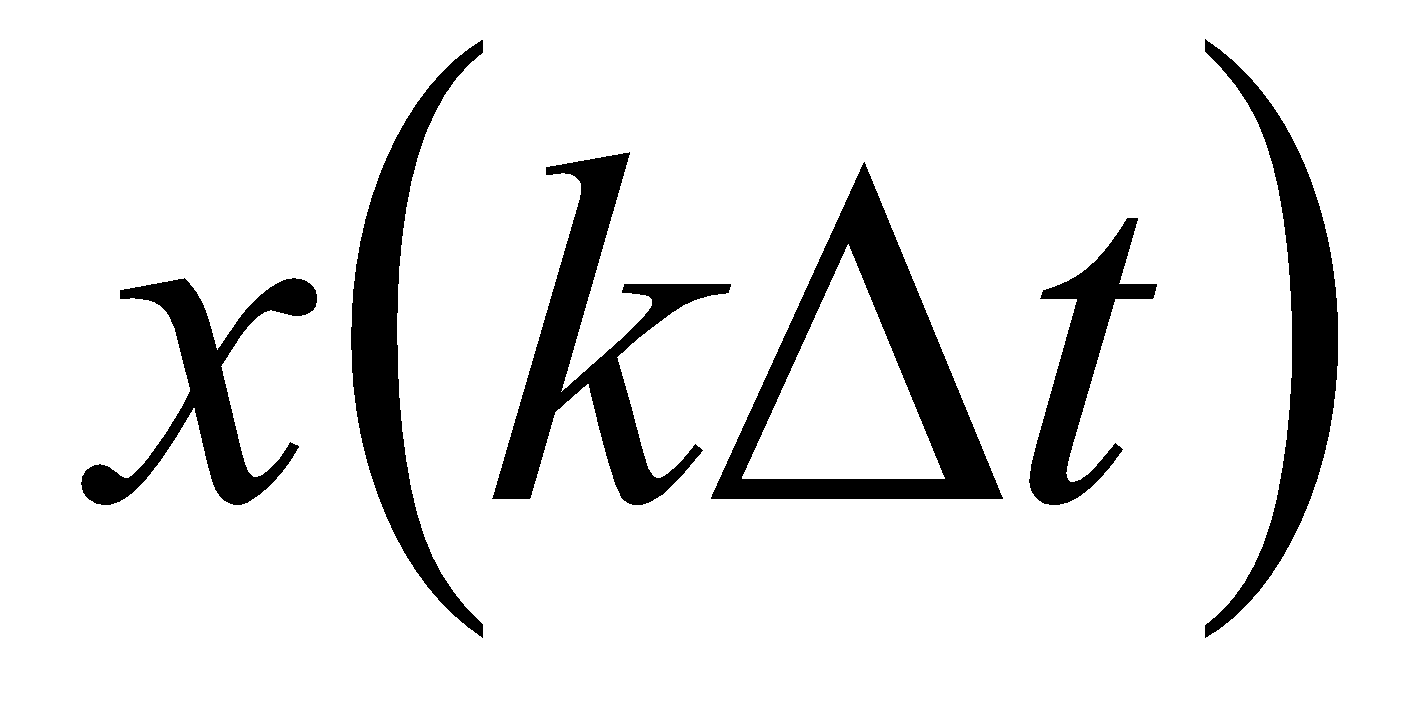
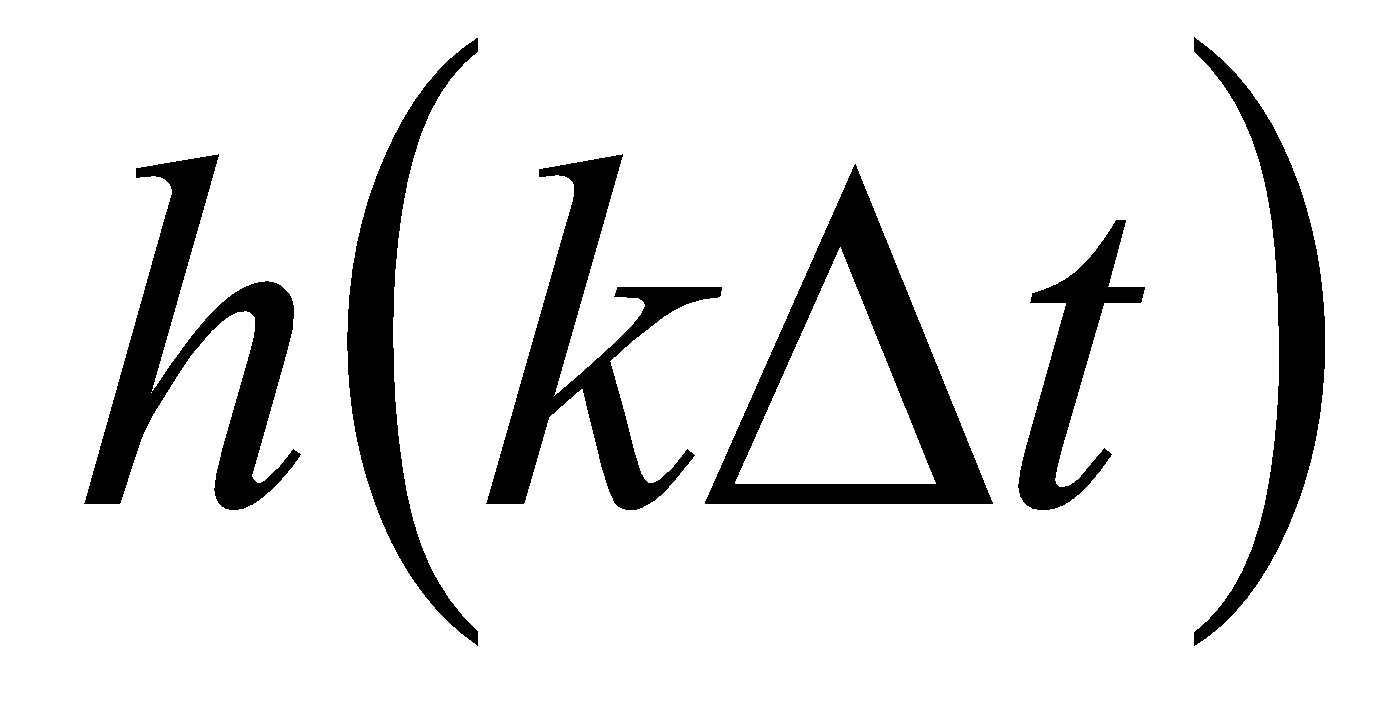
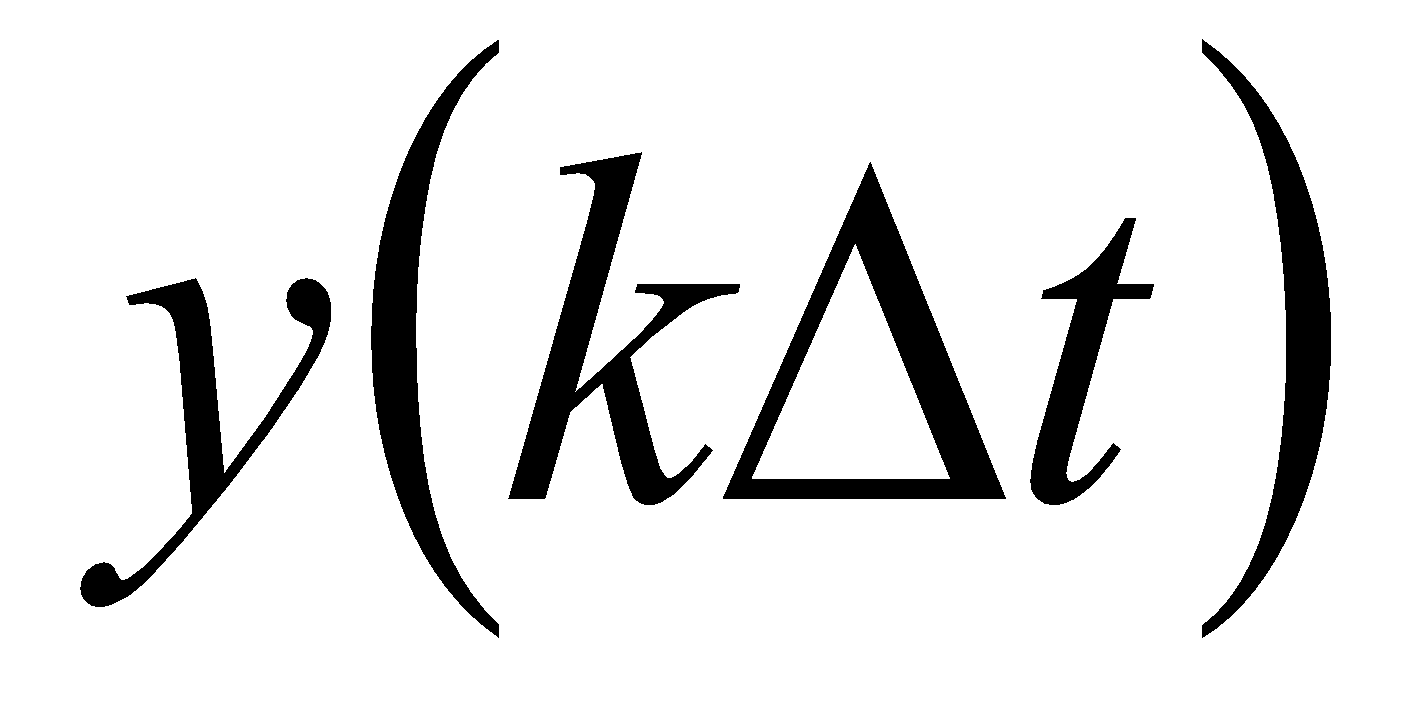
A diszkrét konvolúció szokásos írásmódja: . [4]
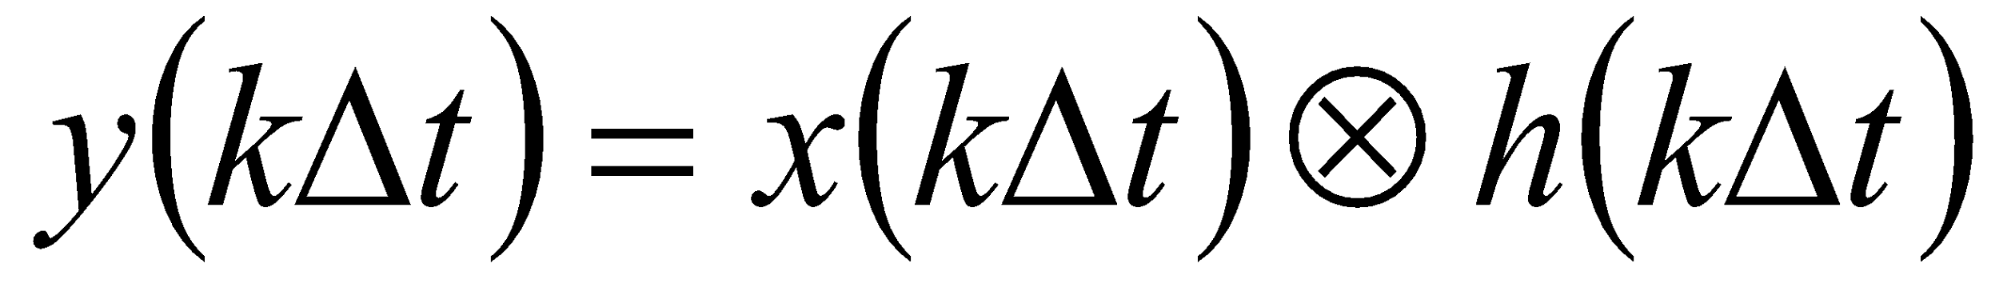
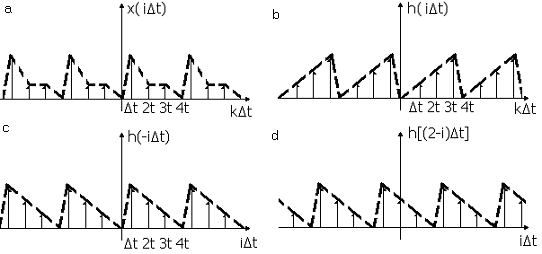
8. ábra Diszkrét konvolúció [5]
Példaképpen nézzük a 8. ábrát. Az ábrán az , és a periodikus függvényként lettek felvéve, N=4 egy periódusra első mintával és négy darab periódussal. Az egyenletnek megfelelően az (8/a. ábra.) és a függvényekre van szükség. A (8/c. ábra.) függvény a (8/b. ábra.) tükörképe az ordinátákra vonatkoztatva, a viszont nem más, mint a -vel eltolt képe -nek (8/d. ábrán k=2 eset látható). A fenti egyenletet minden egyes eltolásra a megkívánt szorzások és összeadások útján értékeljük ki.
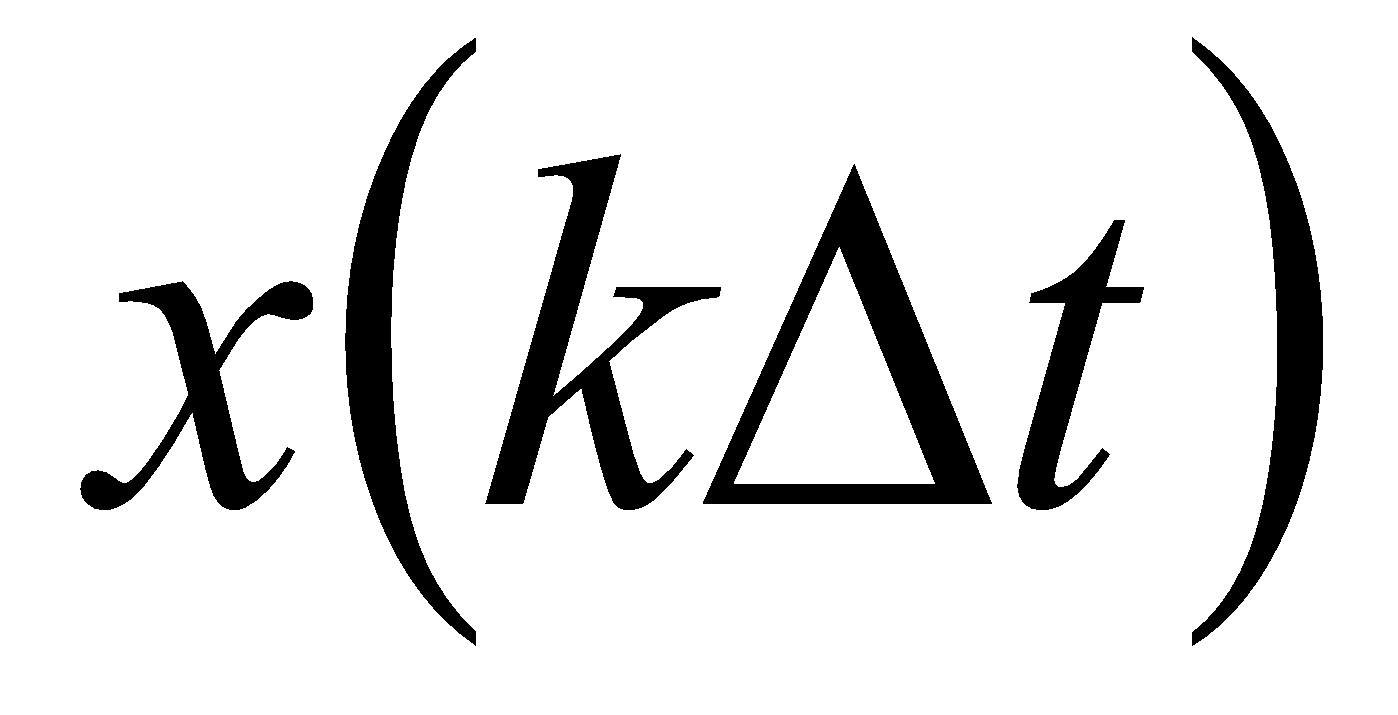
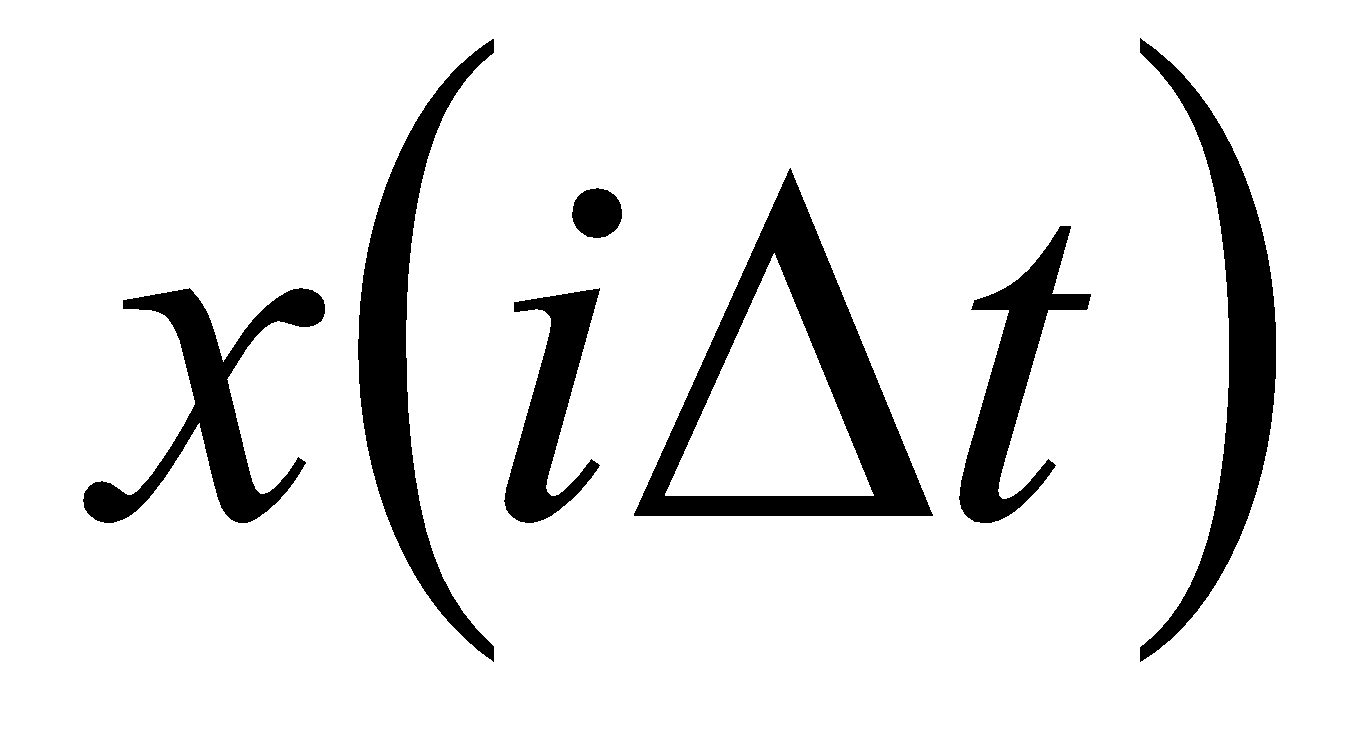
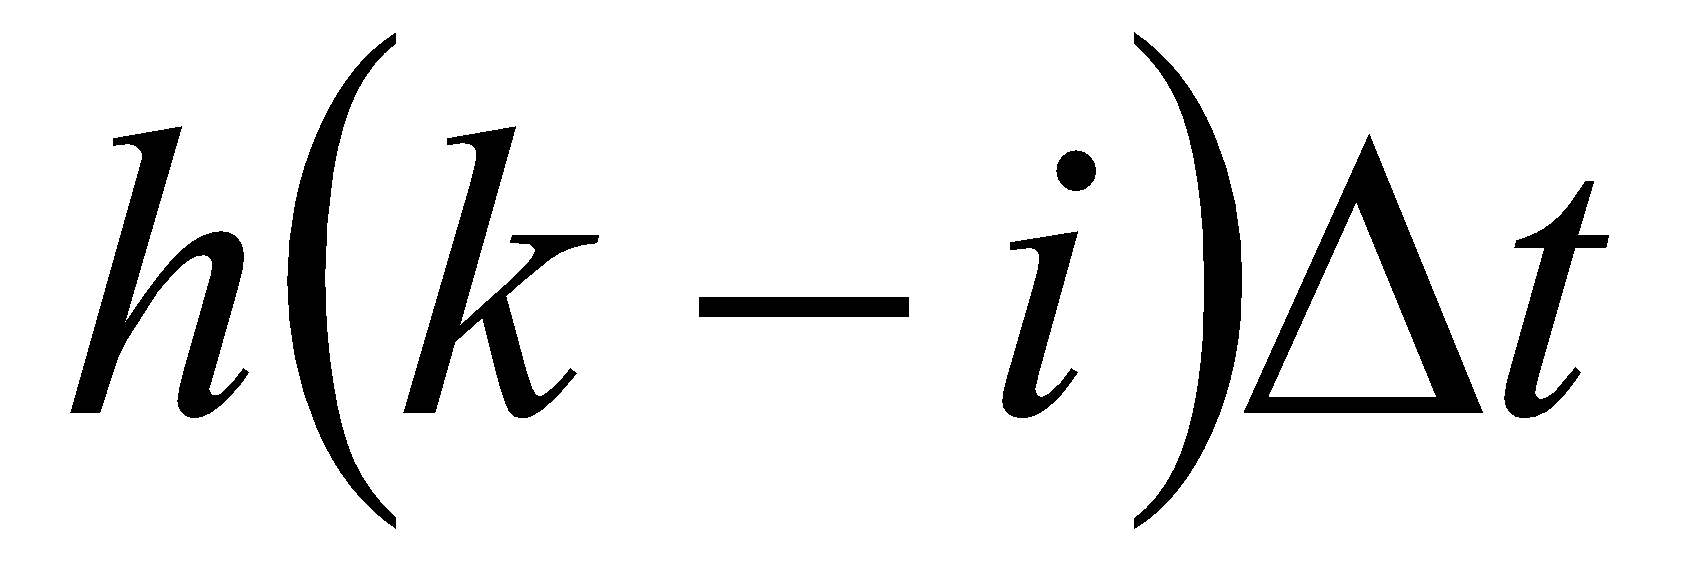
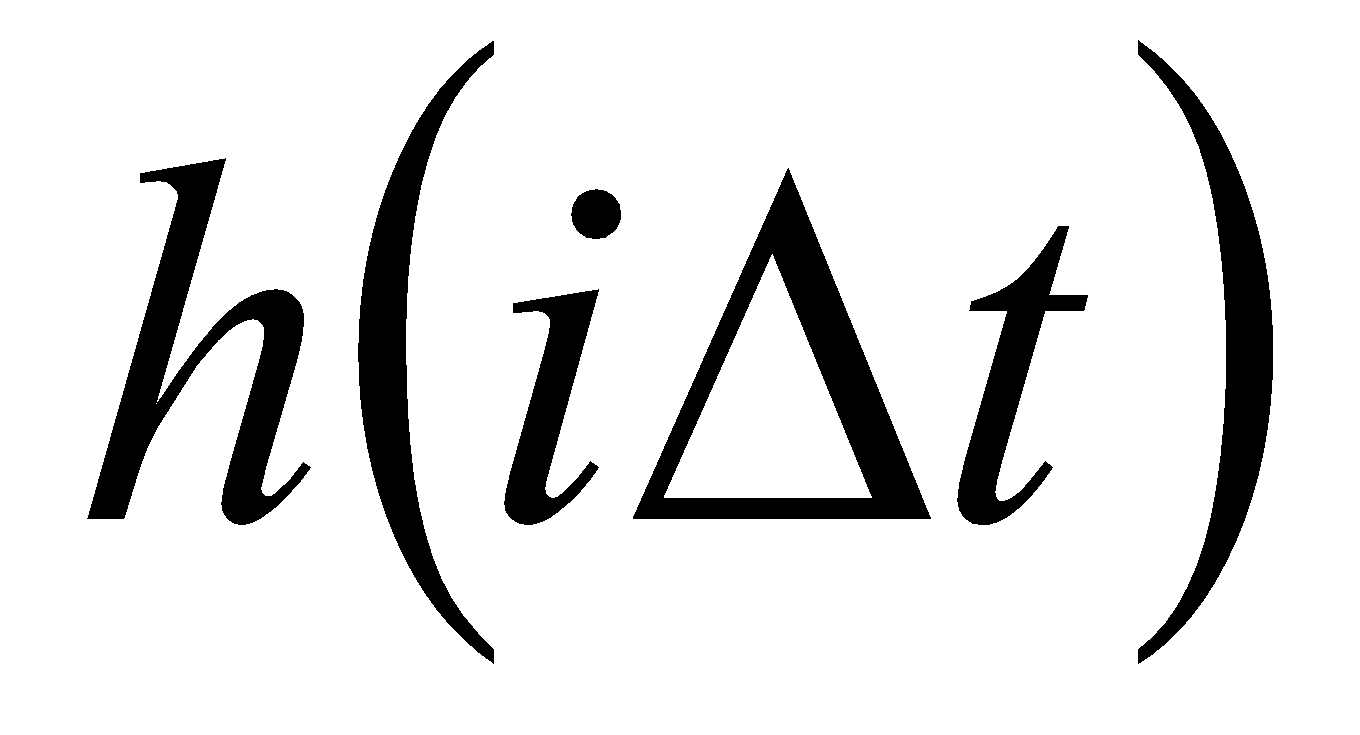
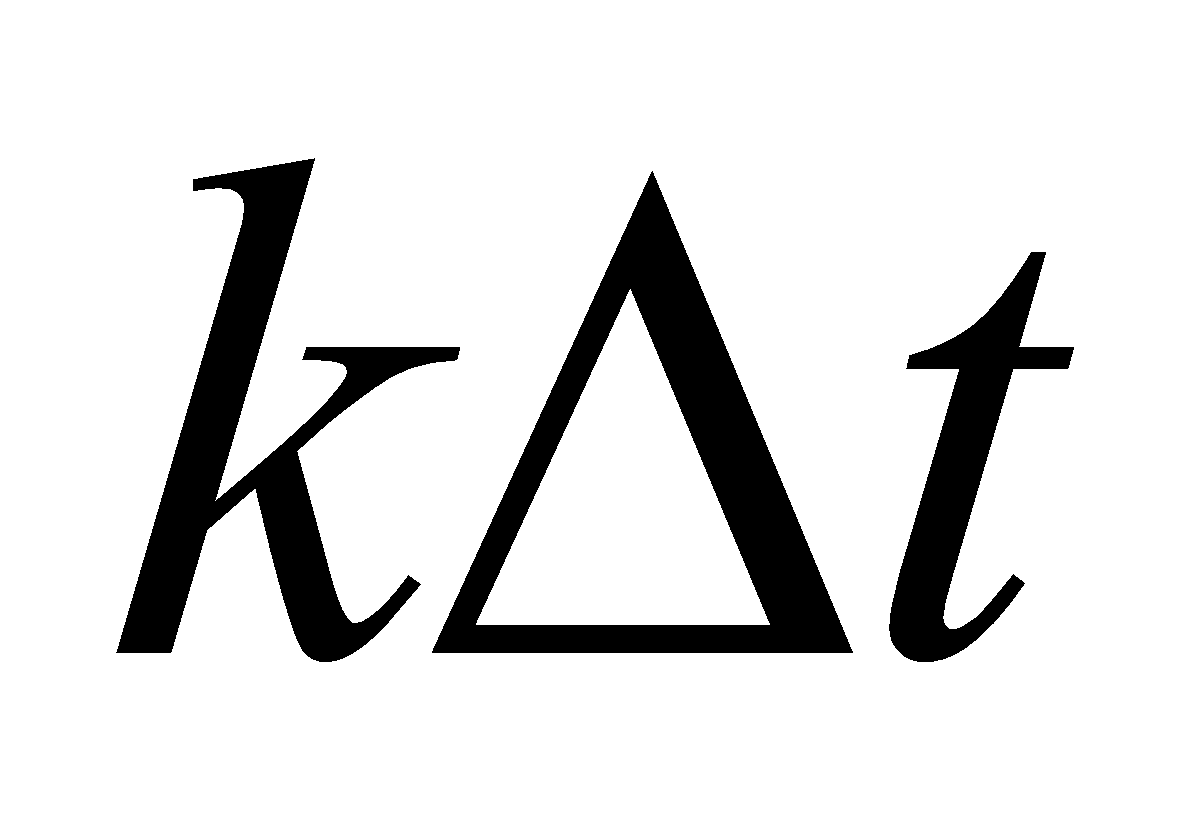
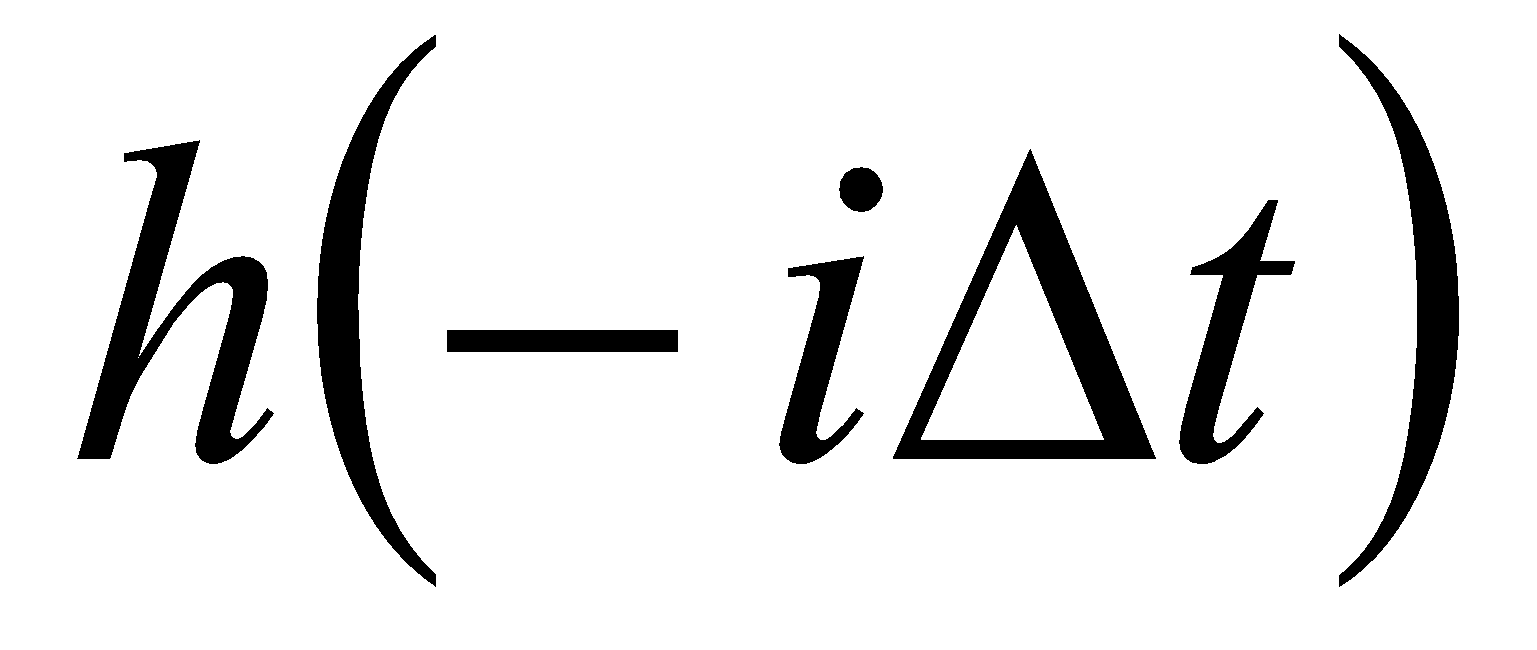
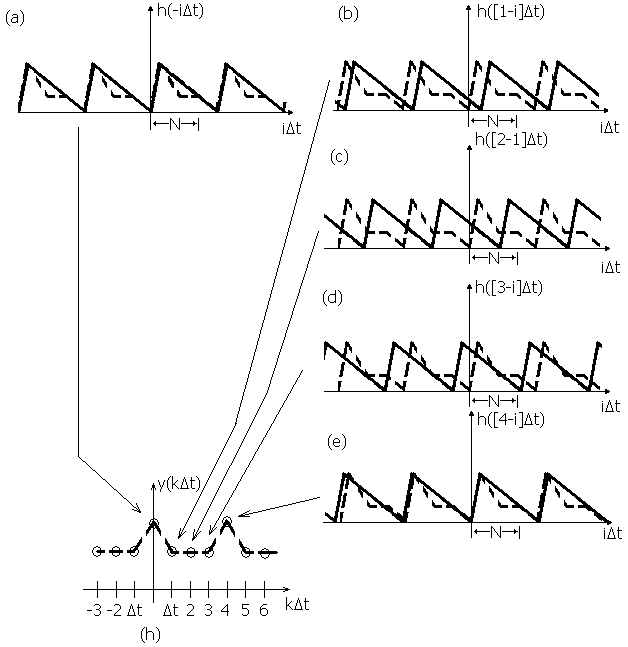
9. ábra Diszkrét konvolúció kiértékelése [5]
A diszkrét konvolúció művelete a 9. ábrán van bemutatva. A 9/a. ábrarész k=0 esetre mutatja a számítást. Az azonos abszcisszához tartozó értékeket összeszorozzuk és a szorzatok összegét képezzük az N=4 diszkrét értékre. Ezután a k=1, 2, 3 eltolt helyzetnek megfelelő számítás történik. k=4 esetén az eredmény megegyezik a k=1 esetre számítottal. Mivel a konvolúció matematikai műveletre igaz a felcserélhetőség, így mind mind szerepelhet eltolandó függvényként, tehát a diszkrét alak egyenlettel is megadható.
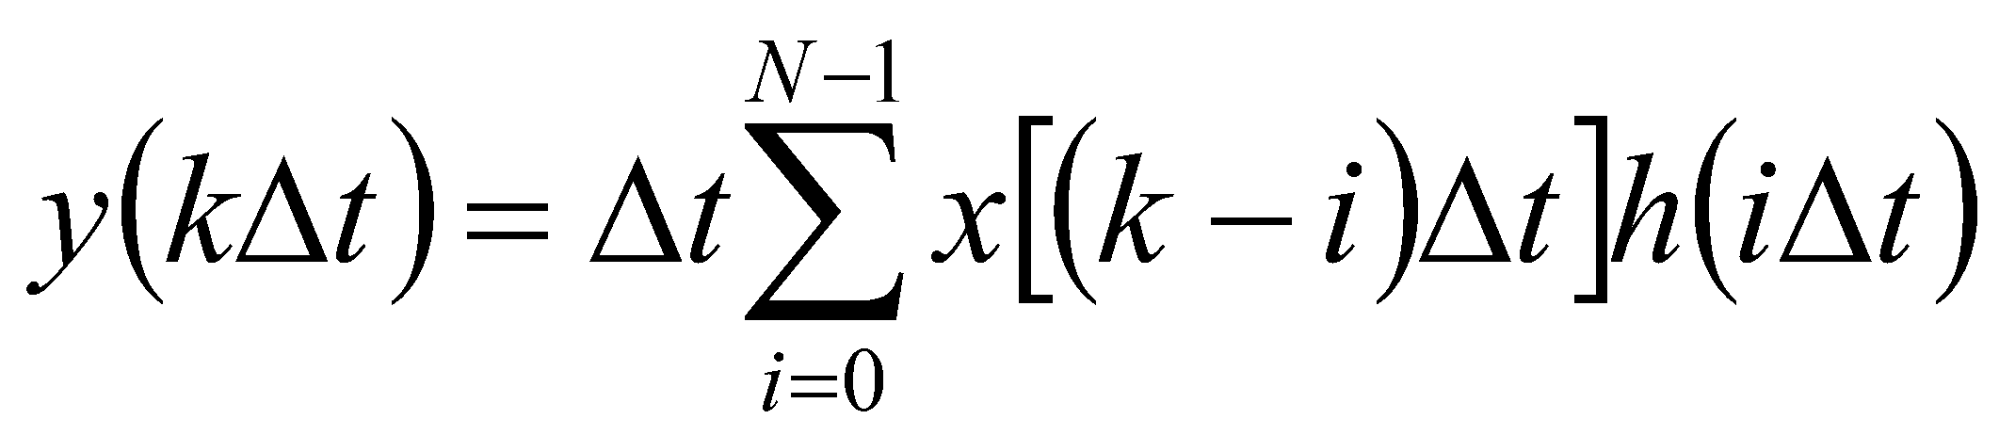
2.4. Kétdimenziós szűrők
2.4.1. Kétdimenziós frekvencia-tartománybeli szűrők
A diszkrét Fourier transzformáció (DFT) a képfeldolgozás területén hatékony, és gyakran használt módszerek egyike. Egy szürkeárnyalatos kép kétváltozós skalárfüggvénnyel írható le, a fényesség és a két helykoordináta függvényében: f(x,y). „Erre a kétváltozós függvényre kell a Fourier transzformációt alkalmaznunk. A függvényt az x, y síkon kijelölt, téglalap alakú tartományban kívánjuk Fourier sorral előállítani. A téglalap méretei: L1, L2 e tartományon kívül a függvényt mindkét koordináta irányában periodikusan ismétlődőnek feltételezzük.” [7] A skalárfüggvényt a 10. ábra szemlélteti.
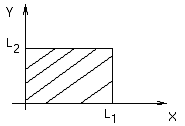
10. ábra 2D Fourier transzformáció tértartománya [7]
A sor formájában előállított függvényt az alábbi kettős szumma adja [4], [7]:
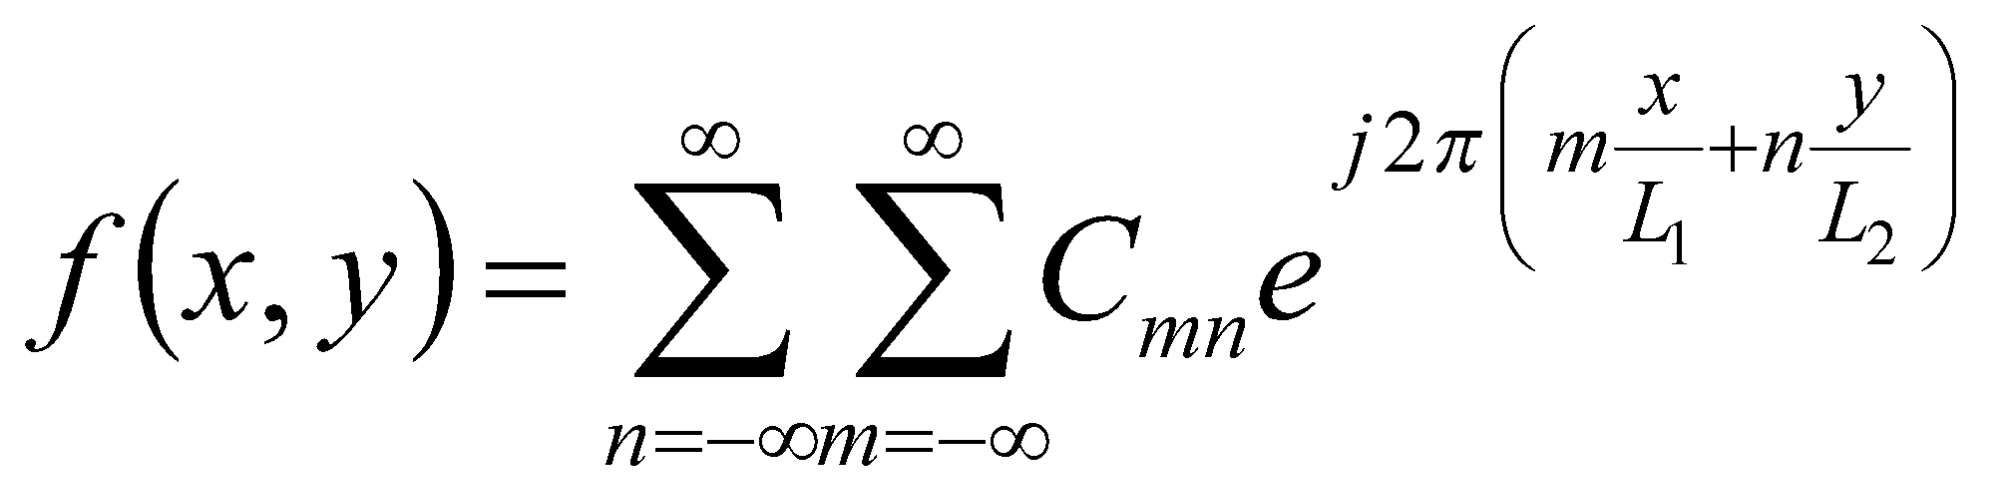
A Cmn együtthatók kettős integrállal számolhatók [7]:
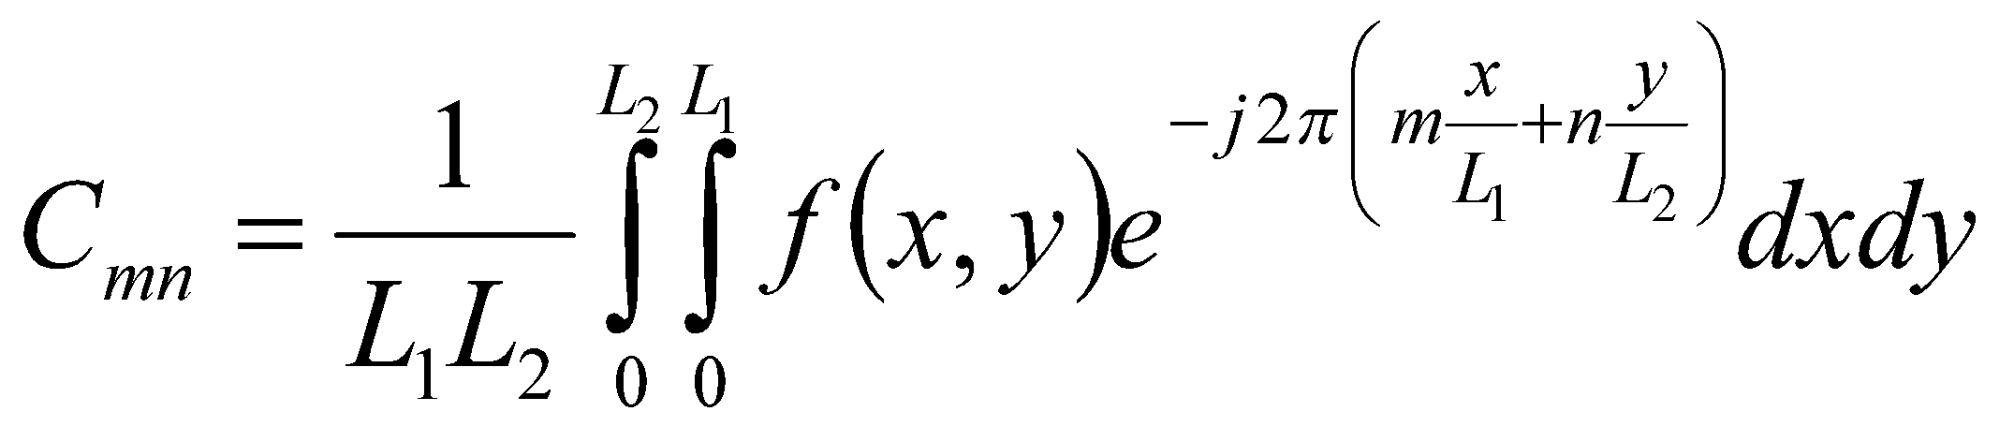
A gyakorlatban a sorfejtést véges tagszámig végezzük. Ha a transzformálandó függvény valós (mint például egy kép fényessége vagy színkódja), akkor a Cmn együtthatók bizonyos szimmetria tulajdonságokat mutatnak. „A kettős integrált megfigyelve látható, hogy Cmn=C*-m-n, az egyváltozós függvény Fourier soráról van szemléletes képünk. A periodikus jelet az alapharmonikus és a felharmonikus szinusz, koszinusz összetevők súlyozott összegeként állítjuk elő.” [7]
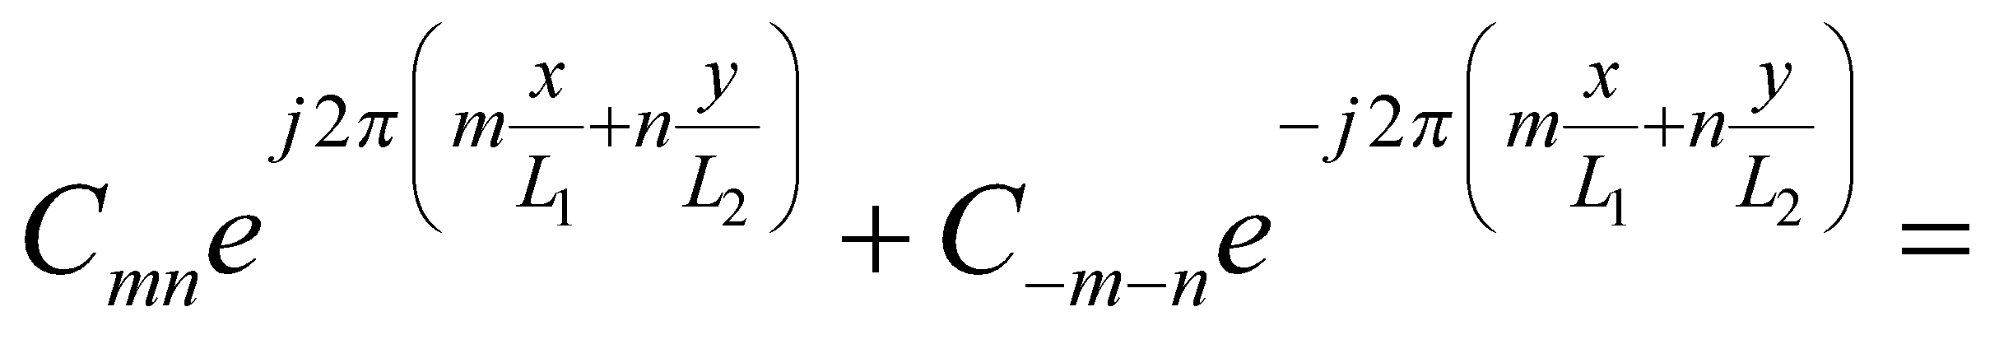
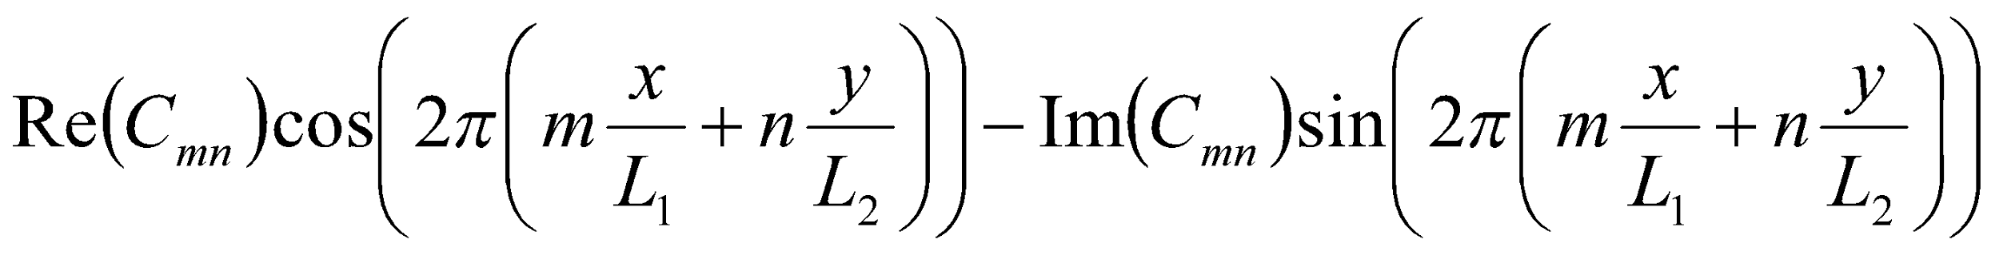
Ez egy kétváltozós hullám, ahhoz, hogy a lefutását meg tudjuk állapítani az x, y síkon el kell forgatni az eredeti koordinátarendszert α szöggel. (Az eredeti és az elforgatott koordinátarendszert a 11. ábra szemlélteti.) Így a koordinátarendszer és az új koordináták: x=x’*cos(α)-y’*sin(α), y=x’*sin(α)+y’*cos(α)
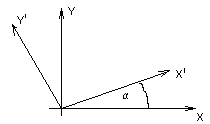
11. ábra 2D Fourier transzformáció hatása a koordinátákra [7]
Ez behelyettesítve az előbbi egyenletbe, majd α értékét úgy megválasztva, hogy [4] legyen, Y’ kiesik, majd átalakítás után a következőt kapjuk [7]: .
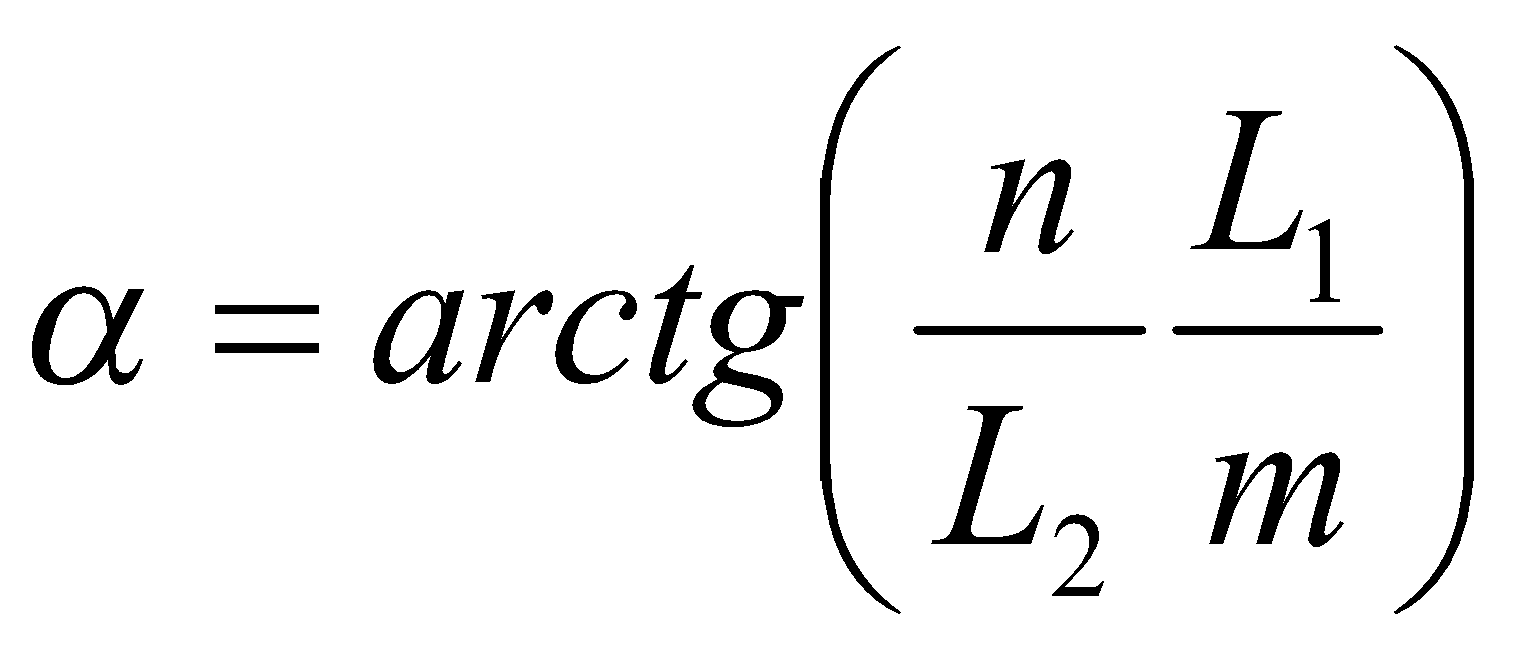
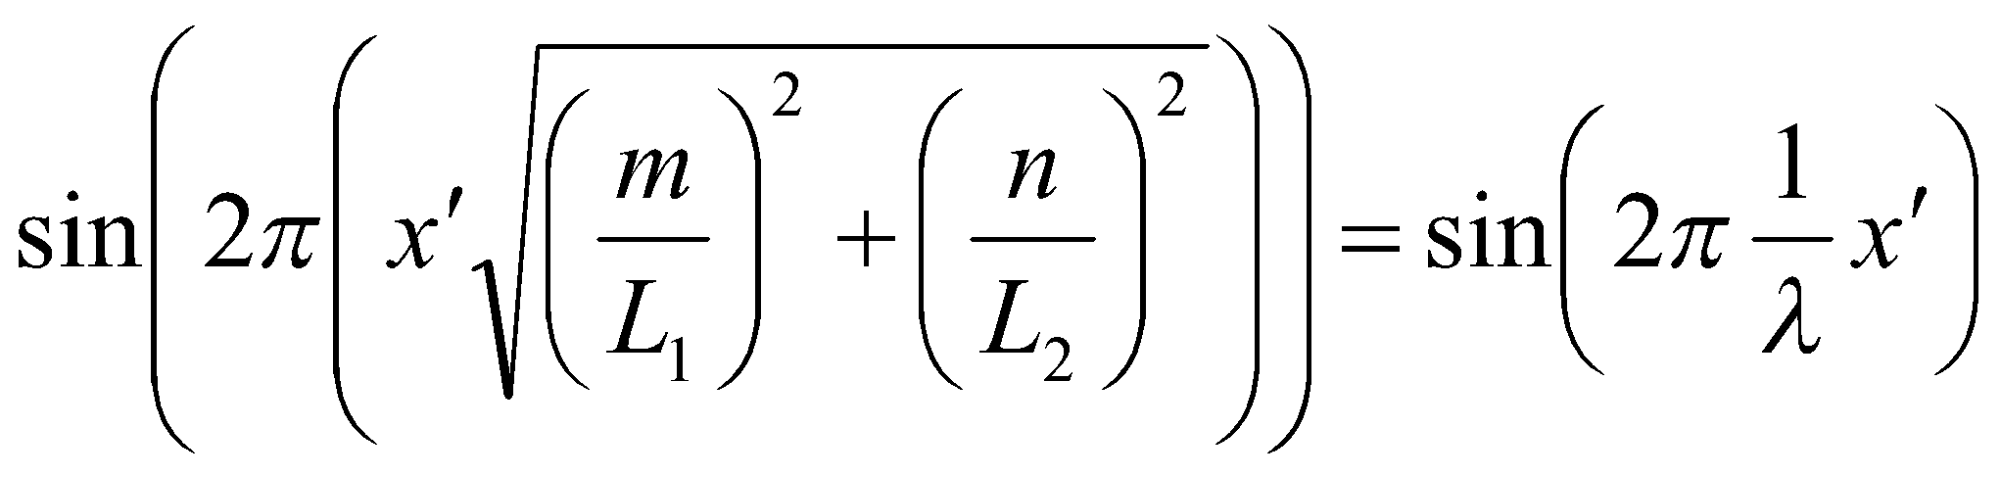
Kiderült, hogy a 2D Fourier sor m, n indexekkel jelzett összetevője, olyan szinuszhullám, aminek irányát az α-s kifejezés, hullámhosszát pedig az alábbi kifejezés adja [7]:
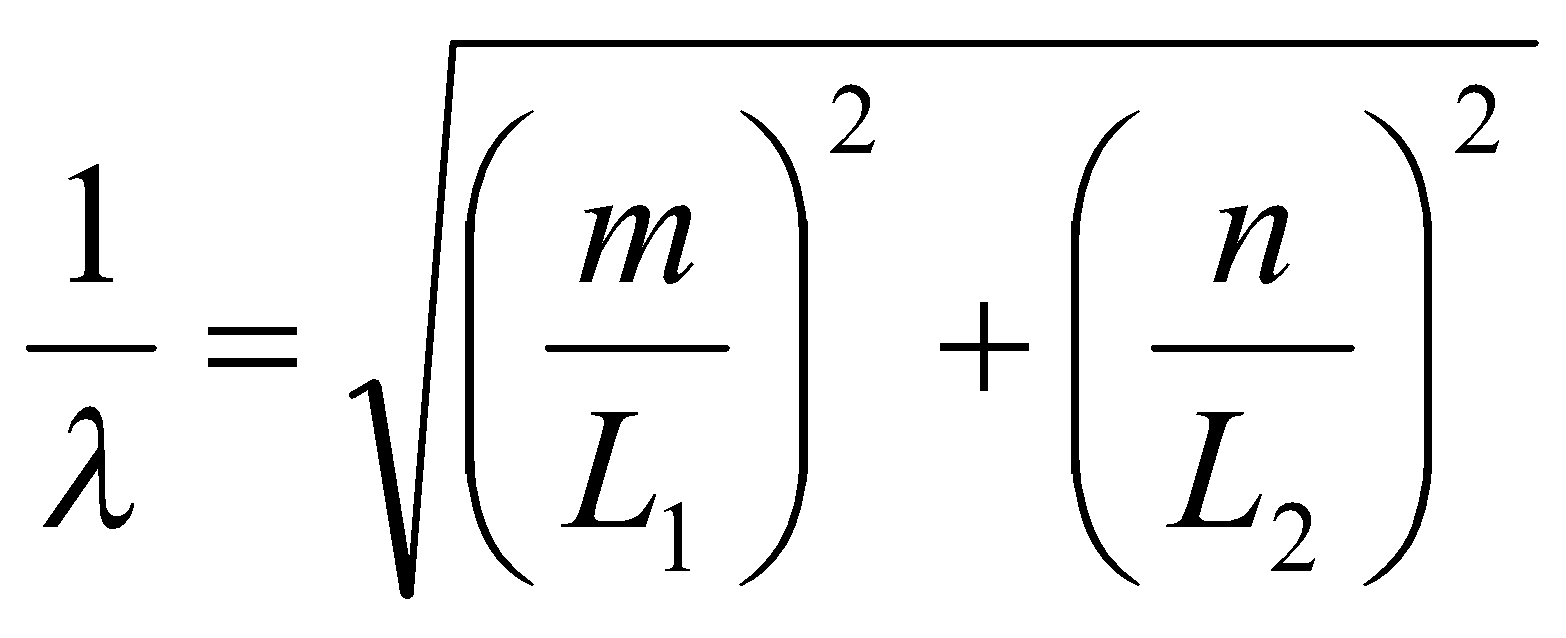
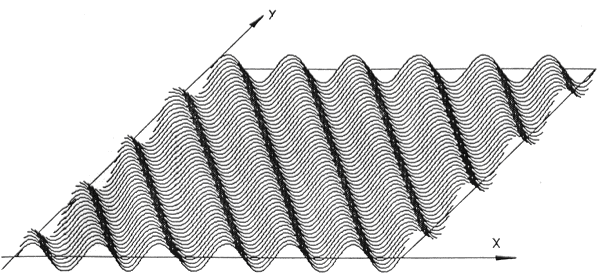
12. ábra Kétdimenziós harmonikus összetevők
A függvényt most nem időben, hanem térben bontottuk harmonikus összetevőkre. Ezen összetevőkre használatos a térharmonikus elnevezés is (lásd 12. ábra). Hasonlóan, az f=1/λ, mennyiséget gyakran nevezik térfrekvenciának.
Digitális képek felbontásánál a helyzet egy kicsit más, mivel a képfüggvény csak diszkrét m, n (m, n=0, ±1, ±2, …) pontokban van értelmezve, és ennek megfelelően a frekvenciaspektrum sem folytonos, hanem csak diszkrét x, y (x, y=0, ±1, ±2, …) frekvenciák fordulnak benne elő.
Jelölje a felbontandó kép méretét x illetve y irányban L1 illetve L2, akkor a képlet a következőképpen alakul: .
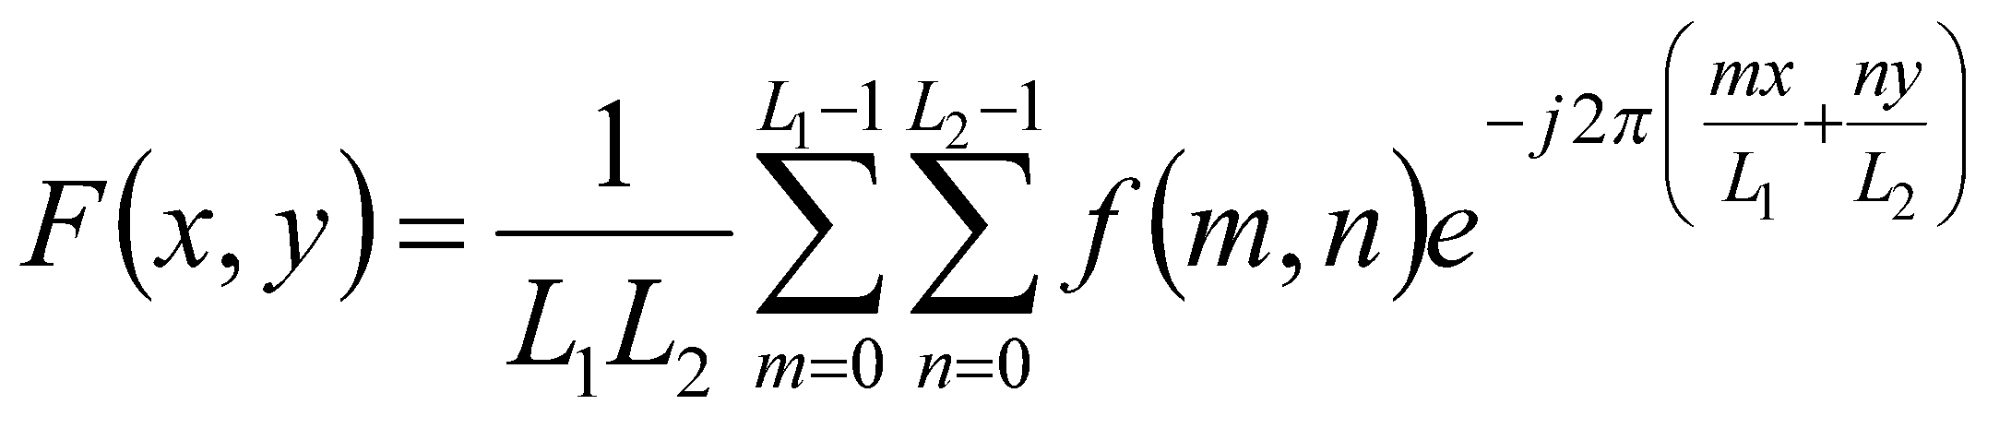
Ezekkel az együtthatókkal a felbontás:.
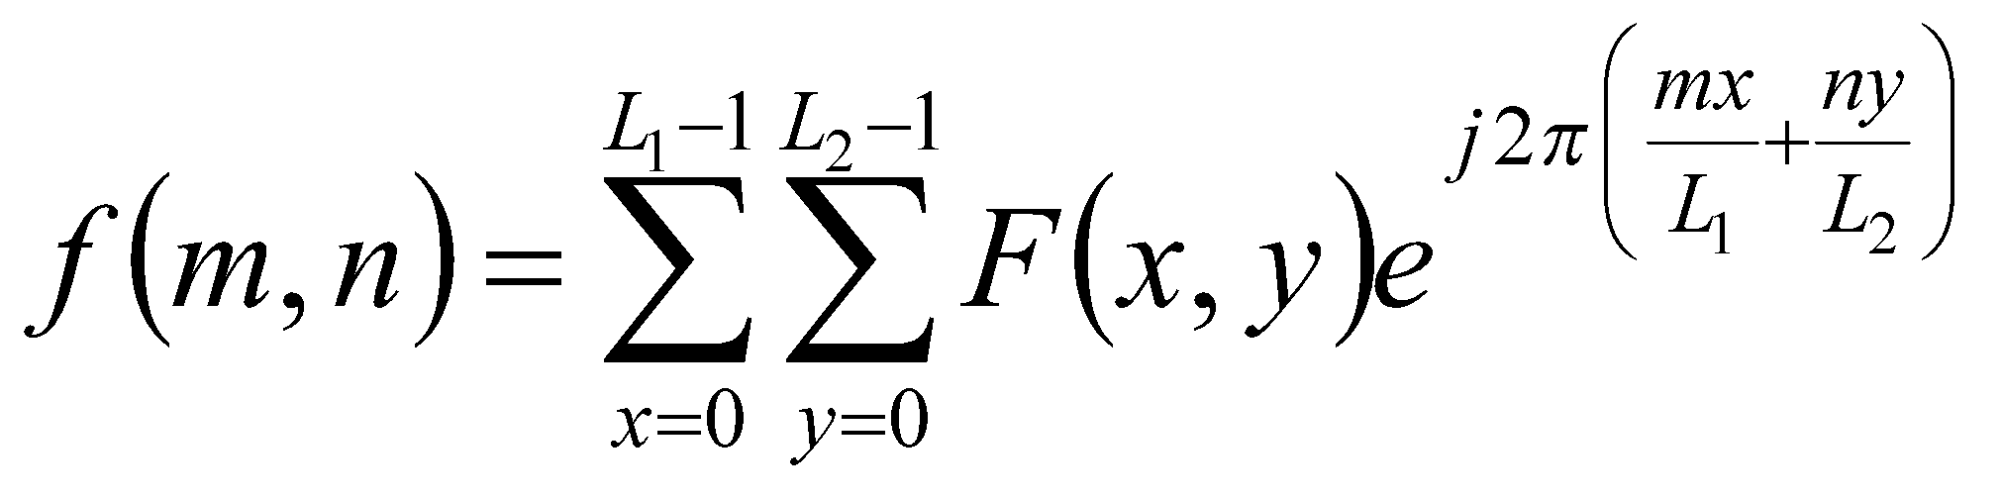
Fontos megjegyezni, hogy ebben az esetben az F(x,y) együtthatójú , ill. bázisfüggvények csak durva közelítései a folytonos koszinusz, illetve szinusz függvényeknek: a magasabb frekvenciákon négyszöghullámba mennek át.
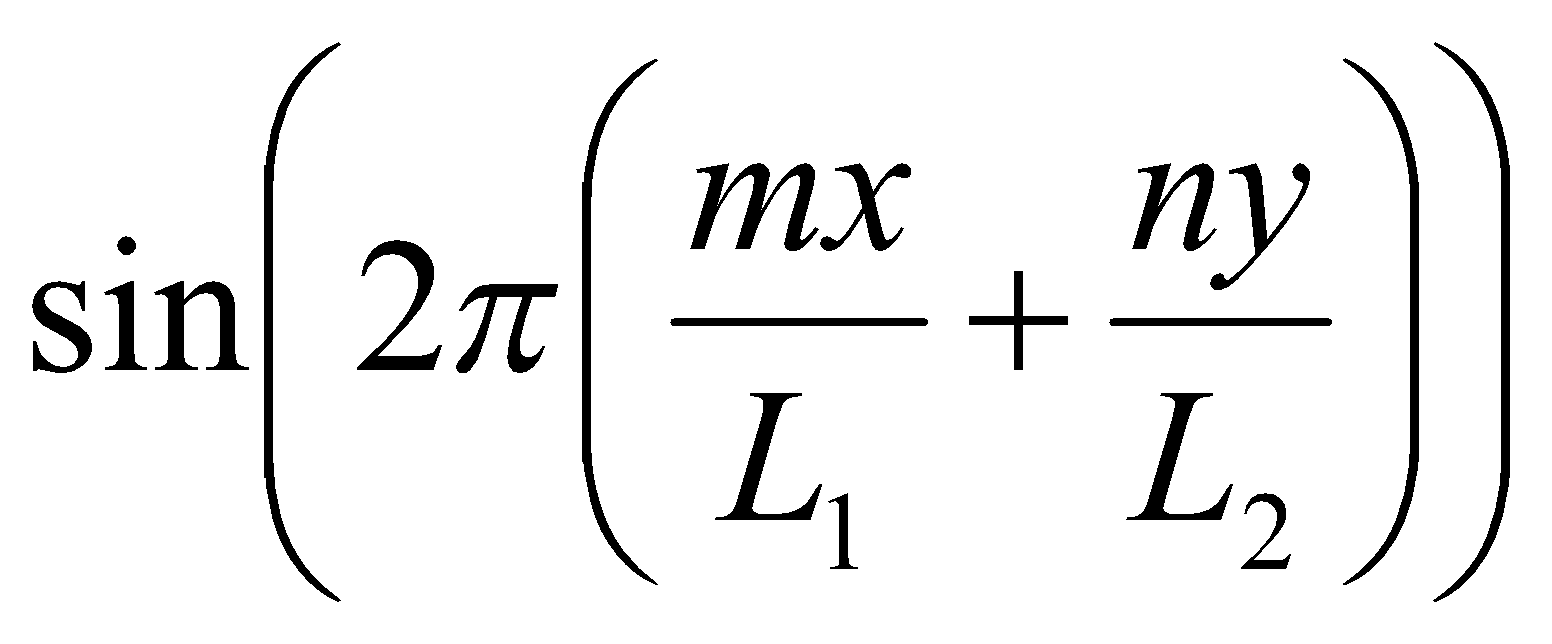
2.4.2. Kétdimenziós tér-idő tartománybeli szűrők
Kétdimenziós esetben mind az alkalmazott súlyfüggvény, mind a szűrés tárgyát képező függvény kétdimenziós. A továbbiakban jelölje W(KX, KY) a kétdimenziós súlyfüggvény Fourier transzformáltját (spektrumát), ahol KX és KY a függvény X és Y irányú frekvencia összetevőjének értékét, valamint KXL, KYL a kétdimenziós súlyfüggvény X és Y irányú maximális frekvencia összetevőjének értékét jelenti. Jelölje továbbá w(x, y) a kétdimenziós súlyfüggvényt, melyet a szűrés folyamán használunk.
Ebben az esetben a konvolúciós szűrés művelete a következőt jelöli:
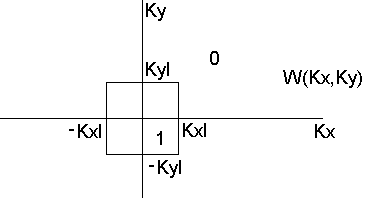
13. ábra Az ideális kétdimenziós konvolúciós aluláteresztő szűrő spektruma [5]
A 13. ábrán feltüntetett „ablak”, jelöli azt a frekvencia-területet, amihez tartózó térbeli frekvenciákat szeretnénk a szűrés után megtartani. Ami az „ablakon” belül van annak a súlya egyszeres – ideális aluláteresztő szűrő esetében – míg az ablakon kívüli frekvencia-összetevők súlya nulla.
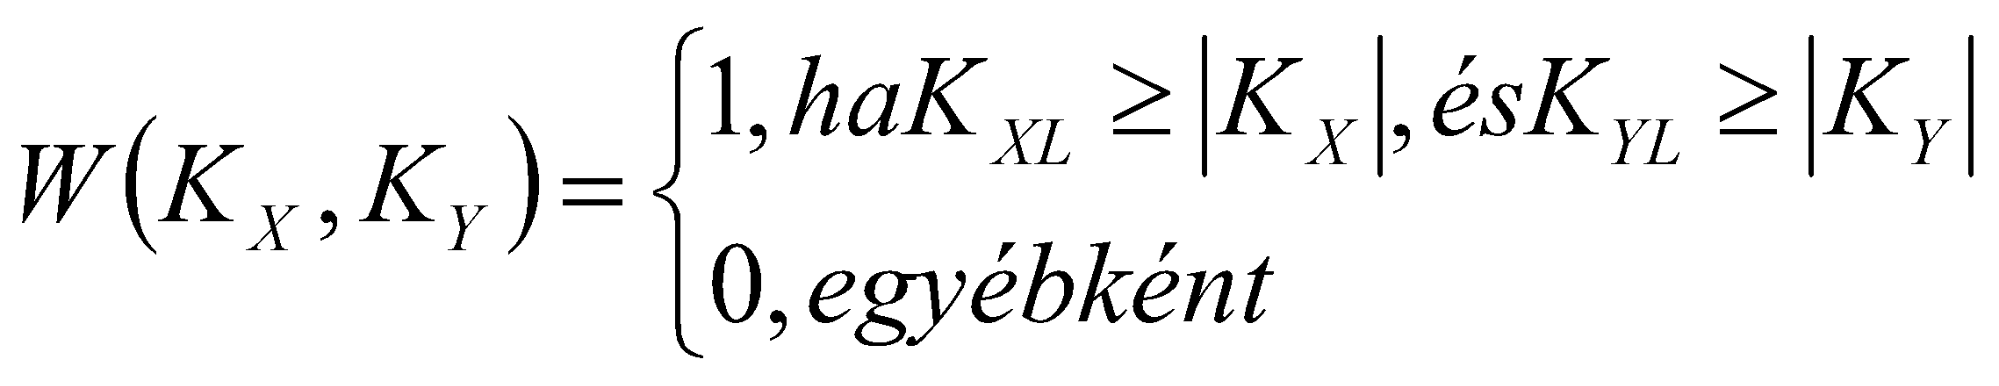
A 2D inverz Fourier transzformációja az alábbiak szerint végezhető el:
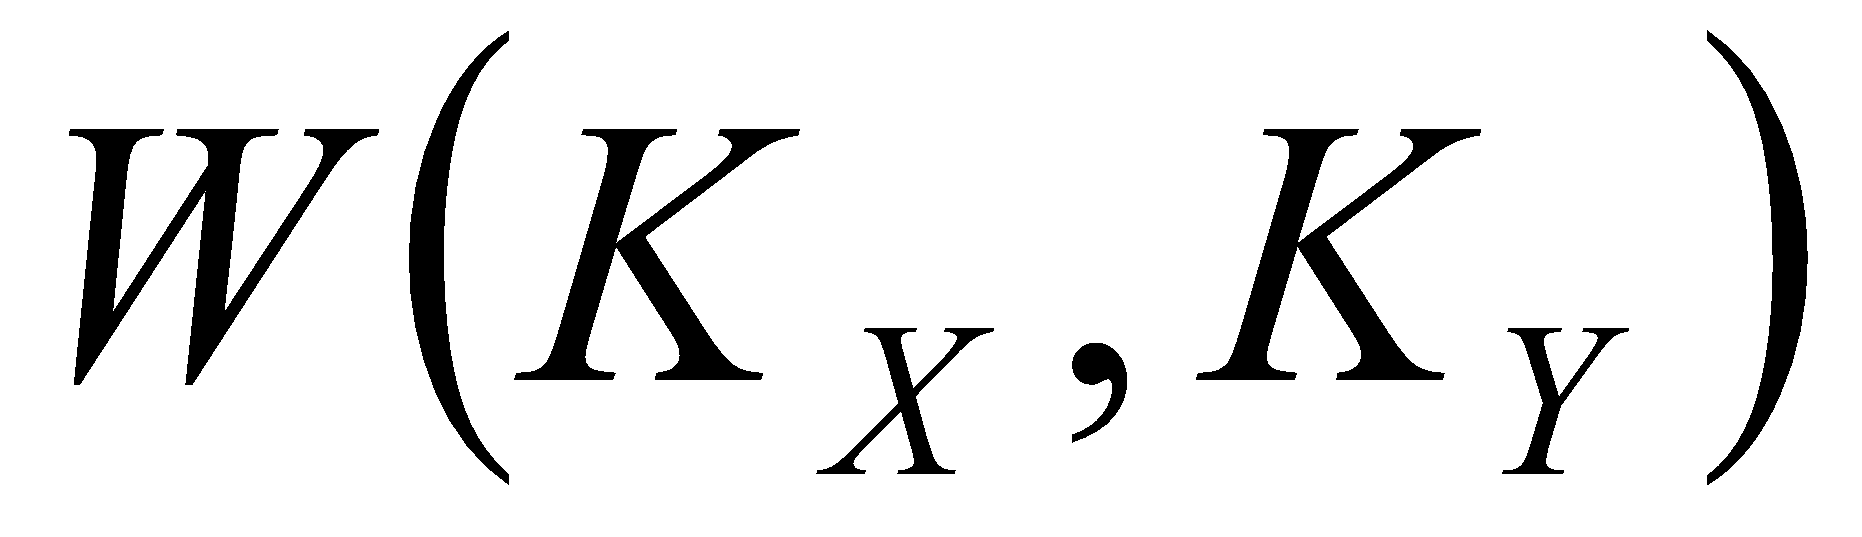
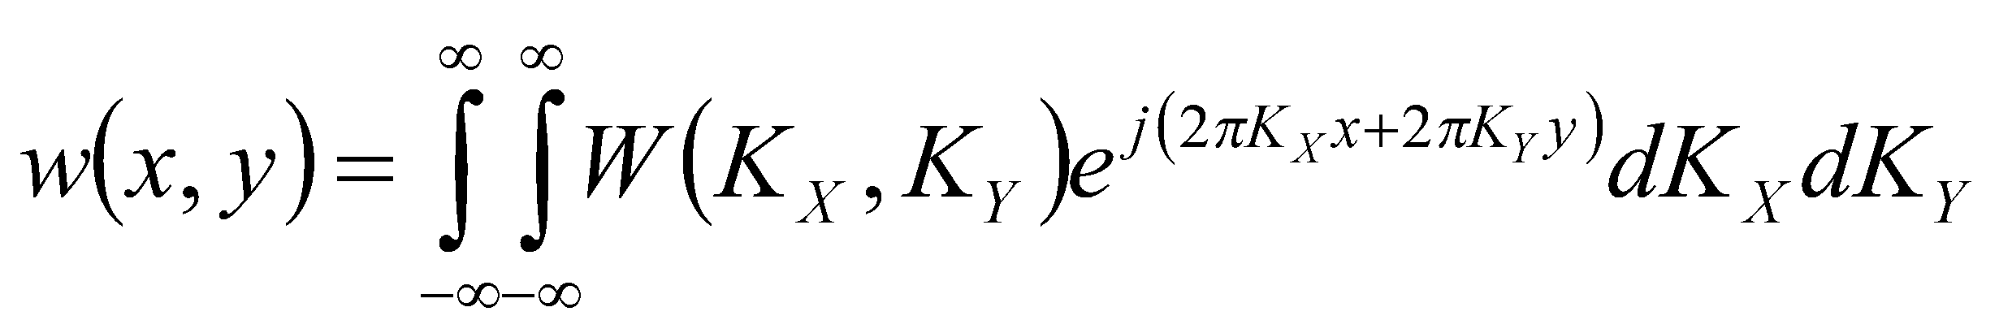
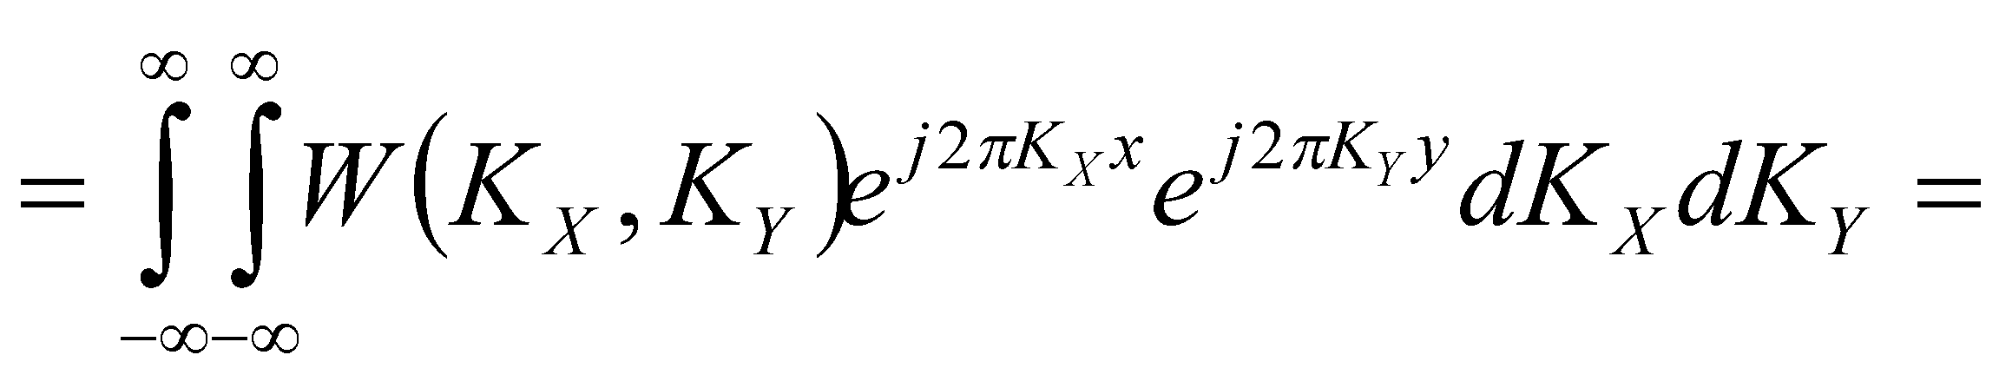
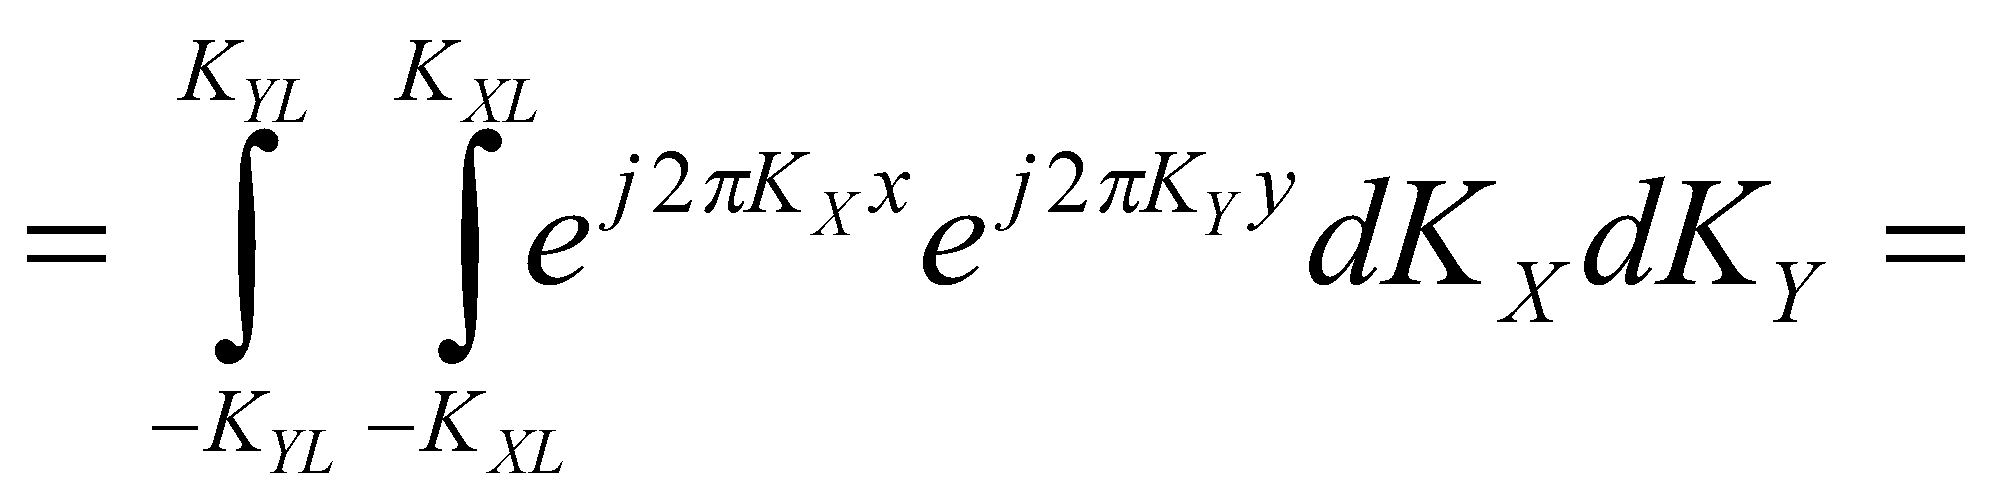
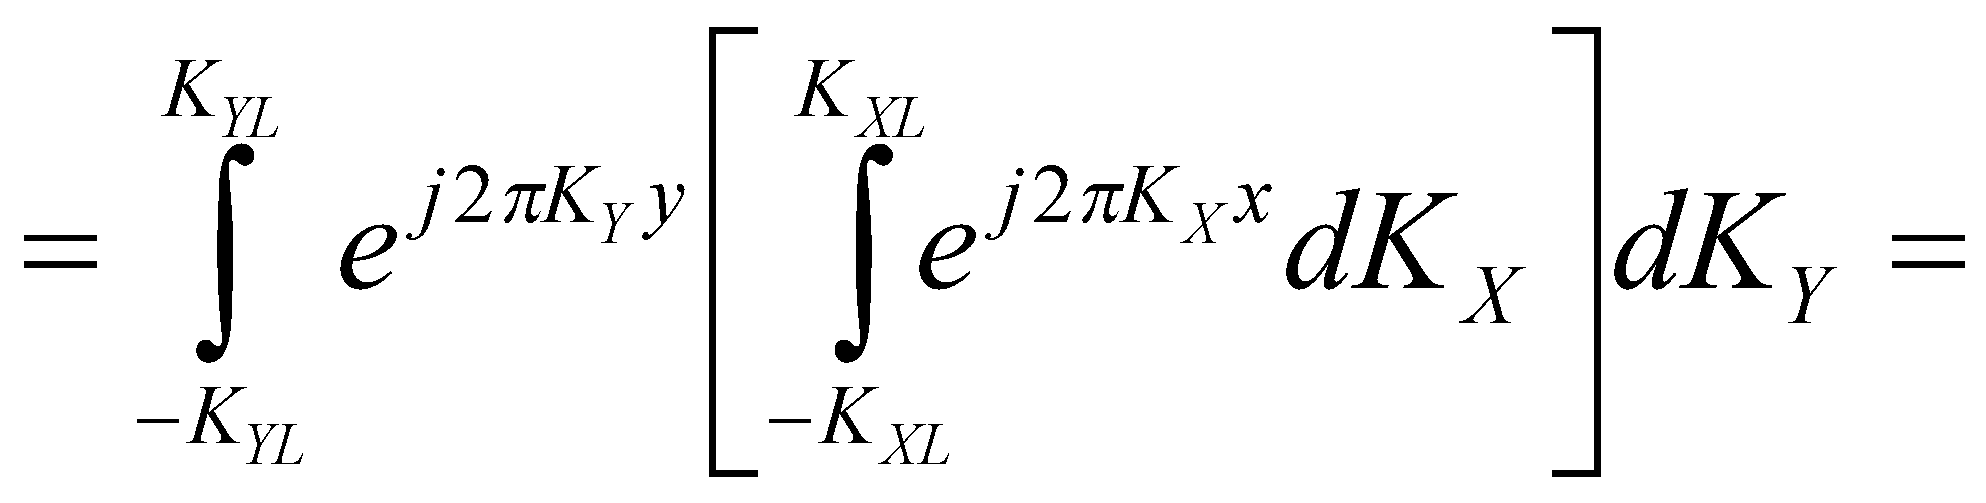
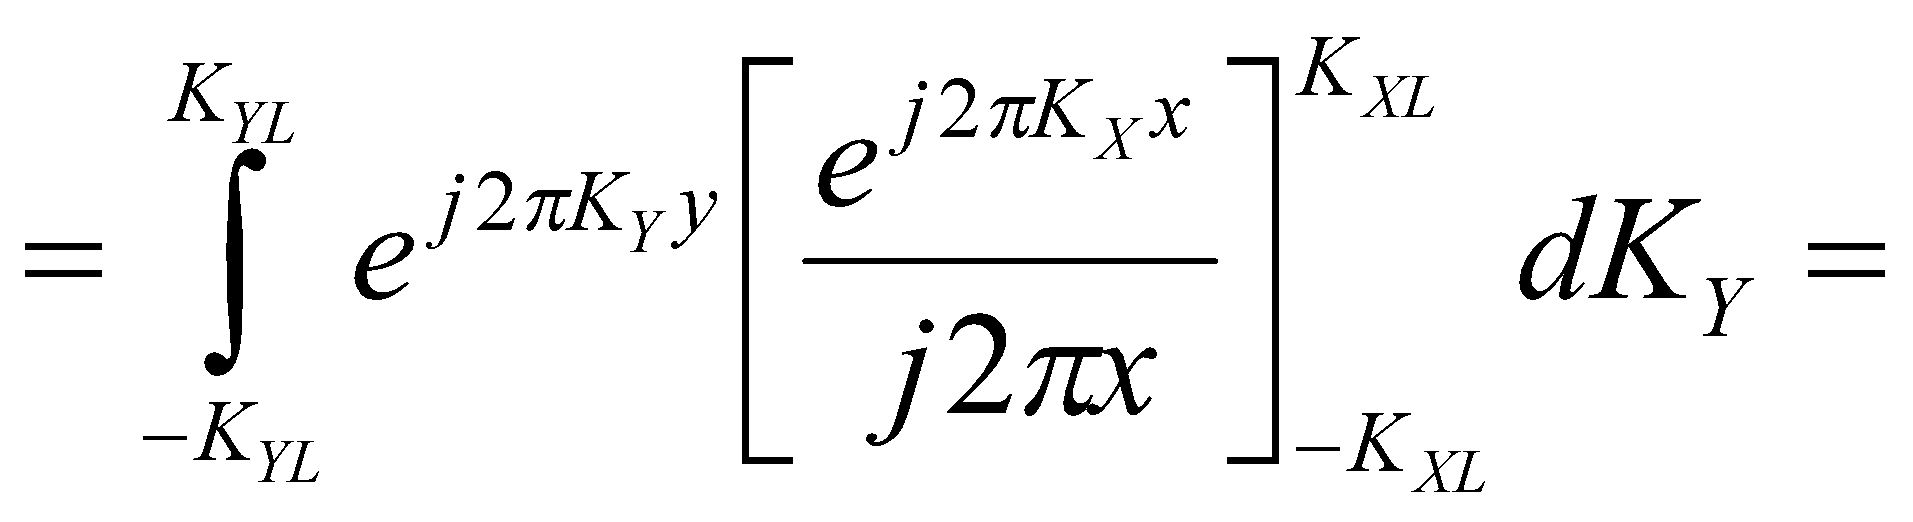
Tehát a összefüggéssel meghatározhatjuk a w(x, y) függvény értékeit.
„A digitális adatfeldolgozás/szűrés során használt operátorok lehetnek rekurzívak, illetve nem rekurzívak. Amikor a kimenet csak a bemeneti értékektől és a rendszer karakterisztikájától függ, nem rekurzív, vagy transzverzális műveletekről beszélünk. Rekurzív, vagy más néven visszacsatolásos szűrőknél a kimenet a bementtől, a szűrő karakterisztikájától és a szűrő kimenetétől is függ.” [5]
2.5. Háromdimenziós szűrések
A háromdimenziós szűrések matematikai alapját a tér-idő tartományban mutatom be. A frekvencia tartománybeli szűrés elve hasonlatos a kétdimenziós szűréseknél leírtakhoz.
2.5.2. Háromdimenziós tér-idő tartománybeli szűrők
Háromdimenziós esetben mind az alkalmazott súlyfüggvény, mind a szűrés tárgyát képező függvény négydimenziós. A továbbiakban jelölje W(KX, KY, KZ) a háromdimenziós súlyfüggvény Fourier transzformáltját (spektrumát), ahol KX, KY, KZ a függvény X, Y és Z irányú frekvencia összetevőjének értékét, valamint KXL, KYL, KZL a háromdimenziós súlyfüggvény X, Y és Z irányú maximális frekvencia összetevőjének értékét jelenti. Jelölje továbbá w(x, y, z) a háromdimenziós súlyfüggvényt, melyet a szűrés folyamán használunk.
Ebben az esetben a konvolúciós szűrés művelete a következőt jelöli:
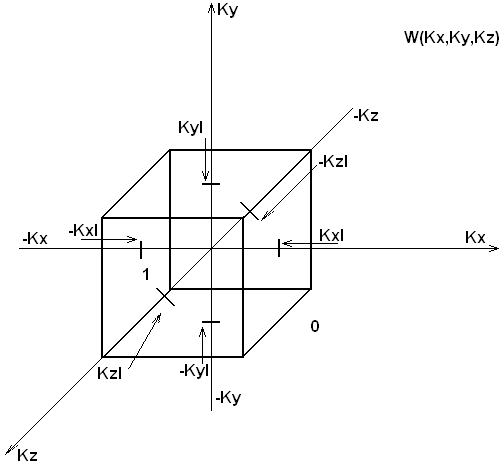
14. ábra Az ideális háromdimenziós konvolúciós aluláteresztő szűrő spektruma
Az 14. ábrán feltüntetett „kocka”, jelöli azt a frekvencia-területet, amihez tartózó térbeli frekvenciákat szeretnénk a szűrés után megtartani. Ami a „kockán” belül van annak a súlya egyszeres – ideális aluláteresztő szűrő esetében – míg a kockán kívüli frekvencia-összetevők súlya nulla.
A 3D inverz Fourier transzformációja az alábbiak szerint végezhető el:
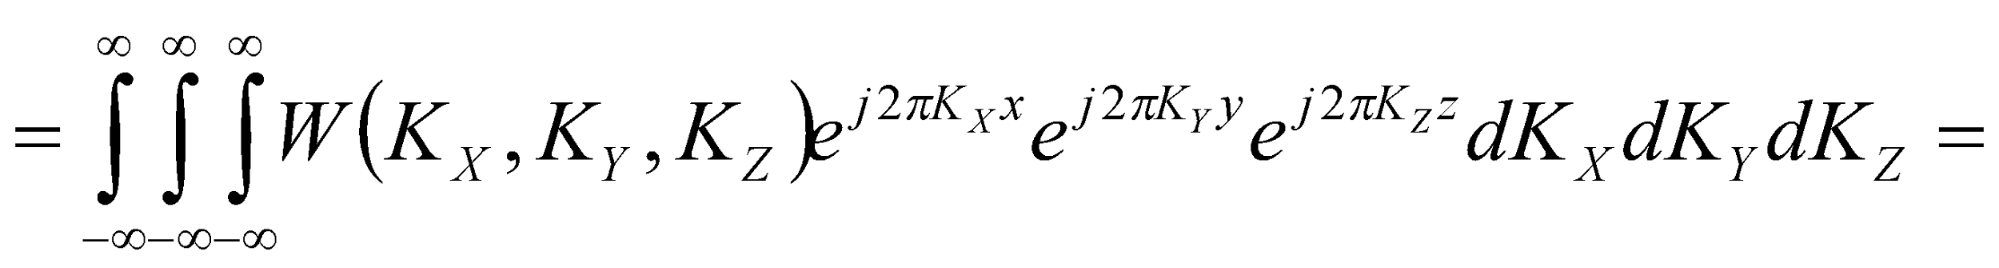
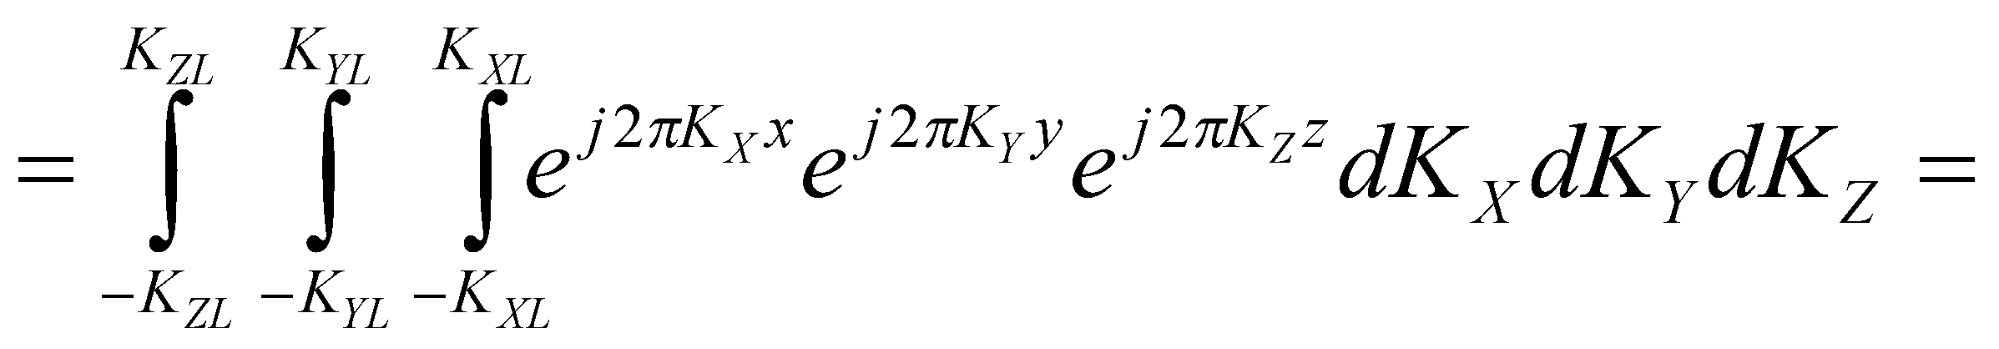
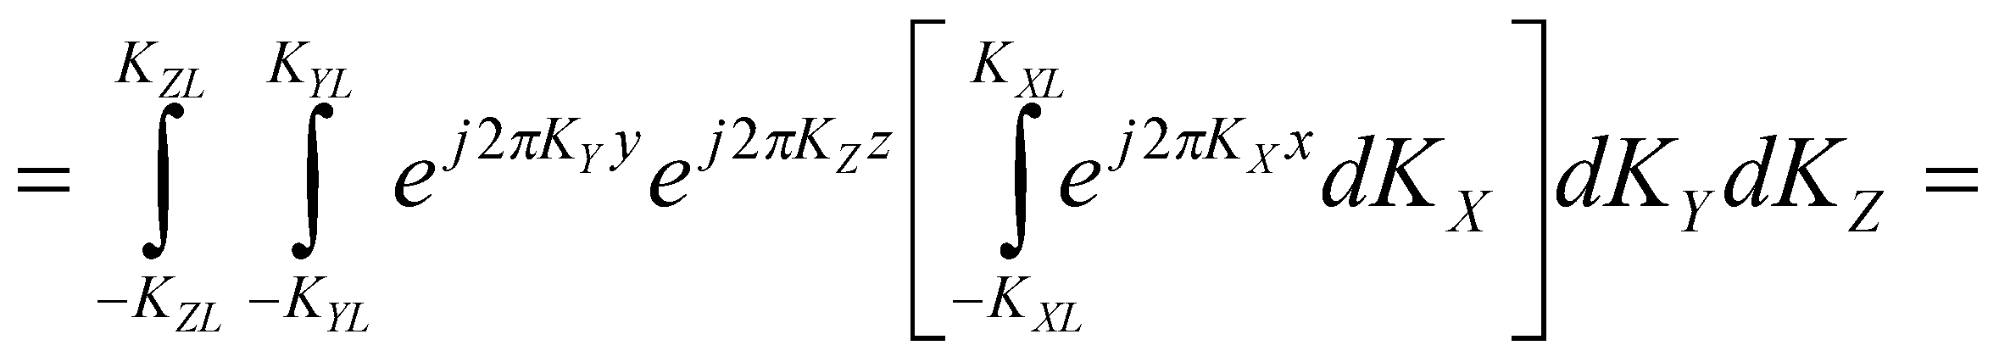
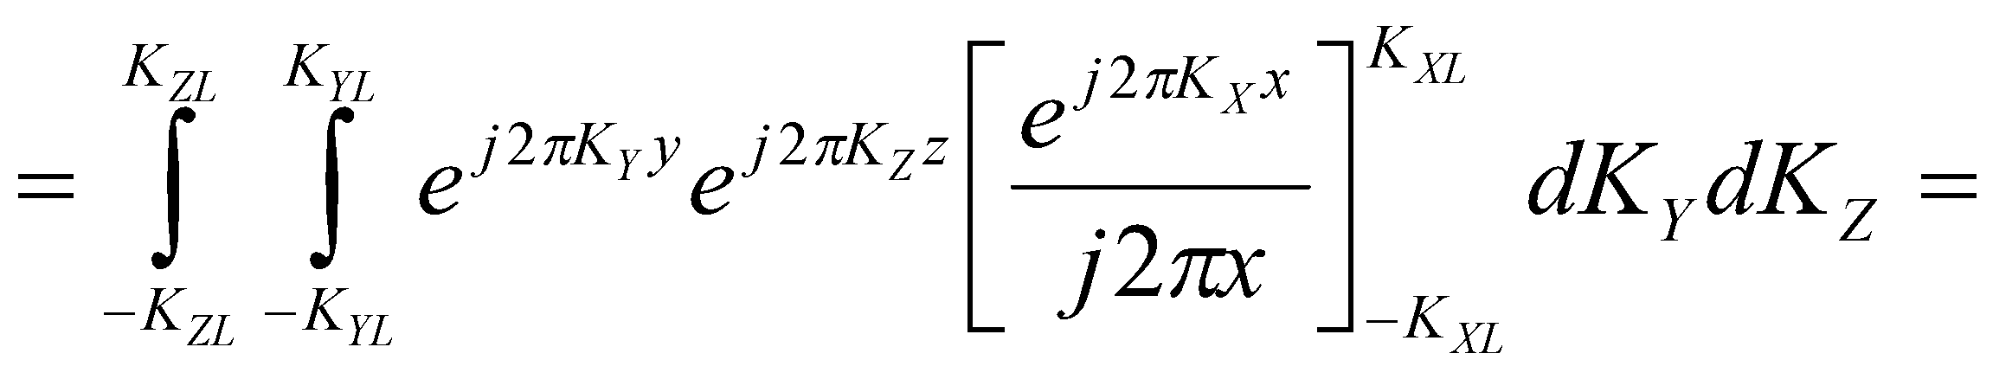
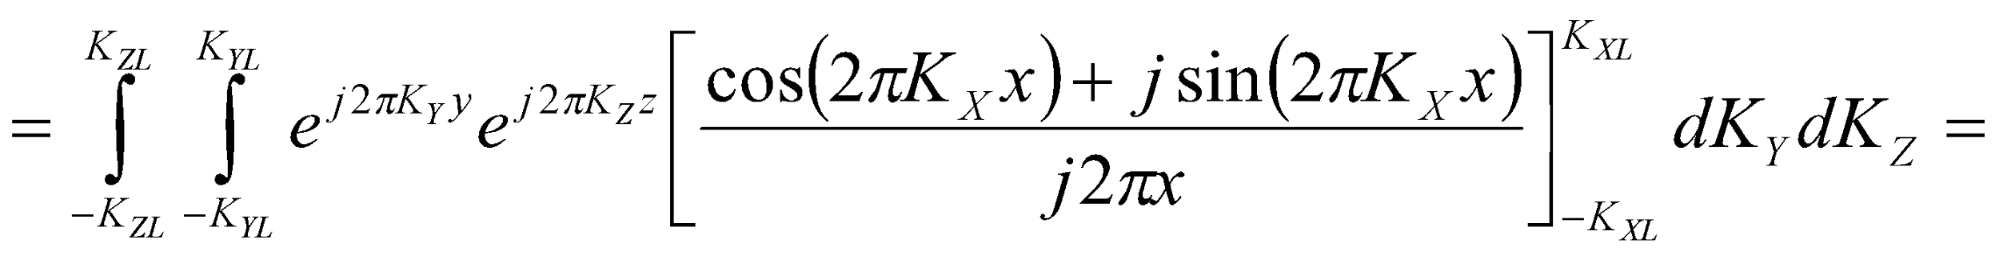
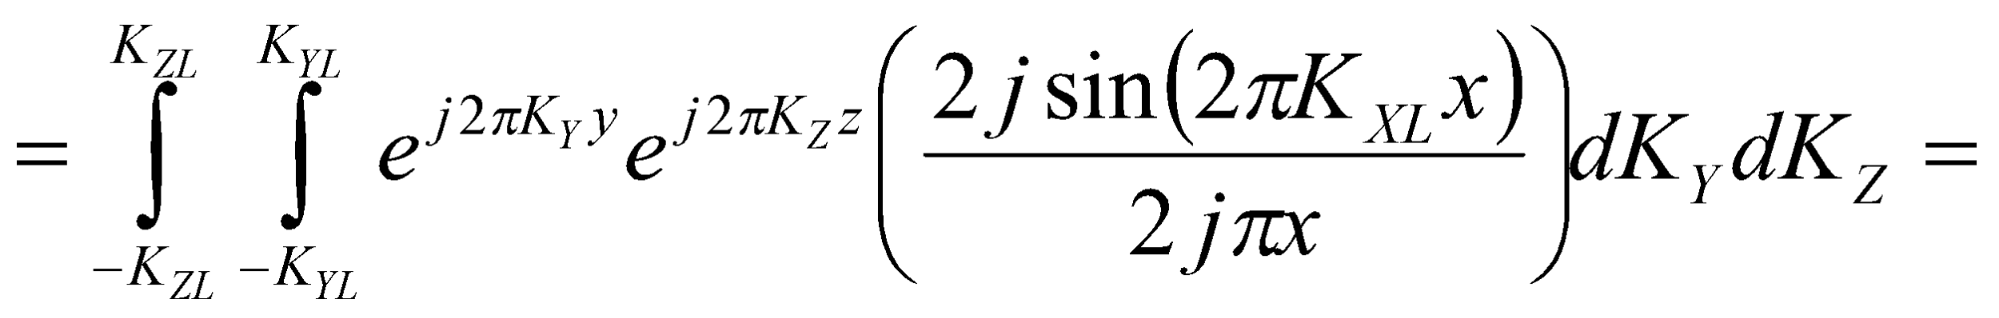
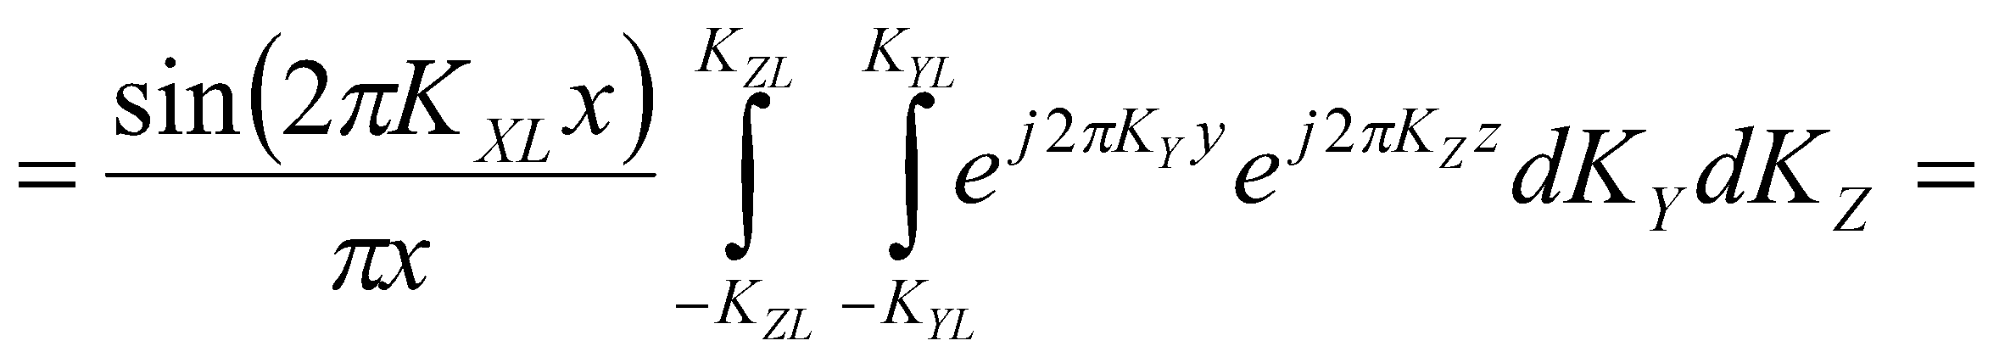
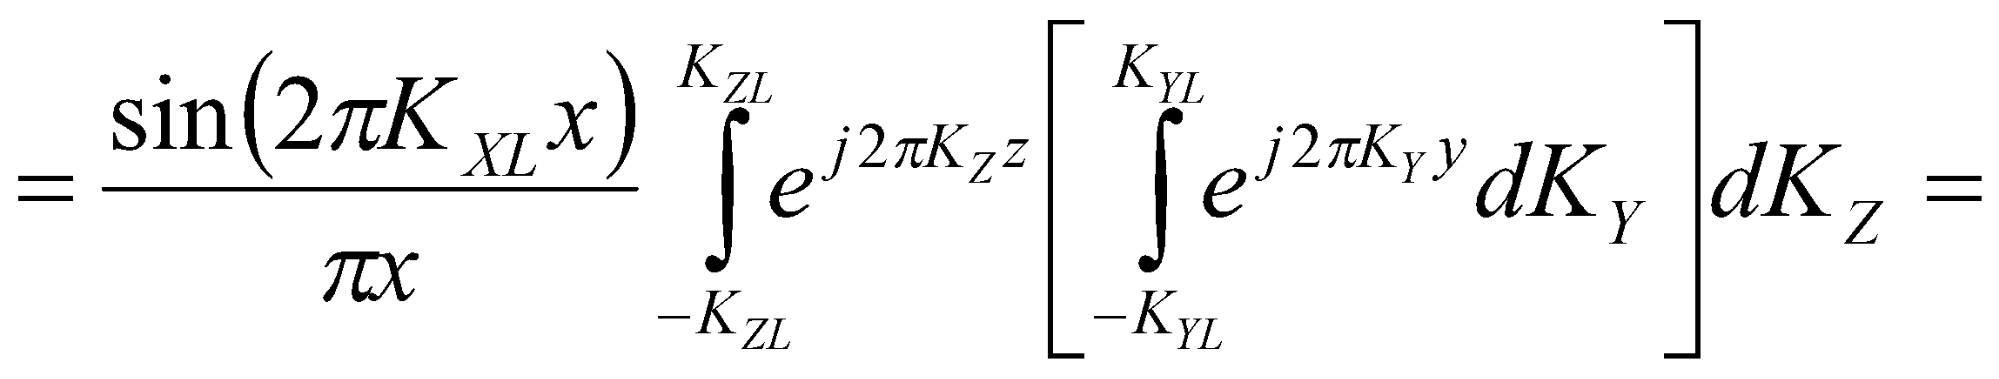
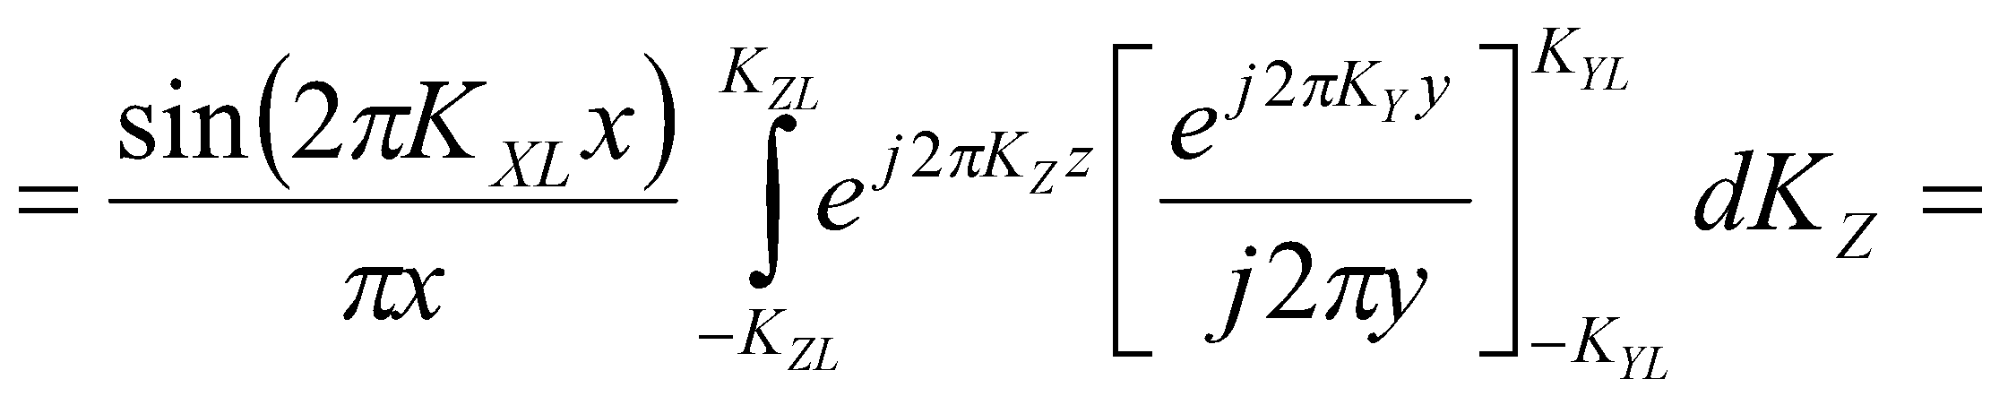
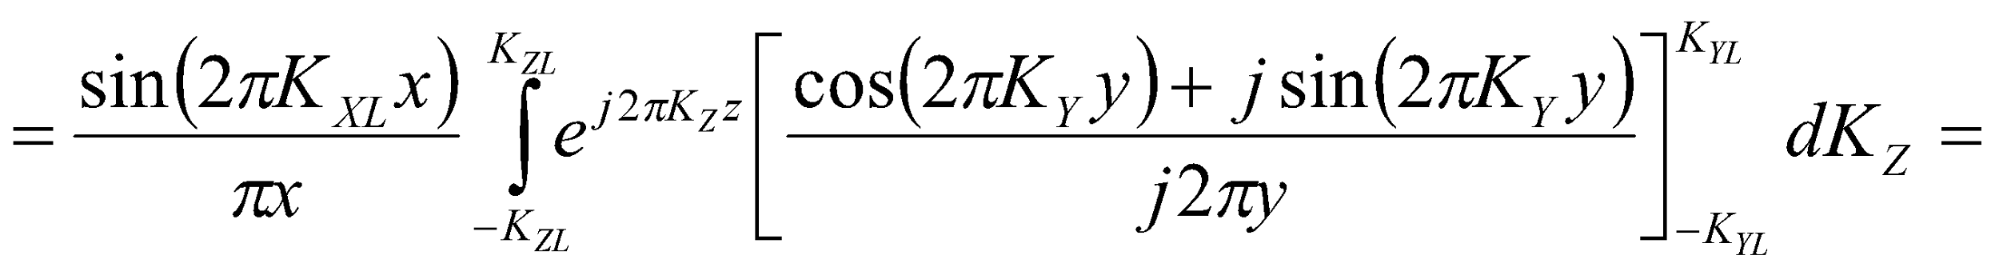
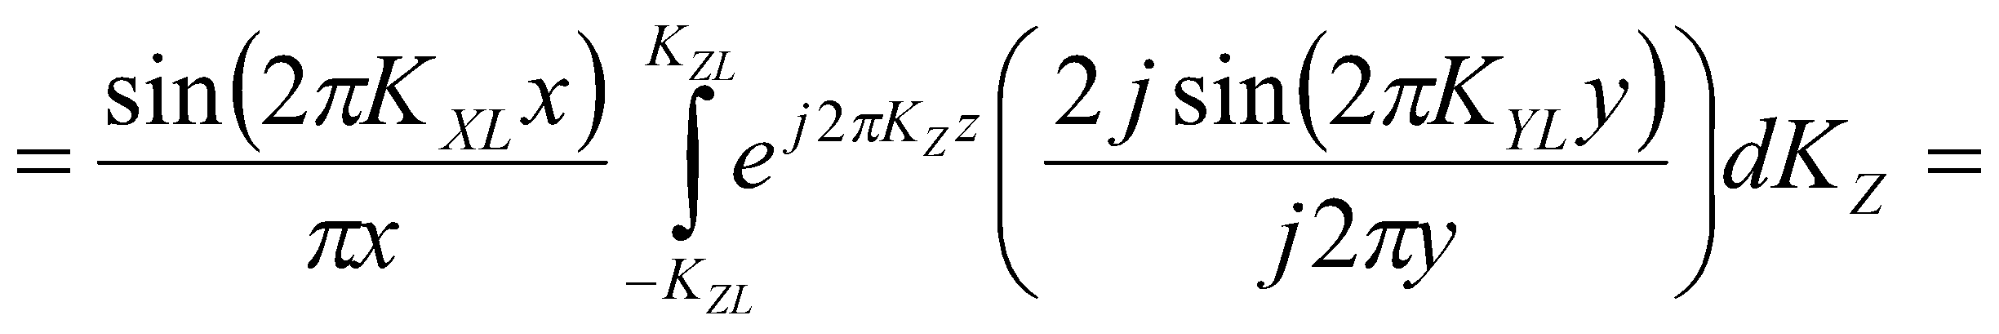
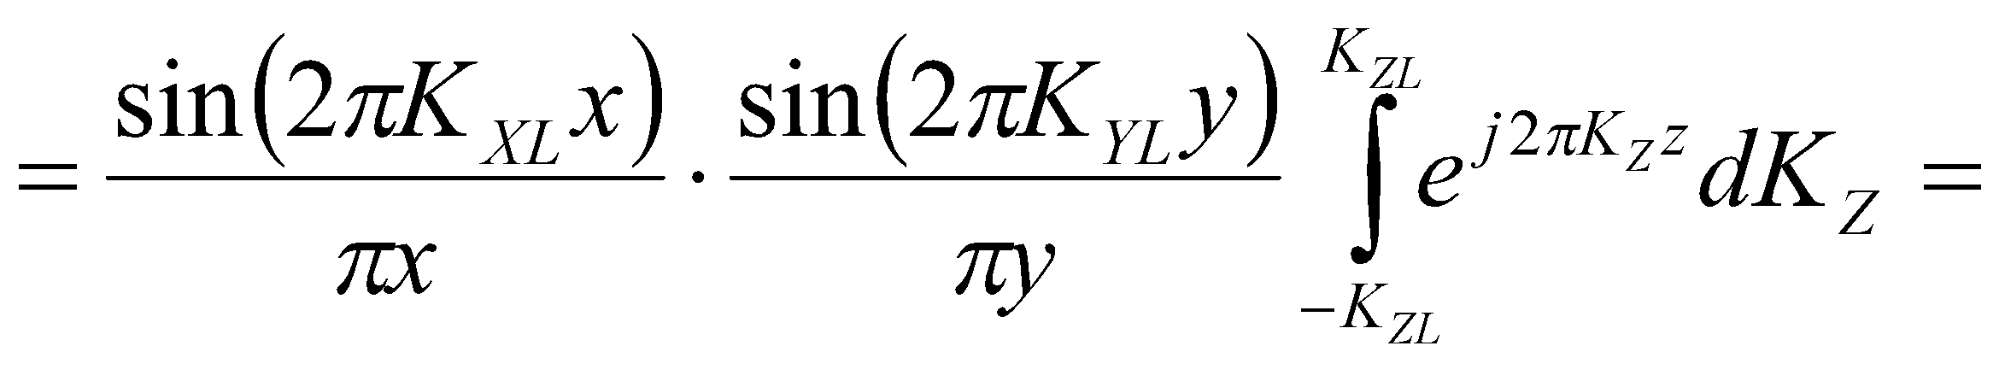
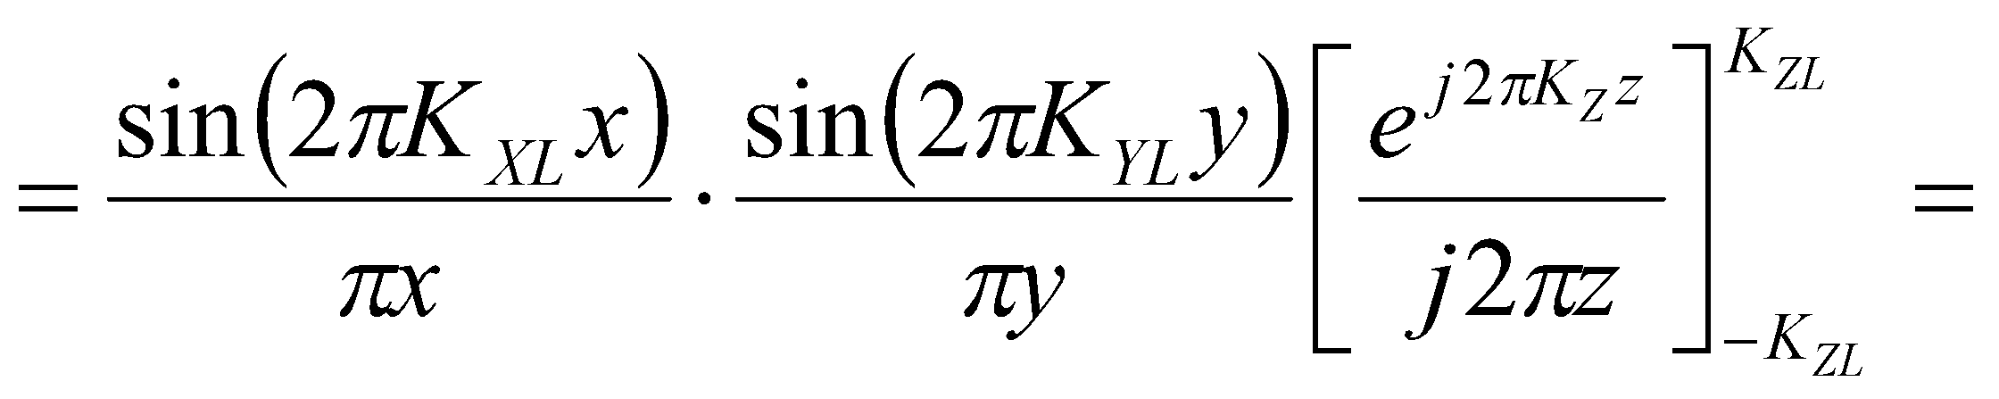
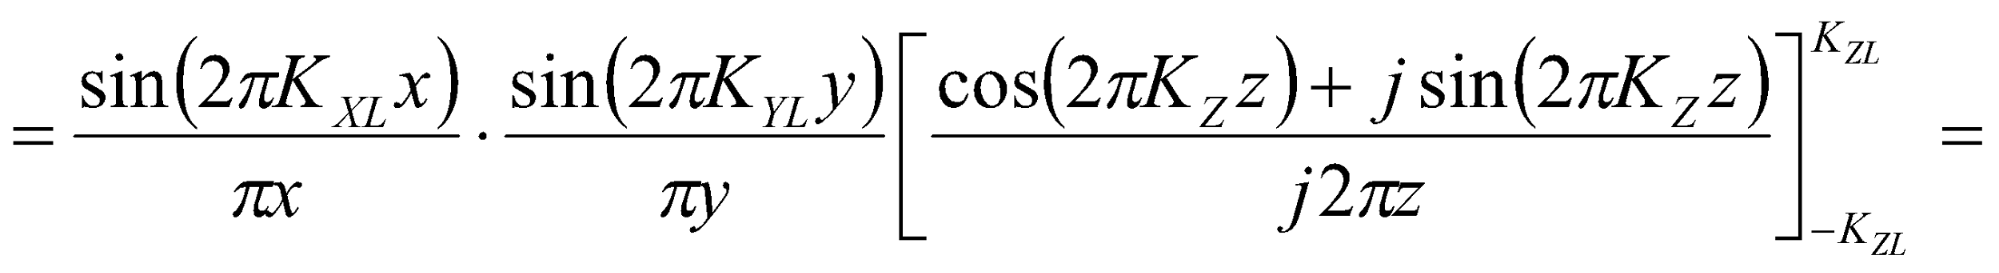
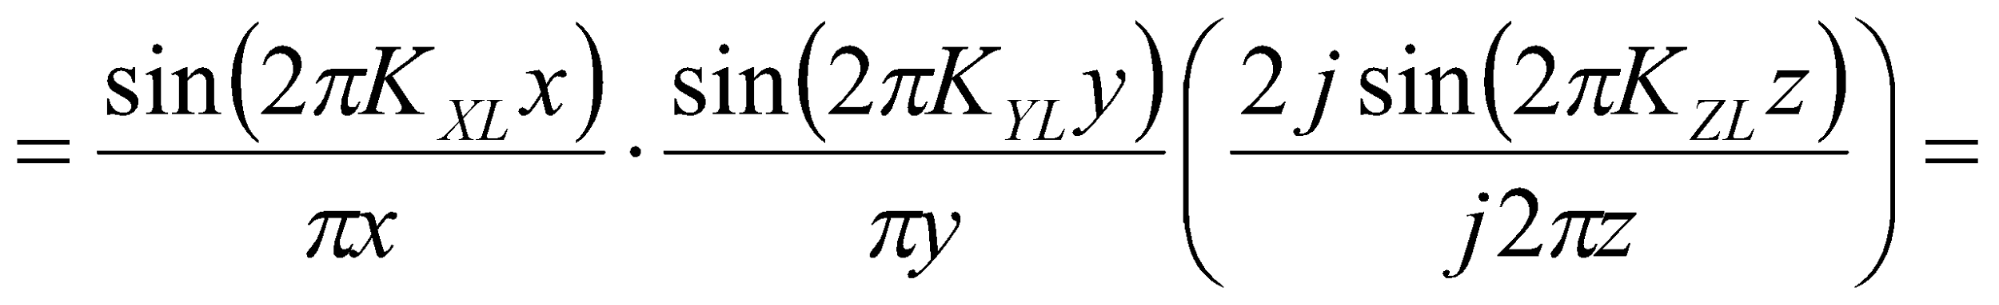
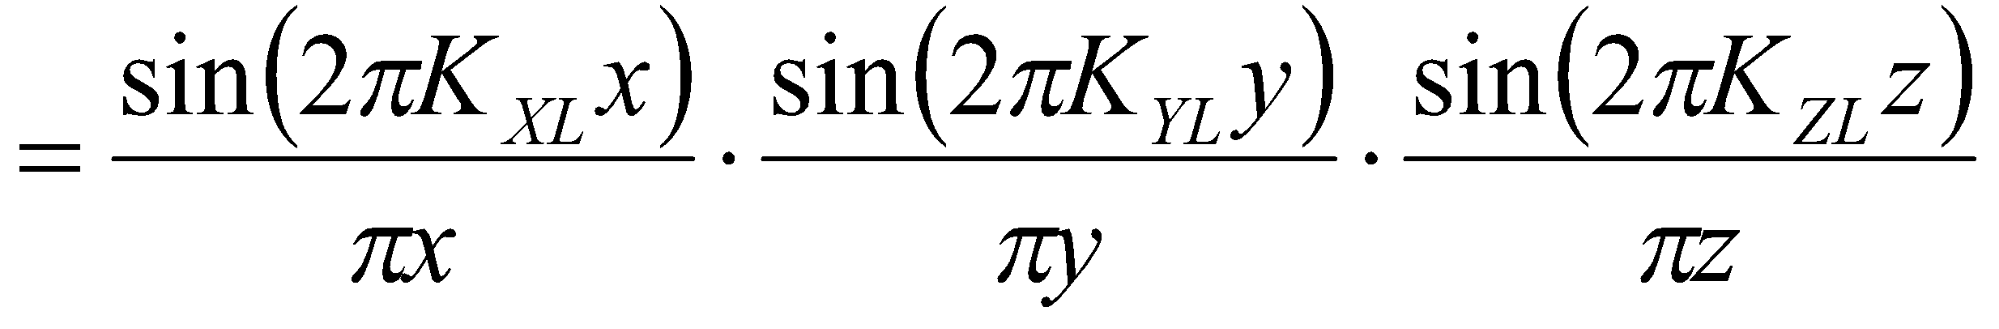
Tehát a összefüggéssel meghatározhatjuk a w(x, y, z) súlyfüggvény értékeit.
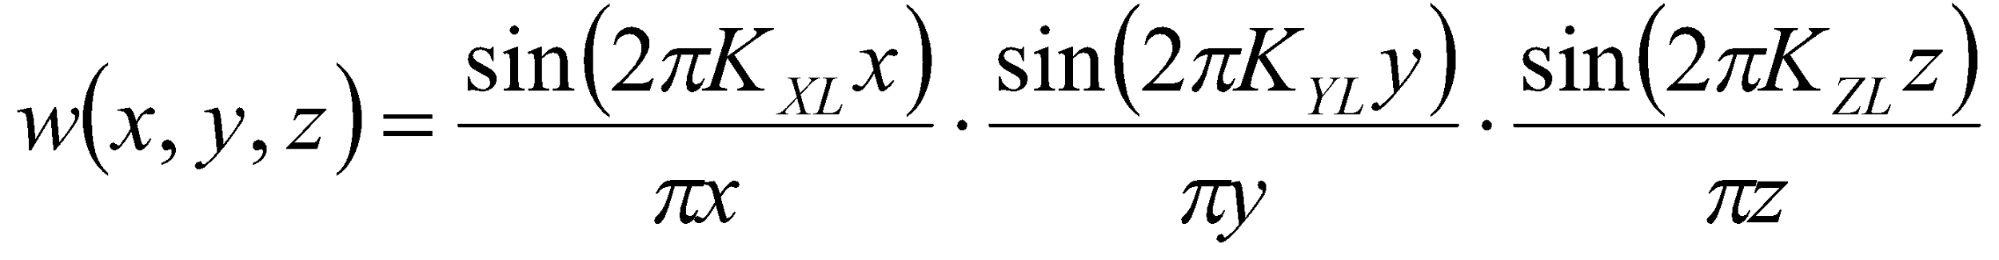
2.6. Négydimenziós szűrések
A négydimenziós szűrések matematikai alapját a tér-idő tartományban mutatom be. A frekvencia tartománybeli szűrés elve hasonlatos a kétdimenziós szűréseknél leírtakhoz.
2.6.2. Négydimenziós tér-idő tartománybeli szűrők
Négydimenziós esetben mind az alkalmazott súlyfüggvény, mind a szűrés tárgyát képező függvény négydimenziós. A továbbiakban jelölje W(KX, KY, KZ, F) a négydimenziós súlyfüggvény Fourier transzformáltját (spektrumát), ahol KX, KY, KZ a függvény X, Y és Z irányú frekvencia összetevőjének értékét, F az időtartománybeli t Fourier transzformáltját, valamint KXL, KYL, KZL a háromdimenziós súlyfüggvény X, Y és Z irányú maximális frekvencia összetevőjének értékét, FL pedig maximális t-hez tartozó frekvencia értékét.
Jelölje továbbá w(x, y, z, t) a négydimenziós súlyfüggvényt, melyet a szűrés folyamán használunk.
Ezek alapján az ideális aluláteresztő szűrő súlyfüggvény Fourier transzformáltja a következőképpen írható fel:
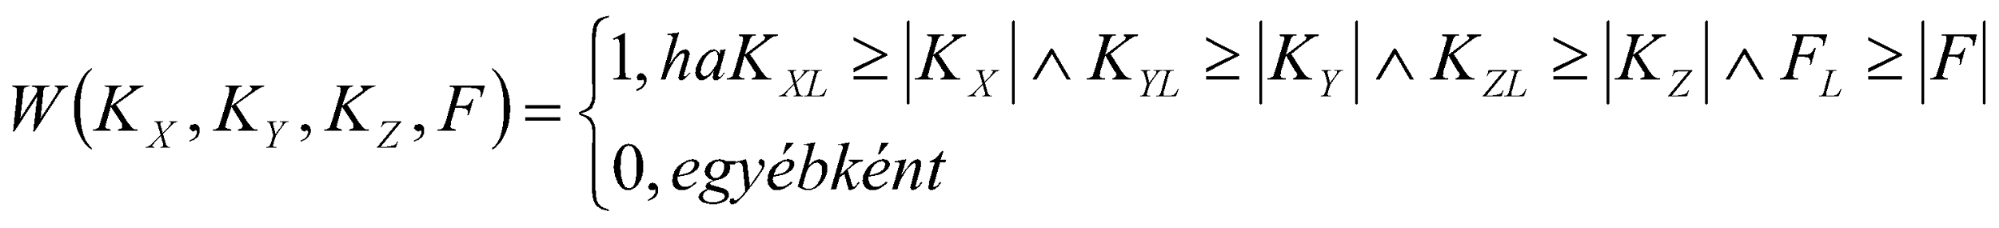
Ekkor a 4D inverz Fourier transzformációja az alábbiak szerint végezhető el:
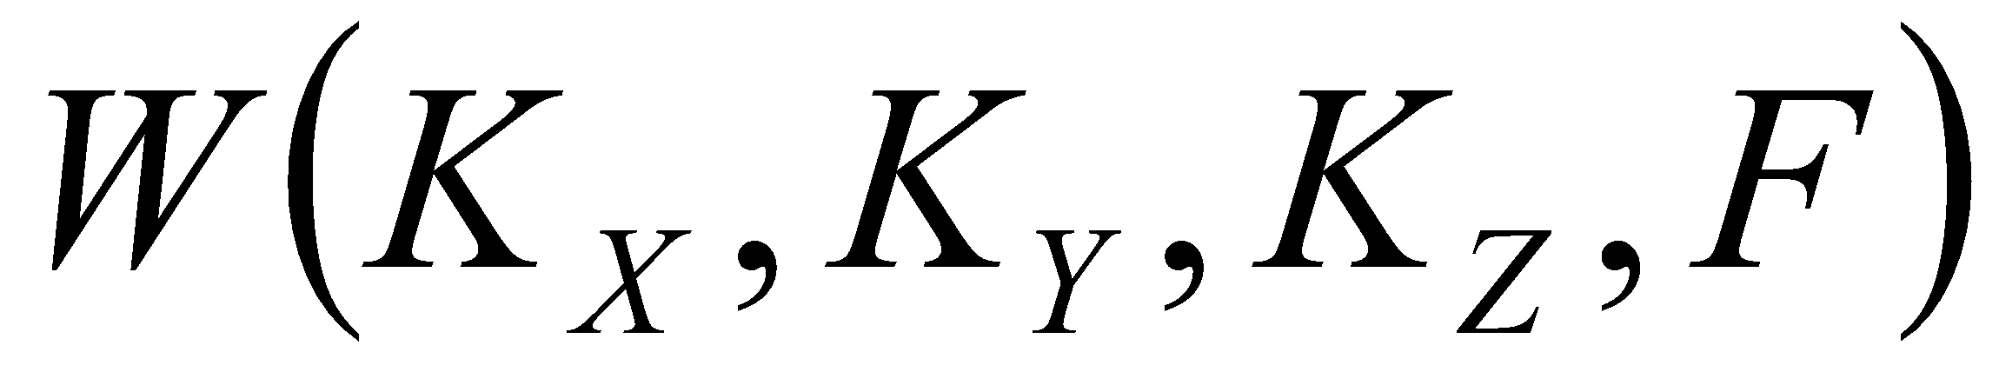
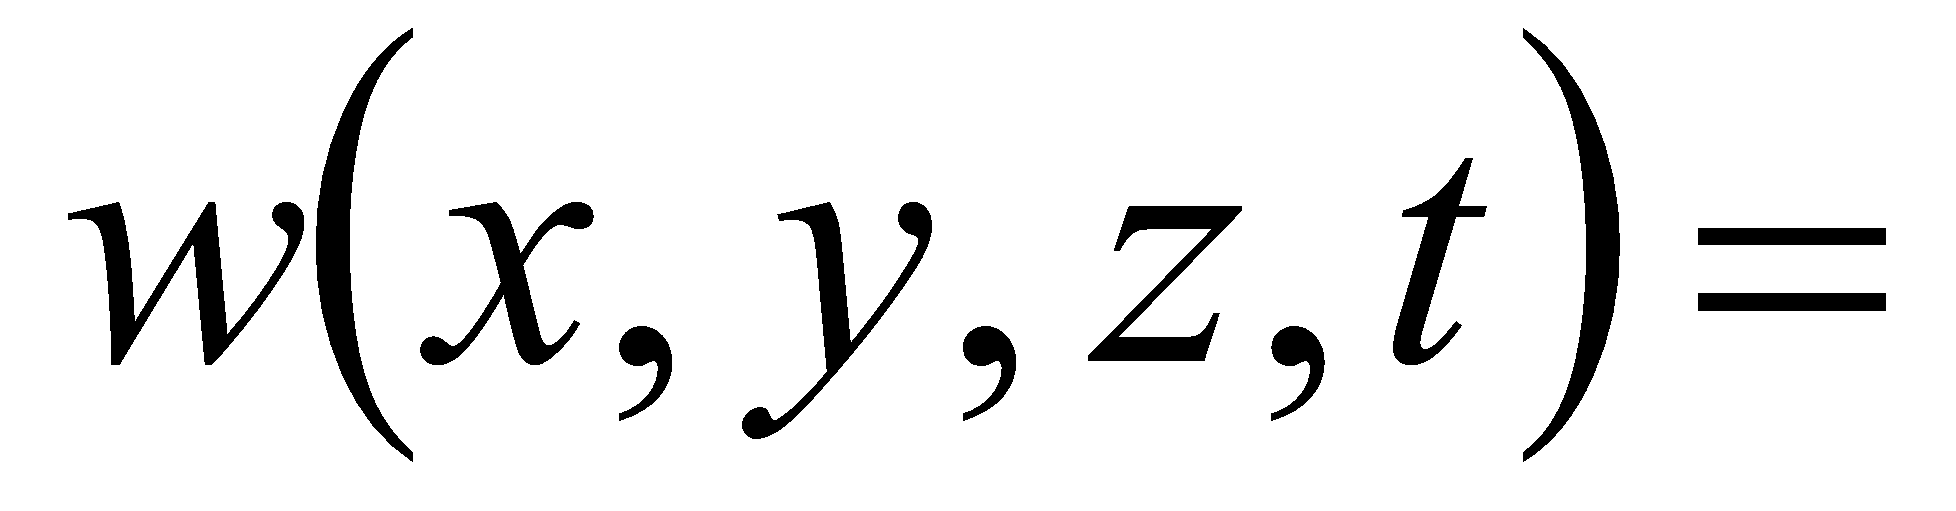
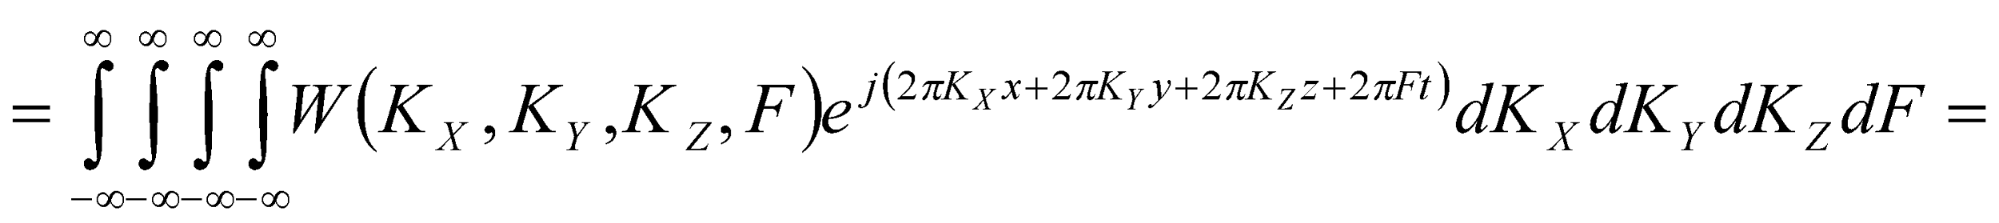
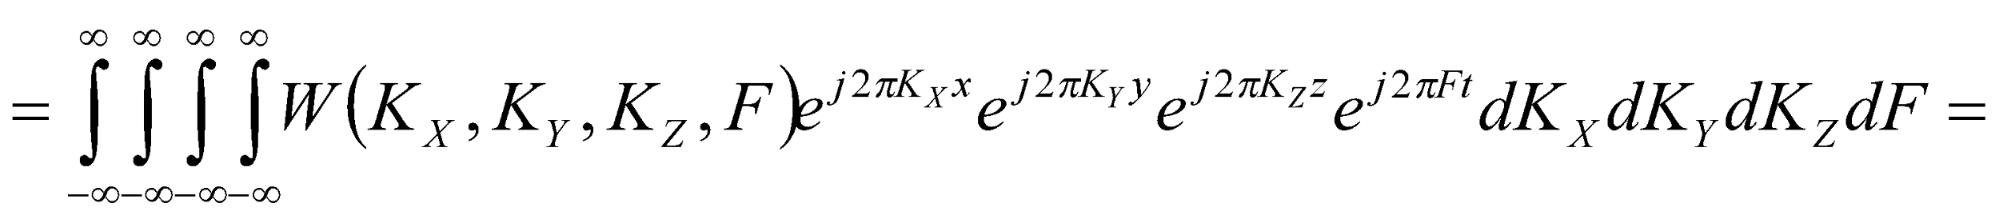
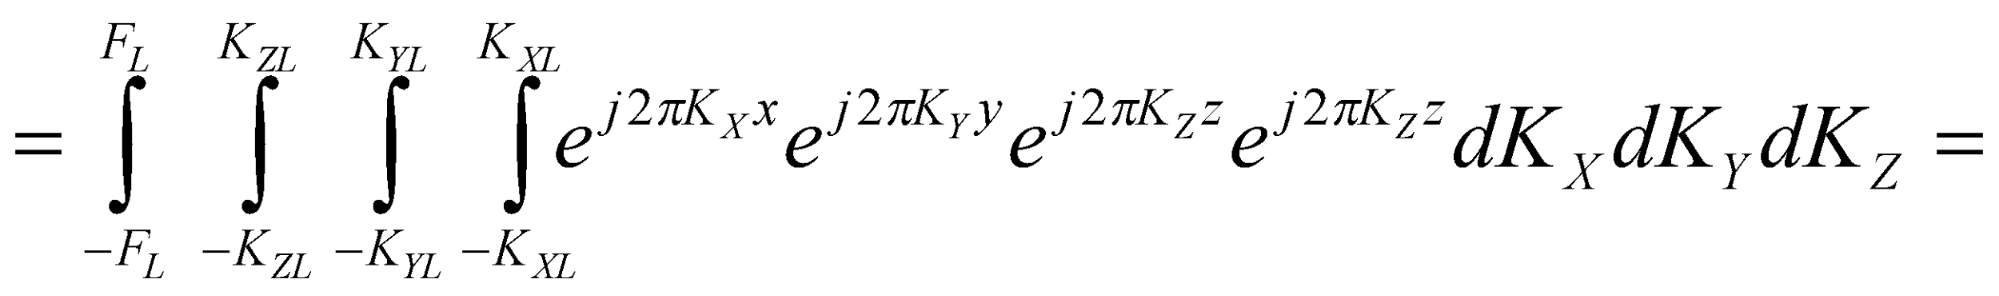
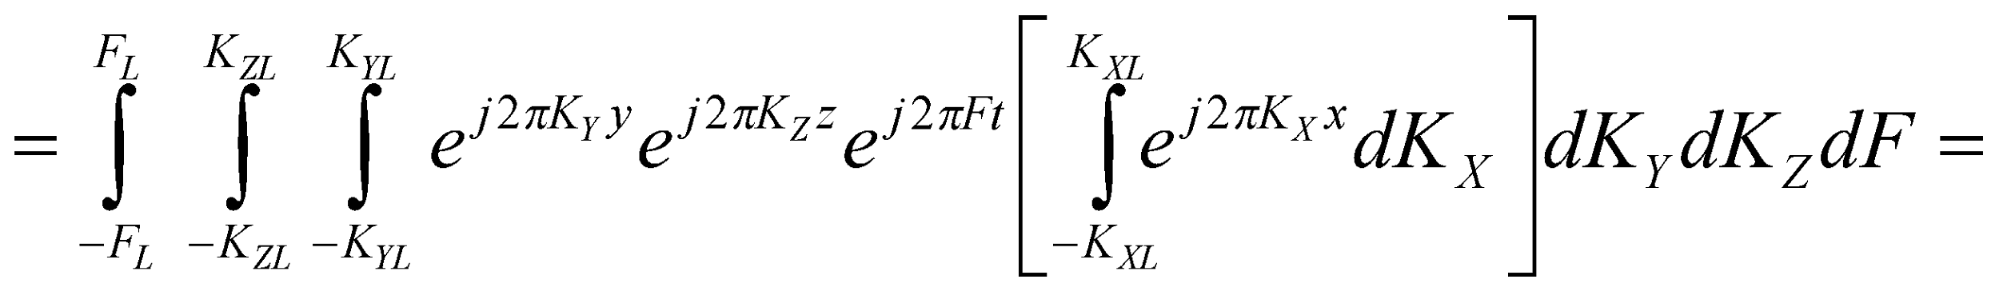
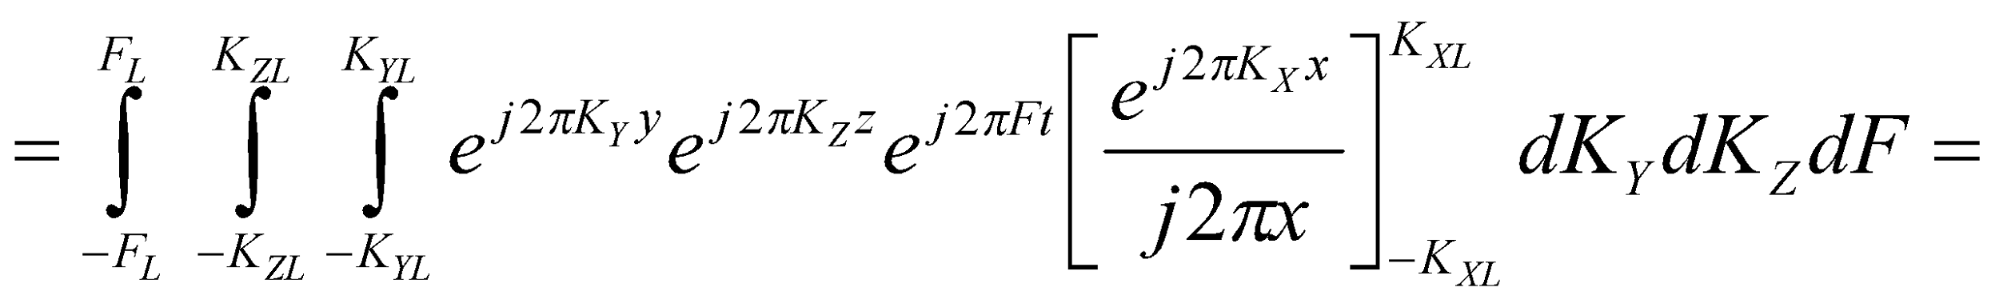
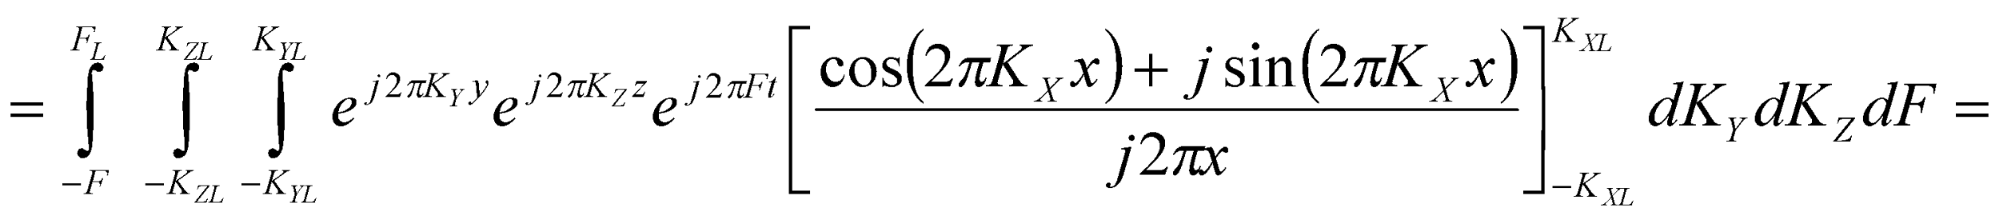
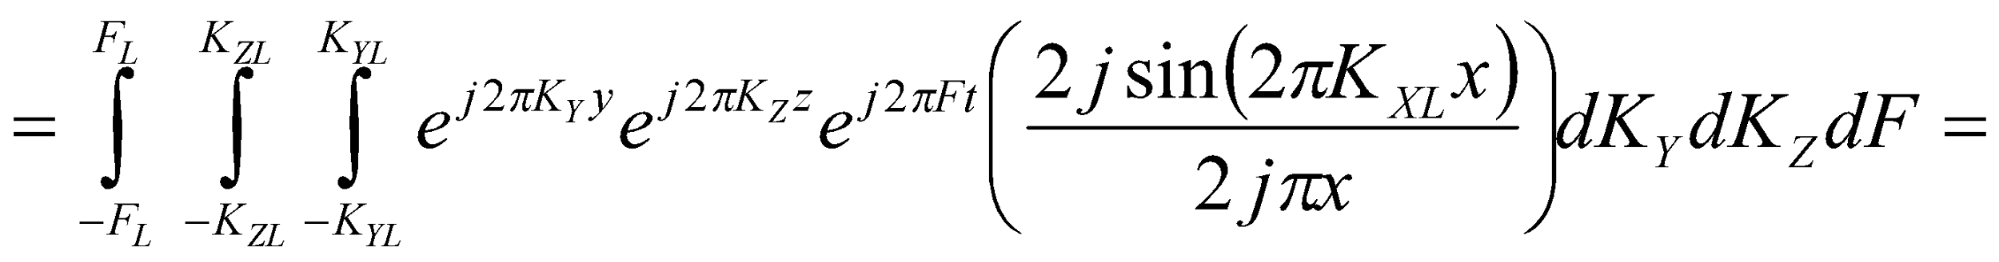
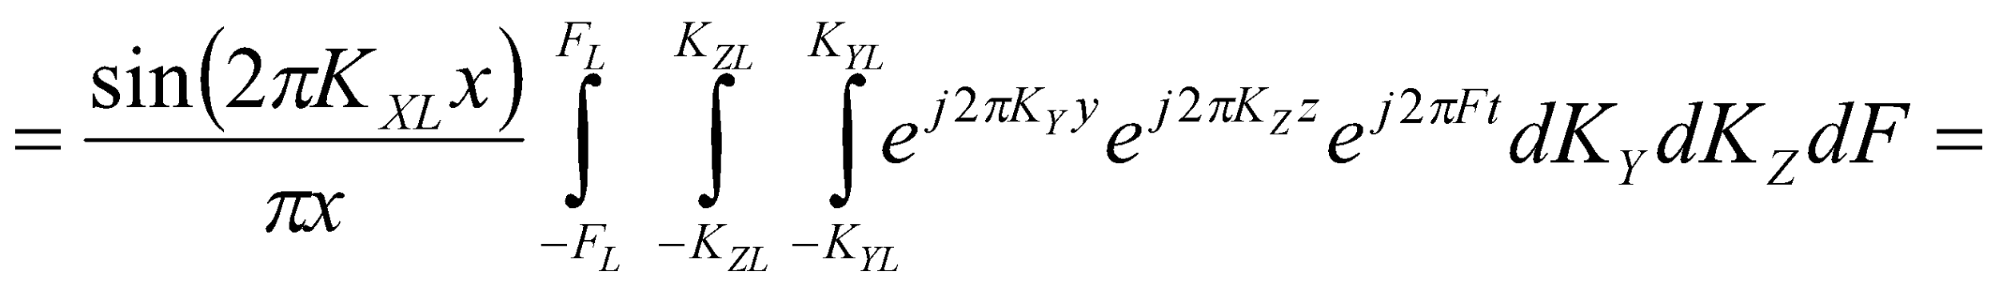
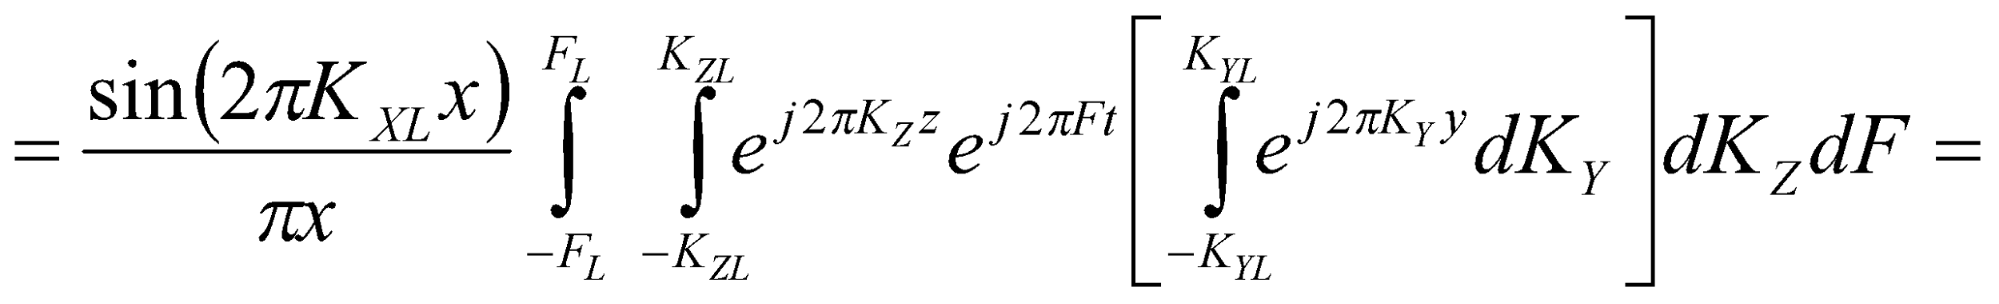
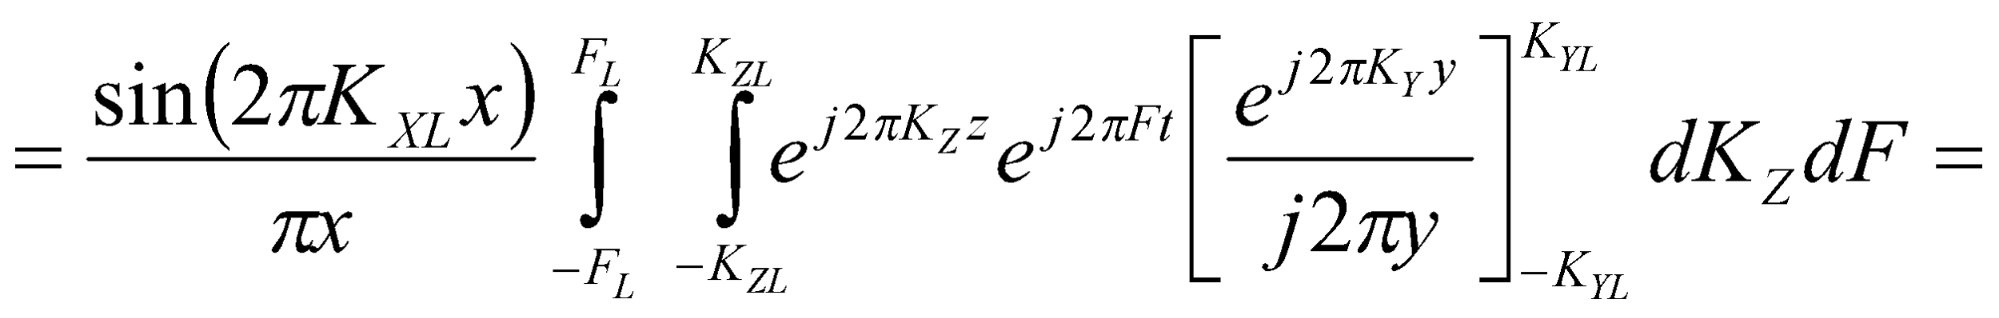
Tehát a összefüggéssel meghatározhatjuk a w(x, y, z, t) súlyfüggvény értékeit.
3. Kétdimenziós geofizikai adatfeldolgozó rendszer fejlesztése
3.1. A kifejlesztett program általános ismertetése
A Filter Design System (rövidítve FDS) egy konvolúciós szűrők létrehozására és alkalmazására szolgáló program. (A program névjegye a 15. ábrán látható.) A program mind szöveges, mind képi bemenettel, kimenettel rendelkezik, így sokrétűen hasznosítható. Speciális képfeldolgozó szűrői lehetővé teszik, hogy külön képfeldolgozó szoftver használata nélkül hajtsunk végre alapvető átalakításokat a képi információforrásokon konvolúciós szűrők segítségével.
Néhány jellemző tulajdonsága a programnak:
- Minden számítási lépés során lebegőpontos értékekkel, extended típusú változókkal dolgozik a program, így téve lehetővé a lehető legnagyobb pontosságot.
- A program többnyelvű felhasználói felületének köszönhetően magyar, angol és német nyelven is elérhető minden szolgáltatása. Támogatja a nyelv menet közbeni váltását, valamint könnyen implementálható a későbbiek során más nyelvi interface is.
- Belső szerkesztővel rendelkezik, így nemcsak már elmentett adatokból, hanem újonnan létrehozottakból is képes dolgozni.
- A felhasználó által megtervezett, létrehozott szűrők elmenthetők, így azok később további használtra betölthetők, felhasználhatók.
- Minden műveletnél a lehető legtöbb információt megjeleníti alul egy státuszablakban. Mindig az aktuális nyelven jelennek meg itt az információk.
- Minden olyan műveletnél, ami akár sokáig is eltarthat (konfigurációtól függően, pl. nagyméretű kép betöltése, szűrés, HTML-be mentés) egy százalékos kijelző tájékoztat az aktuális folyamat végrehajtottságának állapotáról. Illetve a művelet becsült hátralévő idejéről is.
- Semmilyen más DLL (DLL: Dynamic Link Libraries – dinamikus csatolású könyvtár), vagy feltelepített program nem szükséges a működéséhez!
A program Borland Delphi 6 fejlesztői környezetben készült. [18], [19], [20] , [21]
15. ábra Az FDS névjegy ablaka
A program futtatásához szükséges minimális hardware/software környezet
- Microsoft Windows XP, Microsoft Windows 2003 Server, vagy Microsoft Windows 2000 operációs rendszer.
- Kb. 1 MB szabad tárterület.
- Minimum 1024*768 felbontás 24 bites színmélység mellett. A program induláskor ellenőrzi a minimális felbontás meglétét, s ha az nem áll rendelkezésre, akkor nem indul el a program.
- Minimális memória igénye kisebb a Windows operációs rendszer futtatásához szükséges memóriánál, de nagyobb képek, adatfile-ok esetén érdemes 256 vagy több Megabyte memóriával rendelkező gépen használni.
- Az OpenGL objektumok megfelelő sebességű megjelenítéséhez szükséges, hogy a monitorkártya hardveresen támogassa az OpenGL szabványt.
3.2. A kifejlesztett program funkcióinak részletezése
3.2.1. Adatok menü
A 16. ábra az „Adatok” menüpont tartalmát mutatja be:
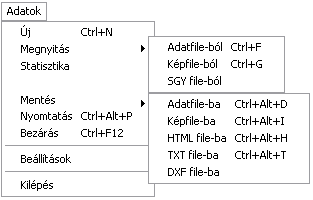
16. ábra Az „Adatok” menüpont felépítése
A menüpont új adatok felvitelére, valamint meglévő adatfile-ok betöltésére és a kiinduló adatok mentésére/konverziójára szolgál.
A rendszer – lévén, hogy képfeldolgozó rendszer is – ismeri és kezeli a huszonöt legelterjedtebb pixeles formátumot:
- Windows Bitmap (BMP, DIB, RLE)
- TIFF Bitmap (TIF, TIFF, FAX)
- JPEG Bitmap (JPG, JPEG, JPE)
- PaintBrush (PCX)
- Windows Icon (ICO)
- Windows Cursor (CUR)
- Portable Network Graphics (PNG)
- Windows Metafile (WMF)
- Enhanced Windows Metafile (EMF)
- Targa Bitmap (TGA, TARGA, VDA, ICB, VST, PIX)
- Portable Pixmap, GreyMap, BitMap (PXM, PPM, PGM, PBM)
Tekintettel arra, hogy a szűrés csak egy adathalmazon értelmezett, azért a képek beolvasásakor a felhasználónak kell megadnia a 17. ábrán látható módon, hogy melyik csatornát kívánja kezelni, vagy esetlegesen szürkeárnyalatosra kívánja-e konvertálni a képet a feldolgozás előtt.
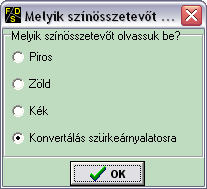
17. ábra Színes képek konverziója
Képek betöltésénél a minimális képméret 4x4 pixel, míg a maximális 4096x4096 pixel. A program be tudja olvasni a 4, a 8, és a 24 bites képformátumokat is. Fekete-fehér (1 bites) illetve 24 bit-től nagyobb (32 vagy 48 bites) színmélységű képek esetében a program nem nyitja meg a képfile-t, mivel vagy túl kevés információ található benne, vagy pedig jóval több sáv, mint ami szükséges.
Amikor képfile-t töltünk be, a program automatikusan elkészíti, s megjeleníti a kép hisztogramját, valamint státuszablakában informálja a felhasználót a hisztogram minimum, maximum értékeiről. A hisztogram akkor is elkészül, amikor a nem képfile-ból származó forrásadatokat képfile-ba mentjük el, illetve amikor a szűrt adatokat képfile-ba mentjük el. A hisztogram nagyítható, kicsinyíthető, valamint nagyított alakban mozgatható is. A hisztogram egy adott területének nagyítása a területet tartalmazó téglalap rajzolásával történik, a téglalap bal felső sarokpontjától a jobb alsó sarokpontig történő egérhúzással. Ha a hisztogram egy adott oszlopára kattintunk az egérrel, akkor az adott hisztogramoszlopról tudhatunk meg információkat. (18. ábra) A hisztogrammokat el is lehet menteni kép file-ba, ha a jobb egérgombbal kattint rá a felhasználó.
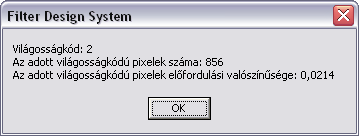
18. ábra Hisztogram adott oszlopáról szolgáltatott információ
A hisztogrammal egy időben, tehát amikor képfile-t nyitunk meg, illetve képfile-ba mentünk el, a program elkészít a 2D-s adatok alapján egy 2D+1D objektumot is OpenGL grafikával, mely objektum elkészítésénél a kép adott pontbeli intenzitásértéke alapján határozza meg az adott ponthoz tartozó „magasságot”.
Az így elkészített OpenGL objektumok szabadon forgathatók az egér segítségével, illetve kicsinyíthetők/nagyíthatók is az egér görgőjével, vagy a HOME/END gombok segítségével a billentyűzetről. Az OpenGL objektumok megjelenítésénél méretváltoztatás során a képernyő közepén lévő képrészletre történik a kicsinyítás/nagyítás.
Fontos megjegyezni, hogy minden művelet a két OpenGL objektumokon egyszerre hajtódik végre. Vagyis az alapadatokból és a szűrt adatokból készített objektumok egyszerre forgathatók, kicsinyíthetők stb.
Azért, hogy nagyításkor ne csak az objektum közepére lehessen közelíteni, szükséges az objektum oldalirányú mozgatása is. Ezért tehát lehet mozgatni a két objektumot a négy kurzorvezérlő nyíl billentyűvel. Ha az egérrel kattintunk a képre, és közben nyomva tartjuk a CTRL billentyűt, akkor az OpenGL objektum képét lehet lementeni. (Ugyanazokba a képi file-formátumokba, mint az adatokat, csak itt 24 bites kép keletkezik.) Az OpenGL ablakban a program informálja a felhasználót, hogy az éppen aktuális beállítások mellett mennyi háromszögből áll összesen a két objektum. Az OpenGL paneleken F5 és F6 billentyűkkel teljes képernyőre lehet váltani. A teljes képernyőről az ALT+F4 billentyű kombinációval lehet visszatérni. A teljes képernyős nézetben is érvényesek mindazok a műveletek, melyeket az ablakban történő megjelenítésénél is lehet alkalmazni.
Az OpenGL objektumokra történő dupla kattintással előhívható az objektumok megjelenítését szabályzó beállító ablak, mely a 19. ábrán látható.
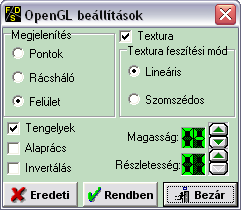
19. ábra OpenGL beállítások ablaka
Az ablakban számos megjelenítési tulajdonság beállítására nyílik lehetőség.
A részletességgel lehet szabályozni, hogy mennyi háromszögből építse fel a program az objektumokat. 1-es részletesség mellet a két objektum együttesen 40.000 háromszögből áll, míg 10-es részletességnél ez a szám 4.000.000, mivel a részletesség beállításánál négyzetes összefüggés van. Fontos tehát hogy az adott feladathoz válasszuk meg a részletesség értékét, hiszen kisebb (1-5) értéknél gyorsan lehet mozgatni az objektumokat, de kevesebb részletet tartalmaznak, míg nagyobb részletességnél (6-10) sokkal részletesebb objektumokat kapunk, azonban a megjelenítendő grafikai entitások nagy száma miatt a forgatás, nagyítás, stb. műveletek igen leterhelhetik a számítógépet, és a képernyő frissítése csak lassan fog végrehajtódni. Éppen ezért, ha nagyobb részletességeket szeretnénk használni a programban célszerű a megfelelő teljesítményű CPU és OpenGL-t hardveresen kezelő monitorkártya használata.
A magassági beállítással egy szorzótényező segítségével lehet a megjelenítésnél alkalmazott magasságértékeket befolyásolni 1 és 20 között.
A program képes közvetlenül olvasni a SEG-Y formátumú 3D szeizmikus adatsorokat. A 20. ábrán látható módon a program informálja a felhasználót a szeizmikus adatok dimenzionális értékeiről, s a beolvasást egy tetszőleges – az eredeti adatsor ún. InLine, CrossLine vagy Minta tengelyével párhuzamos – sík mentén el lehet végezni. [22]
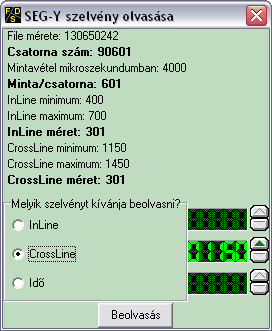
20. ábra SEG-Y adatsorok olvasása
A SEG-Y szelvény beolvasására ugyanazok a méretbeli megkötések érvényesek, mint az adatfile-ok és képfile-ok méretére. (Minimum 4x4, maximum 4096x4096.) Fontos azonban megjegyezni, hogy a program csak a 2-es formátumú adatokat tartalmazó (2 byte-os egész számokat tartalmazó) SEG-Y file-t képes beolvasni
A betöltött, valamint a szűrés során keletkezett képek nagyíthatók, kicsinyíthetők, illetve ha az egyiket „görgetjük”, akkor a másik is ugyanoda, ugyanabba a pixelpozícióba „áll be”, így egyszerre látható/összehasonlítható a két képnek ugyanaz a részlete. A képek nagyítása a bal egérgombbal történő kattintással érhető el, míg a kicsinyítés a jobb egérgombbal való kattintáshoz van rendelve.
Ha a felhasználó új adatokat ad meg a programban, akkor definiálnia kell az adatok méreteit (21. ábra), melyek 4x4 és 99x99 között bármekkorák lehetnek, valamint az adatok X és Y irányú egységének értékét is. Tekintettel arra, hogy a legkisebb konvolúciós szűrő 3x3 méretű, így a program által kezelt input adatok minimális mérete minden esetben 4x4, hogy legalább 2x2-es végeredménye legyen a műveletnek.
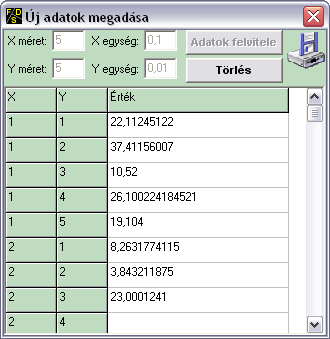
21. ábra Új adatok felvitele
Az itt megadott adatok elmenthetők a program saját CET file-formátumába. A program az elmentett adatokat oszlopfolytonosan menti el szöveges file-ba, a file fejlécében elhelyezésre kerülnek a méret információk, valamint az egységérték adatok is.
A bemenő adatokat is ilyen formátumban várja el a program, ezért ha más programból, mérőrendszerből, egyéb információforrásból származó adatokat szeretnénk a programban felhasználni, akkor azokat előtte ilyen formátumra kell alakítani. Tekintettel azonban arra, hogy ezek az adatfile-ok egyszerű szöveges formátumúak, így az átalakítás könnyen elvégezhető.
Adatfile betöltésénél mindig ellenőrzésre kerül, hogy a file fejlécében lévő dimenzionális információk helytállóak-e, vagyis ha a fejlécben pl. 20x50-es adathalmaz van definiálva, akkor valóban 1000 darab adatot tartalmaz-e a file. Szintén ellenőrzésre kerül még az egyes adatok formátuma is, vagyis hogy numerikus adat található-e az adott helyen a file-ban. Bár a program lebegőpontos értékekkel dolgozik, képes az adatfile betöltésénél fixpontos számok értelmezésére is. A betöltött adatok maximális mérete megegyezik a képi adatok maximálisan megengedett 4096*4096-os méretével.
A forrásadatok elmenthetők adatfile-ba, képfile-ba, valamint HTML, DXF és szöveges formátumba is. A képfile-ba történő mentés során 8 bites, szürkeárnyalatos pixeles képeket készít a program. A következő file-formátumokba lehetséges a mentés:
- JPEG Bitmap (JPG)
- TIFF Bitmap (TIF)
- PaintBrush (PCX)
- Portable Network Graphics (PNG)
- Windows Bitmap (BMP)
- Targa Bitmap (TGA)
- GIF file (GIF)
Amennyiben pl. egy mérőrendszer adatait szeretnénk vizuális információként megjeleníteni, akkor az adatokat betöltve, s azokat képként elmentve egyszerűen elvégezhető az átalakítás.
A képfile-ok mentésénél a program lehetőséget nyújt arra, hogy a felhasználó megválaszthassa, hogy mely intenzitásérték tartományra kívánja transzformálni a képet. A mennyiben a képi tartományon (0-255) kívül helyezkedik el a menteni kívánt adatok értéktartománya, úgy a program automatikusan a [0, 255] intervallumot, míg ha a képi tartományon belül van az értékek minimális és maximális értéke, akkor az értékek eredeti tartományát ajánlja fel mentésre a program a 22. ábrán látható módon.
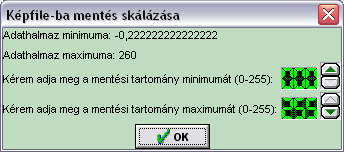
22. ábra Képek skálázása egy adott tartományra mentésnél.
Amennyiben Interneten szeretnénk adatainkat megosztani másokkal vagy így eljuttatni egy másik, a feldolgozás következő szakaszában alkalmazandó program részére, akkor könnyen megtehetjük ezt a HTML formátumba történő mentéssel. Persze ebben az esetben figyelembe kell venni azt is, hogy egy HTML file-ba történő mentésnél – mivel a legcélszerűbb táblázatos formában menteni az adatokat – eléggé megnő a kimeneti file mérete a HTML nyelv formázási TAG-jei miatt. Természetesen, ha a feldolgozási, értékelési, elemzési munkafolyamat következő lépcsőjében alkalmazandó program képes oszlopfolytonos szövegfile értelmezésére, akkor adatfile-ként is elmenthetők a kiinduló adatok, így könnyen elvégezhető a képi információk átalakítása, és rövidebb file keletkezik, mint a HTML formátumnál.
Szöveges file-ba való mentésnél ugyanolyan táblázatos formában kerülnek lementésre az adatok, mint a HTML formátumnál, csak ASCII file-ba.
DXF-file-ba történő mentés során hasonló 2D+1D objektum lementése történik, mint a megjelenített OpenGL objektum, az eltérés annyi, hogy DXF-file-ba akár adatfile-ból is menthetünk, nemcsak képfile-ból. Itt is az adatok értéke alapján határozza meg a program az adott rácspont „magasságát”. A mentés során a rácspontok távolságát mindhárom irányban megváltoztathatjuk egy-egy szorzó segítségével (lásd 23. ábra), alapértelmezésben mindhárom irányban 10mm-es rácspont távolsággal dolgozik a program.
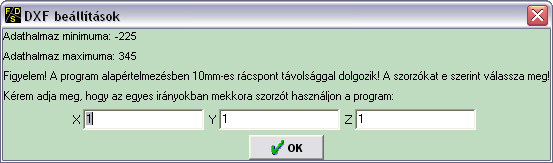
23. ábra Mentés DXF file-ba
Fontos megjegyezni, hogy az így elkészített 2D+1D „rácsháló” egyenesekből áll, vagyis nagy méretű adatoknál, ha azok N∙M méretűek, akkor ≈2∙N∙M darab egyenest fog tartalmazni a file. E miatt, ha nagyobb méretű adatot DXF-be mentettünk el célszerű meggyőződni arról, hogy a DXF file-t beolvasó software és hardware képes kezelni ennyi entitást a megfelelő sebességgel.
A programból lehetőség nyílik a bemeneti adatok nyomtatására is, amikor is a program a numerikus értékeket nyomtatja ki, függetlenül az adatforrás típusától (tehát akár adatfile-ból, akár képfile-ból származnak). A nyomtatásnál, csakúgy, mint a HTML file-ba történő mentésnél táblázatos formában kerülnek kinyomtatásra az adatok. A nyomtatás során az alapértelmezett nyomtató beépített, alapértelmezett betűtípusával kerülnek nyomtatásra az adatok, közvetlenül az LPT1 portra való írással. (Bár a program nem kezeli az USB felületű nyomtatókat, azonban a legtöbb esetben az USB port hozzárendelhető az LPT1 porthoz, így lehetővé válik a nyomtatás az USB csatolású nyomtatókra is.)
Szintén az „Adatok” menüpontból érhetők el az alapadatok statisztikai információi is. Itt, a 24. ábrán látható módon a program a következő statisztikai információkat adja az alapadatokról:
- Az adatok száma, (n)
- a negatív értékek száma,
- a pozitív értékek száma,
- a nulla értékek száma,
- az adatok minimuma, (Xmin)
- az adatok maximuma, (Xmax)
- az adatok átlaga, [14]
- az adatok terjedelme, L=(Xmin- Xmax) [14]
- az adatok tapasztalati szórásnégyzete, [14]
- az adatok korrigált tapasztalati szórásnégyzete, [14]
- az adatok abszolút tapasztalati szórása. [14]
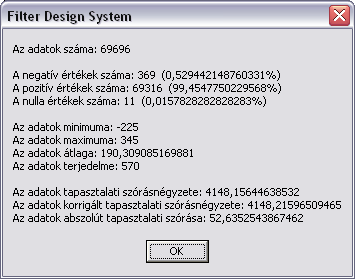
24. ábra Statisztikai információk
Ezen statisztikai információkat a program megjeleníti a HTML és a szöveges file-ba való mentésnél is a file végére csatolva, valamint a nyomtatásnál is az alapadatok után.
A program képes számos beállítási lehetőséget lementeni, és azokat alkalmazni is működése során. A 25. ábrán látható módon lehetőség nyílik a programban az alapértelmezett elérési útvonalak megadására a képfile-ok, az adatfile-ok, a szöveges, és a szűrő-file-ok számára is. Ezeken kívül még az alapértelmezett nyelvet is beállíthatjuk, illetve az OpenGL beállítások közül párat megtalálunk itt, melyek segítségével a program következő elindulásakor már az itt beállított tulajdonságok alapján készíti el a program az OpenGL objektumokat.
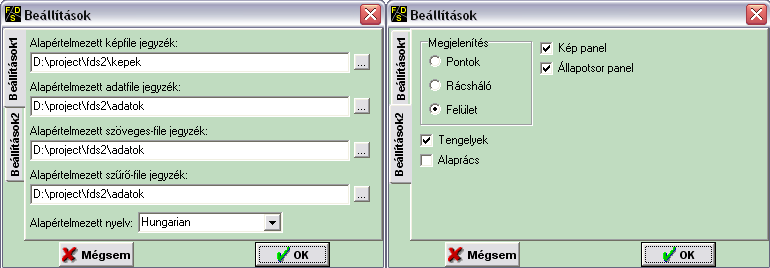
25. ábra A beállítási lehetőségek
A bezár menüpont segítségével elérhető a forrásadatok által lefoglalt memóriaterület felszabadítására, s a program inicializálására.
A kilépés menüpont a programból való kilépésre szolgál. Ekkor a program futásának folyamata befejeződik.
3.2.2. Szűrők menü
A program jelenlegi változatában a 26. ábrán szereplő „Szűrők” menüpont alatti eszközök állnak a felhasználó rendelkezésére.
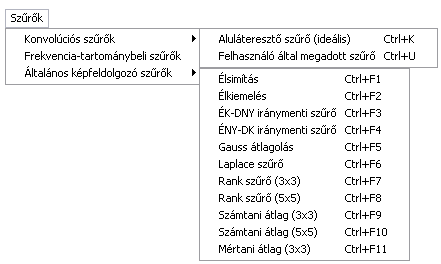
26. ábra A „Szűrők” menüpont
3.2.2.1. Aluláteresztő szűrő (ideális)
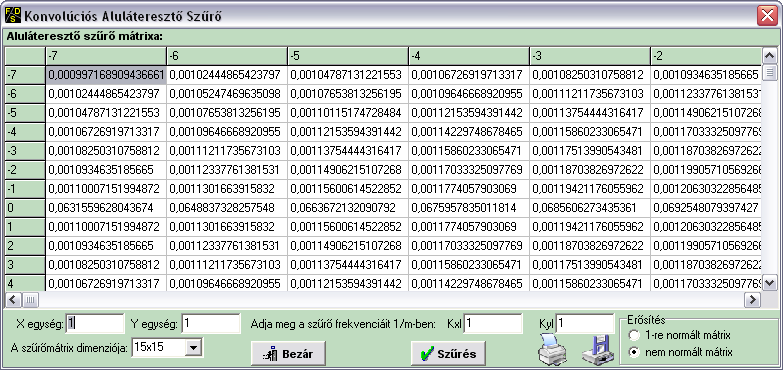
27. ábra Az ideális konvolúciós aluláteresztő szűrő tervezése
A program ezen menüpontja egy ideális konvolúciós aluláteresztő szűrővel dolgozik. A szűrőmátrix mérete 3x3-tól 99x99-ig állítható. A szűrő bemenő paraméterként várja a KXL, KYL értékét, a szűrőmátrix X és Y irányú egységének értékét, valamint a szűrőmátrix méretét. Bármelyik paraméter megváltoztatásakor azonnal újraszámolódik a szűrőmátrix összes eleme. (27. ábra.)
Beállítható még az erősítés típusa is. Amennyiben az „1-re normált mátrix”-ot választjuk, úgy a szűrőmátrix elemeinek összege 1 lesz. Így elkerülhető az, hogy a forrásadatok intervallumától eltérő intervallumot kapjunk eredményként. Ellenkező esetben a forrásadatok intervallumától eltérő eredményérték intervallumot kapunk. Alapértelmezettként a „nem normált” van kiválasztva (27. ábra).
A szűrés mindaddig nem végezhető el, amíg nincs forrásadat betöltve (akár adat, akár képfile-ból), illetve amíg a szűrőmátrix és a forrásadatok mindkét irányú egységértéke meg nem egyezik. Képfile-ok betöltésénél azok egységértéke 1, míg adatfile-ok betöltésénél azokban külön vannak definiálva az egységértékek!
A mátrix értékei elmenthetők szöveges file-ba (UDF – User Definied Filter file-formátum), így annak értékeit betöltve a „Felhasználó által definiált konvolúciós szűrő” menüpontban, könnyedén tudjuk módosítani akár egyenként is a mátrixelemek értékeit. A mátrix elemei a kísérő információkkal együtt kinyomtathatók.
3.2.2.2. Felhasználó által definiált konvolúciós szűrő
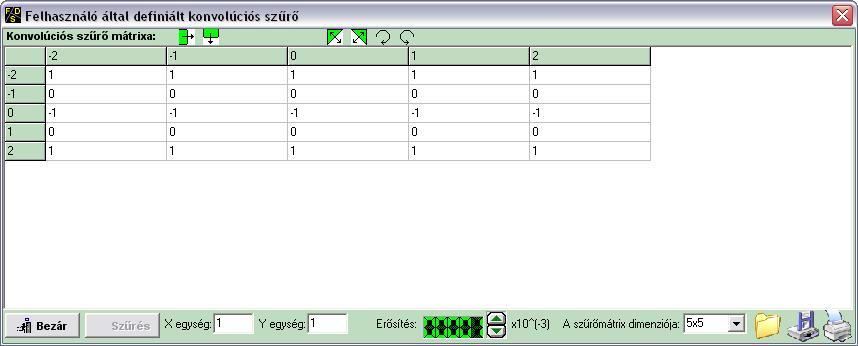
28. ábra A felhasználó által definiált konvolúciós szűrő megadása
Tekintettel arra, hogy nem minden esetben ideális szűrőkre van szükség, illetve, hogy gyakran speciális, a felhasználó igényeinek jobban megfelelő szűrőre lehet igény, így a program lehetővé teszi, hogy a felhasználó maga adhasson meg konvolúciós szűrőmátrixot a 28. ábrán látható módon.
Az így definiált szűrőmátrix méretének 3x3 és 99x99 között kell lennie. A szűrőmátrix elemeire semmiféle megkötést nem tesz a program, egyedüli kritérium, hogy számnak kell lennie. Szerepelhet a mátrix elemei között racionális és egész szám is, valamint egyaránt használhatunk pozitív és negatív értékeket is.
Az erősítés értékével befolyásolni lehet a szűrés kimenetének értéktartományát. Az erősítést ezredenként 0 és 10 között lehet állítani, alapértelmezettként értéke 1.
A felhasználó által definiált szűrőnél valamennyi mátrixérték alapértelmezett értéke nulla, csak az ettől eltérőeket kell módosítania a felhasználónak.
A módosított mátrix elmenthető, betölthető (saját UDF - User Definied Filter formátumban), betöltésnél szintén minden lehetséges hibaesemény le van kezelve (hibás adatok, nem megfelelő számú adat stb.). Mentésnél oszlopfolytonosan kerül tárolásra a mátrix, így akár - mivel szövegfile-ról van szó - kézzel is szerkeszthető új szűrő. Az file első sora a mátrix méretét jelenti, második és harmadik sora az X és Y irányú egységérték, majd az erősítés értéke, s végül oszlopfolytonosan a mátrix.
A felvitelnél az egyes mátrix elemek között automatikusan lép a fókusz. A mátrix elemei a kísérő információkkal együtt kinyomtathatók. A szimmetrikus szűrők létrehozásának megkönnyítése érdekében a program lehetővé teszi a tervezés alatt lévő szűrő vízszintes és függőleges másolását is a szűrő függőleges, illetve vízszintes szimmetriatengelyére. Szintén a szűrőtervezés megkönnyítésére a program tartalmazza a szűrő értékeinek tükrözését a két átló mentén, valamint a szűrő értékeinek forgatását is, mind az óramutatóval megegyező, mind pedig ellentétes irányban.
3.2.2.3. Általános képfeldolgozó szűrők
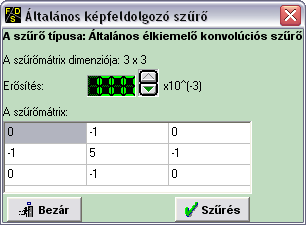
29. ábra Példa egy általános képfeldolgozó szűrőre – Élkiemelő szűrő
A program lehetőséget nyújt általános, előre definiált, fix szűrőmátrixot használó ún. képfeldolgozó konvolúciós szűrők használatára. Ezen szűrők 3x3-as vagy 5x5-ös méretűek, s közös jellemzőjük, hogy elsősorban raszteres képi információforrások feldolgozásánál alkalmazzák őket. Mindegyik itt használható szűrő közös jellemzője, hogy mindkét irányú egységértéke azonosan 1! Minden általános képfeldolgozó szűrőnél lehetőség van az erősítés értékének megadására, 0 és 1 között ezredenként.
3.2.2.4. Élsimítás
A felvétel, a digitalizálás, az adatátvitel stb. során a képet különféle zavaró hatások érik - érhetik, amelyek megváltoztatják a képpontok eredeti világosságkódját, ezáltal hamis információkat visznek be az eredeti képhez képest. A zajokat az érdemi feldolgozás előtt el kell távolítani a képről, de legalábbis törekedni kell a hatásuk csökkentésére. Az erre irányuló eljárásokat nevezzük zajelnyomásnak vagy simításnak.
„A zaj általában véletlenszerűen előforduló, izolált pontokban jelentkezik, amelyeknek világosságkódja lényegesen eltér a környezetétől; a zajspektrum pedig a magasabb síkfrekvencia-tartományba esik. Ezen a megfigyelésen alapulnak azok a lokális módszerek, amelyekben a zajok elnyomására aluláteresztő konvolúciós szűrőt használnak.” [10]
A program által használt élsimító szűrő mátrixa [10]:
Az élsimító szűrők súlya, a szűrőelemek összege mindig 1!
A 30. és a 31. ábrán látható az élsimító szűrő hatása a hisztogramon, valamint a képen.
Jól megfigyelhető, hogy a szűrés hatására a hisztogramban új, korábban nem szereplő értékek is megjelennek a már meglévő értékek között, valamint, hogy az előfordulási valószínűségek (tehát a hisztogramoszlopok magassága) is jelentősen csökkennek az új értékek megjelenésével (mintegy tizedére).
A képen az élsimító szűrő – mint ahogy az a nevéből is kiderül – élsimítás, elmosást végez. Ennek hatására a korábban kontrasztos, éles kép elmosódottá, életlenné válik.
Az élsimító szűrő hatása a hisztogramon, valamint a képen:
30. ábra Élsimító szűrő hatása a hisztogramon
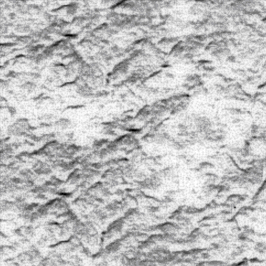
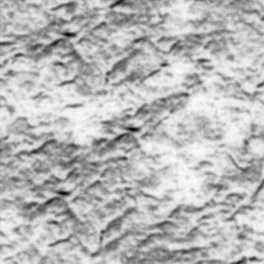
31. ábra Élsimító szűrő hatása a képen.
(Balra az eredeti, jobbra a szűrt kép)
3.2.2.5. Élkiemelés
A torzítások egy csoportja a határátmenetek kiszélesedésében, az élek elmosódásában jelentkezik. Pszichofizikai kísérletekkel bebizonyították, hogy szubjektíve előnyösebb érzetet kelt a túlhangsúlyozott élekkel rendelkező kép, mint a valósághű, kevésbé kontúros ábrázolás. Az élkiemelés célja az egyes képrészletek közötti átmeneti tartomány szűkítése; a határátmenetek meredekebbé tétele, az elmosódások korrigálása, következésképpen a hatása lokális jellegű.
Az élkiemelő szűrőket felüláteresztő szűrőknek is nevezik, mivel a kép síkfrekvencia-spektrumának nagyfrekvenciás összetevőit emelik ki.
A program által használt élkiemelő szűrő mátrixa [10]:
Az élkiemelő szűrő súlya szintén 1.
3.2.2.6. ÉK-DNY és ÉNY-DK iránymenti szűrő
Ezen szűrőmátrixok kiemelik a szűrt képeken az irányfüggő struktúrákat. „Az ÉK-DNY (angolul NE-SW) felderítő szűrő megvilágítja (= magas értékek) az ÉK-DNY irányú gerinceket (folyó völgyeket...), a fekete részek (=alacsony és negatív értékek) az ellentétes átkötéseket mutatják.” [16]
A program által használt ÉK-DNY iránymenti szűrő mátrixa [16]:
A program által használt ÉNY-DK iránymenti szűrő mátrixa [16]:
3.2.2.7. Gauss szűrő
Gauss-féle szűrővel eltávolíthatjuk a véletlen jellegű (esetleg számunkra érdektelen, egymáshoz túl közel eső) hirtelen szürkeségi érték változásokat.
A program által használt Gauss szűrő mátrixa [15]:
3.2.2.8. Laplace szűrő
Laplace-operátorok felhasználásával a függvény alkalmazása lehetséges. A Δ a differenciáloperátort (más néven Nabla- vagy Hamilton-operátort), a Δ2 a Laplace-operátort jelenti:
és . [4], [9]
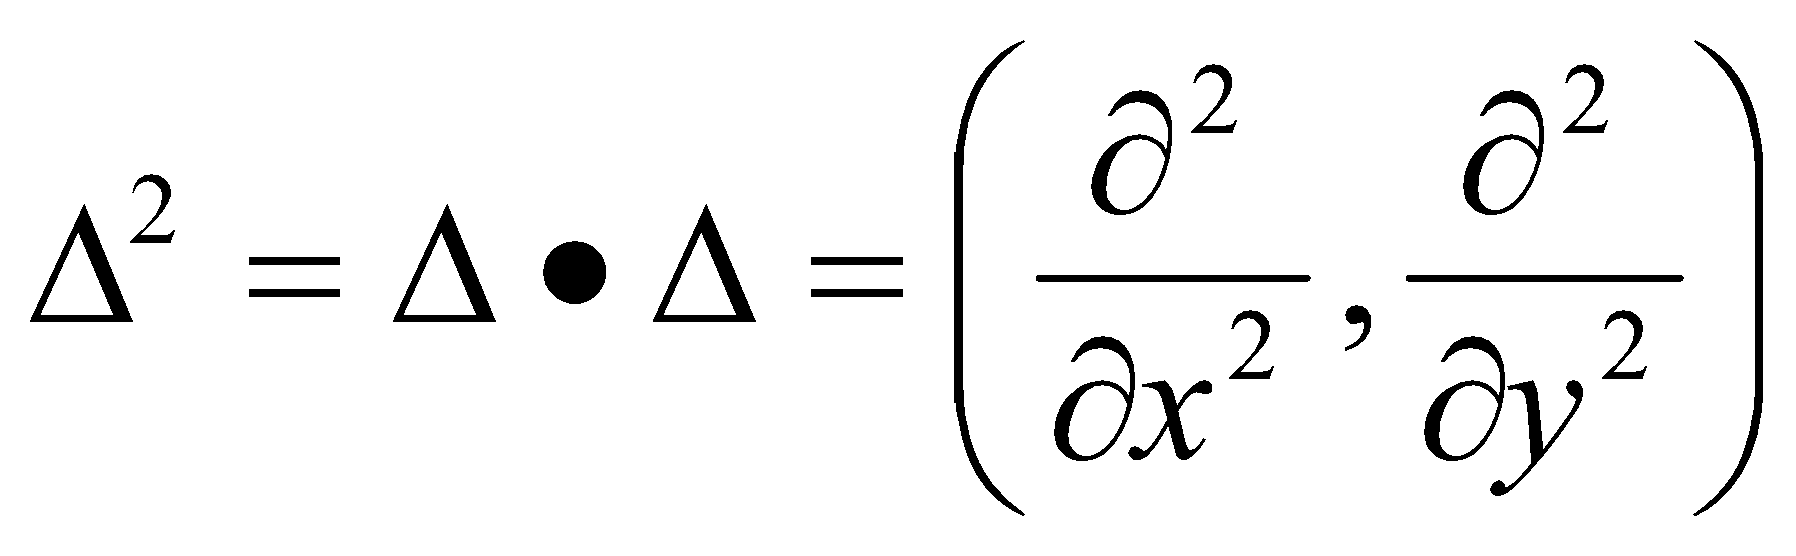
Ezeknek az operátoroknak a gyakorlati alkalmazásaival élkiemelő hatások érhetők el. Az ehhez szükséges (nxn)-es mátrixok az f(x, y) és g(x, y) függvények nxn-es mátrixszal való konvolúciójával állíthatóak elő.
A programban alkalmazott Laplace szűrő mátrixa a következő [15]:
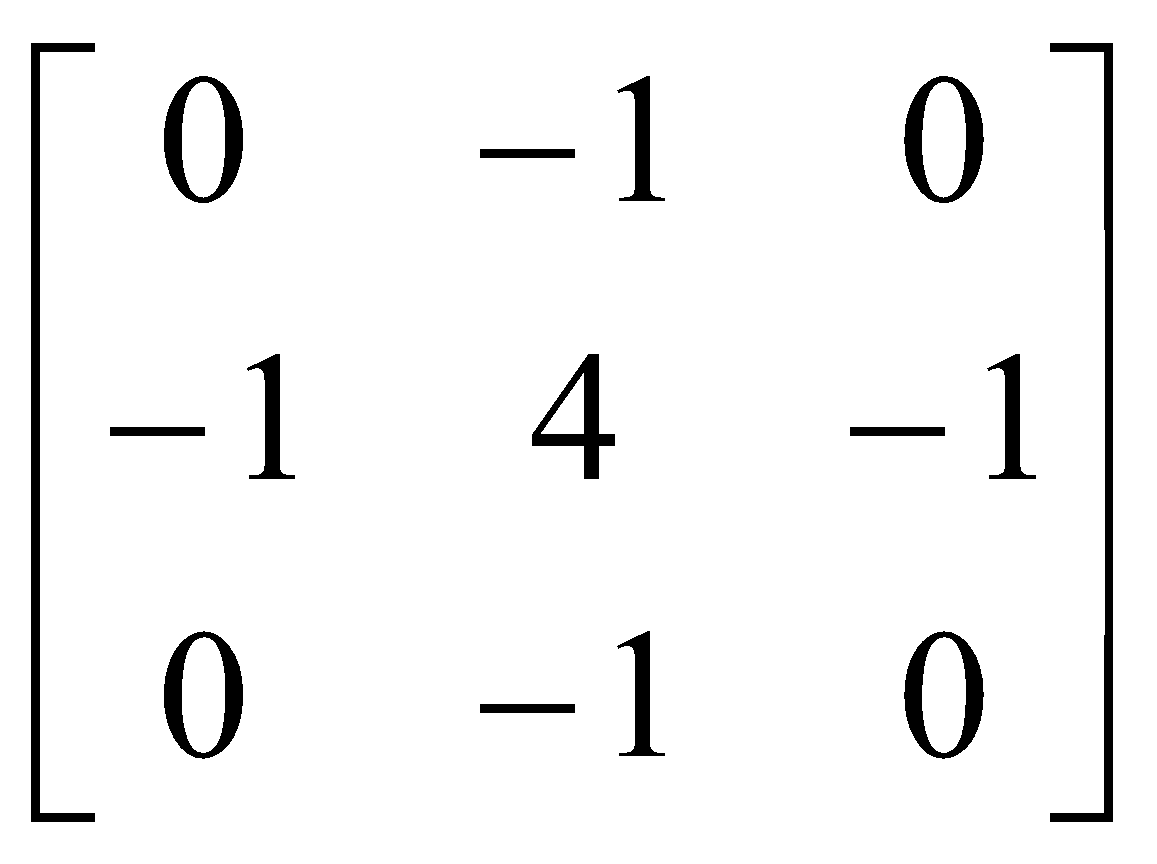
A differencia- és Laplace-operátorral előállított szűrők felüláteresztő szűrők. Látható továbbá, hogy a súlymátrix összege zérust ad, ezért a Laplace-szűrő a konstans világosságkódú képrészeket mindig az alapszintre (fekete) transzformálja.
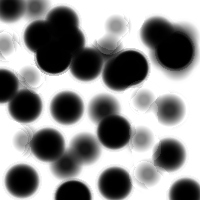
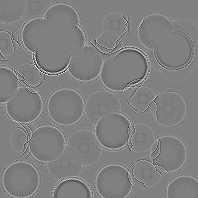
32. ábra Laplace szűrő hatása.
(Bal oldalon az eredeti, jobb oldalon a szűrt kép)
A 32. ábrán is jól látható a Laplace szűrő élkiemelő hatása. Megfigyelhető, hogy míg a baloldali képen nem lehet felfedezni a sejtek pontos határát, mivel azok intenzitása csak nagyon kis mértékben különül el a sejt többi részének intenzitásától, addig a jobboldalon a Laplace szűrővel szűrt képen már világosan látszódnak a sejtek határai. Ennek alapján ezt a szűrőt ideálisan lehet alkalmazni minden olyan esetben, amikor a rendelkezésünkre álló képen található objektumok határára vagyunk kíváncsiak. Felhasználható ez például orvosi röntgenfelvételek elemzésére (a rákos áttétek pontos határának meghatározásánál elmosódott folt helyett éles határvonal), vagy mikroszkopikus felvételek feldolgozásánál is. Többek között például egy képi objektum területének meghatározásánál is sikeresen alkalmazható a szűrő által szolgáltatott kép. Előnyösen alkalmazható továbbá csillagászati felvételek feldolgozásánál is, hiszen a felvételeken általában nem pontosan látszódik a különböző objektumok (galaxisok, csillagok, égitestek, csillagközi ködök) helyzete. A légifotók elemzésénél, valamint a földtani-geofizikai térképek feldolgozásánál a képződmény határának pontosabb kijelölését segítheti.
3.2.2.9. Rank szűrő (3x3, 5x5)
A lineáris szűrés a zajhatásokat csak szétosztja, „szétkeni” egy nagyobb területre. Ha egyetlen pixelt terhel egy erőteljes zajbeütés (például fehér pont egy sötét képen), akkor a szűrés után ez, bár határozottan gyengítve, de egy nxn pixel nagyságú területen elosztva jelentkezik. Létezik olyan szűrési eljárás, ami az ilyen pontszerű zajbeütésektől szinte tökéletesen meg tudja szabadítani a képet, a pontszerű zaj hatását minimalizálni tudja.
Ilyenek az úgynevezett rank szűrők. Elvük a következő: Vegyük minden pixel egy meghatározott környezetét. A pixel, valamint a környezet k darab intenzitás értékét rendezzük nagyság szerint növekvő sorba. E sorból vegyük az n-edik elemet; ez lesz az adott pixel új világosságértéke. Ha n=1, akkor mindig a minimális értéket választottuk, ha n=k, akkor mindig a maximálist. Rank szűrő tehát nagyon sokféle van, hiszen a vizsgált pixelkörnyezet mérete, alakja sokféleképpen választható, a sorbarendezettség iránya, továbbá az n érték 1 és k közötti megválasztása is erősen befolyásolja az eredményt.
Különös fontosságú a rank szűrők azon változata, amelynél n=k/2, vagyis a sorba rendezett világosságértékek közül éppen a középsőt választjuk. Fontos megemlíteni, hogy ez nem az átlaga a k darab világosságértéknek! Ilyenkor beszélünk medián szűrésről. Nyilvánvaló, hogy ez a szűrés a kiugró zajcsúcsokat teljesen eltünteti, és nem csak elkeni, mint a lineáris szűrés. A medián szűrés nem lineáris, mert a kép konstans szorzásával ugyan felcserélhető, de két kép összeadásával nem.
„Kedvező tulajdonságai miatt szívesen alkalmazzák zajelnyomásra a mediánszűrést, amely ugyan lokális jellegű, de nem konvolúciós típusú.” [10]
A 33. ábra a mediánszűrő hatását mutatja be lépcső, lejtő, háromszög és impulzus jellegű határátmenetekre 5 képpontból álló ablak esetén, az egyszerűség kedvéért egydimenziós mintára.
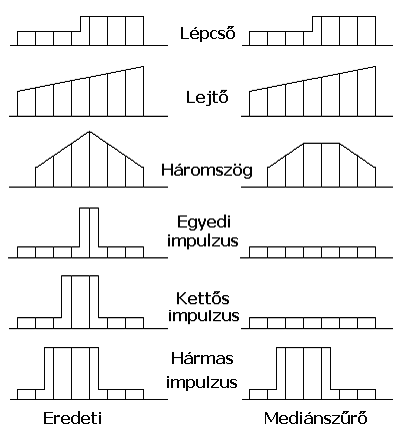
33. ábra Mediánszűrő [10]
Az ábráról leolvashatók a mediánszűrő alkalmazásának kedvező tulajdonságai: „a lépcsős- és a lejtős-átmenet jellegét nem változtatja meg; az impulzusszerűen jelentkező zajt elnyomja, ha az impulzus periódusa kisebb, mint az ablak szélességének fele. A háromszögátmenet csúcsát viszont kissé letompítja.” [10]
A simítószűrők gyakorlati felhasználásánál ügyelni kell arra, hogy nem megfelelő alkalmazásuk több kárt okozhat, mint amennyi hasznot várunk tőle. Általában célszerű figyelembe venni a kép jellegét, és az eredményt vizuálisan is ellenőrizni!
A program 3x3-as és 5x5-ös rank szűrővel is dolgozik, melyet a 34. ábrán látható módon lehet beállítani.
34. ábra Rank szűrő
Amennyiben a kiválasztandó elem sorszámánál 5-öt vagy 13-at állítunk be (3x3-as illetve 5x5-ös rank szűrő esetén), úgy medián szűrést lehet végrehajtani.
3.2.2.10. Számtani átlag szűrő (3x3, 5x5), Mértani átlag szűrő (3x3)
A programmal lehetőség nyílik az adatok számtani és mértani átlagának meghatározásával történő szűrésre is. Ekkor nem szűrőmátrixal számol a program, hanem az adott érték 3x3-as illetve 5x5-ös környezetének számtani vagy mértani átlagát felelteti meg az új értéknek. E szűréseknél is lehetőség van az erősítés értékének megadására 0 és 1 között ezredenként.
3.2.3. Szűrt adatok menü
35. ábra Szűrt adatok menü
A már feldolgozott, szűrt adatok mentésére, nyomtatására szolgál ez, a 35. ábrán látható menüpont.
Az adatfile-ba történő mentés során ugyanolyan formátumú adatfile keletkezik, mint amilyet kiinduló adatként fogad a program. Így könnyedén készíthetők olyan szűrések, szűrési folyamatok is, melyek során ugyanazt a szűrőt rekurzívan alkalmazzuk többször egymás után. De persze egy esetleges más fajta szűrési folyamat elvégzésére is lehetőség nyílik ez által, így könnyítve meg az egyes feldolgozási fázis egymás utáni alkalmazásának lehetőségét.
Képfile-ba történő mentés során 8 bites szürkeárnyalatos képekbe történik a mentés, ugyanazokba a fileformátumokba lehetséges a mentés, mint az alapadatoknál. Az adatok képbe történő mentése közben elkészül a kimentett kép hisztogramja is, amely a program főképernyőjén jelenik meg, közvetlenül a bementi kép hisztogramja alatt, valamint a program elkészíti a szűrt adatok OpenGL objektumát is. Így lehetővé válik az esetleges összehasonlítás, elemzés. Természetesen ez a hisztogram is nagyítható, kicsinyíthető, elmenthető, valamint értékeire történő kattintás hatására információt szolgáltat az adott világosságértékről. Amint a szűrt adatok lementésre kerültek képfile-ba, azonnal megjelenik a program főképernyőjén a bementi kép mellett a kimeneti kép is. A két kép egyszerre nagyítható – kicsinyíthető, s bármelyik nagyított kép görgetésével a másik kép is ugyanabba a pozícióba gördül, így a két képen egyszerre tanulmányozható ugyanaz a részlet. Bár a 8 bites szürkeárnyalatos képek világosságkódjának értékkészlete a [0, 255] intervallum, ezzel szemben a mentés során bármilyen adathalmazt – legyen az akármilyen szűrés eredményeképpen előálló halmaz is – képes lineáris interpolációval bármilyen tartományra átkonvertálni a program.
Mind a HTML, a TXT és a DXF file-formátumokba történő mentések esetén ugyanazok érvényesek a szűrt adatok mentésére is, mint amik az alapadatok mentésére vonatkoztak.
A program a szűrt adatokról is nyújtja ugyanazokat a statisztikai információkat, mint az alapadatokról.
Nyomtatás esetén ugyanolyan formátumú nyomat készül, mint a forrásadatok nyomtatásánál, szintén táblázatos formában kerülnek nyomtatásra az adatok.
3.2.4. Konvertálás menü
36. ábra Konvertálás menü
A program lehetőséget nyújt bizonyos konvertálási lehetőségekre is képfile-ok között. A 36. ábrán látható módon a programmal lehetséges a képek színösszetevőire való bontása, illetve szín-összetevőnkénti összeillesztése. Az egyes képek színösszetevőkre bontásával elérhető, hogy külön-külön dolgozzuk fel a képek egyes csatornáit, így téve lehetővé a bonyolultabb vizsgálatok elvégzését is, hiszen minden egyes színösszetevő más és más információt tartalmaz az eredeti adatokból. A képek H, S, V (Hue, Saturation, Value – Színárnyalat, Szaturáció, Világosság) összetevőkre való felbontásával lehetőség nyílik ezen értékeket egymástól elkülönítve külön kezelni, feldolgozni, szűrni. A kettesszámú mellékletben bemutatom egy 24 bites kép különböző összetevőire való felbontásával keletkezett képeket. A felbontás illetve az összeillesztés során BMP formátumú kép kerül létrehozásra.
A képek színösszetevőire való bontását a 37. ábra szemlélteti. A felbontani kívánt kép lehet 4, 8, vagy 24 bites kép is. Célszerűen 4 vagy 24 bites képet érdemes választani, tekintettel arra, hogy a 8 bites képpel ellentétben ezek a képek több színösszetevőt is tartalmaznak.
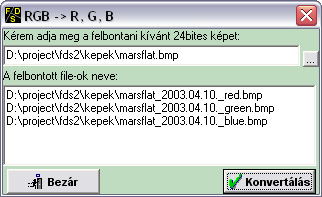
37. ábra Színösszetevőkre való felbontás
A felbontás során a program automatikusan létrehozza egyszerre mind a három file-t, melyek neve az eredeti file neve, kiegészítve az aktuális dátummal illetve a színösszetevő angol nevével.
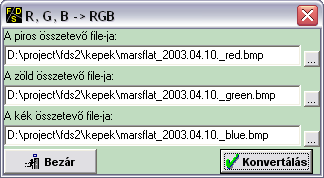
38. ábra Szín-összetevőnkénti összerakás
A 38. ábrán látható módon a program három ugyanakkora méretű kép felhasználásával elő tudja állítani egy darab képet, melynek létrehozása során a három adott kép színösszetevőit használja fel. Amennyiben például három 8 bites képet adunk meg, akkor a keletkezett kép 24 bites formátumú lesz, ahol az egyes színösszetevők értékét a 8 bites képekből veszi a megfelelő módon.
Ha azonban nem 8, hanem 24 bites képeket adunk meg összetevőnként, akkor a létrehozott 24 bites képen a piros összetevőt a piros összetevőnek megadott file piros színértékéből állítja elő, s ugyanígy a többi két képnél is csak az adott színösszetevőt használja.
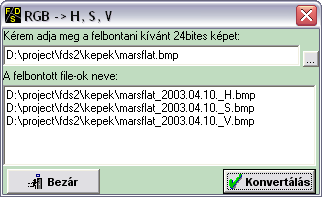
39. ábra H, S, V összetevőkre való felbontás
A 39. ábrán látható módon a program a H, S, V összetevőkre való bontásnál automatikusan létrehozza egyszerre mind a három file-t, melyek neve az eredeti file neve, kiegészítve az aktuális dátummal illetve az összetevő angol nevével..
40. ábra H, S, V összetevőnkénti összerakás
A 40. ábrán látható módon a program három ugyanakkora méretű kép felhasználásával elő tudja állítani egy darab képet, melynek létrehozása során a három adott képet mind H, S, V értékeket használja fel. Az elkészített kép 24 bites formátumú lesz.
4. A megvalósított rendszer gyakorlati alkalmazásának lehetőségei, példák.
4.1. Numerikus teszt szintetikus adatokon
Az elkészített programot numerikus tesztnek vetettem alá. A teszt során az összefüggéssel generált teszt adatsort használtam, ahol a paraméterek a következőképpen voltak megválasztva:
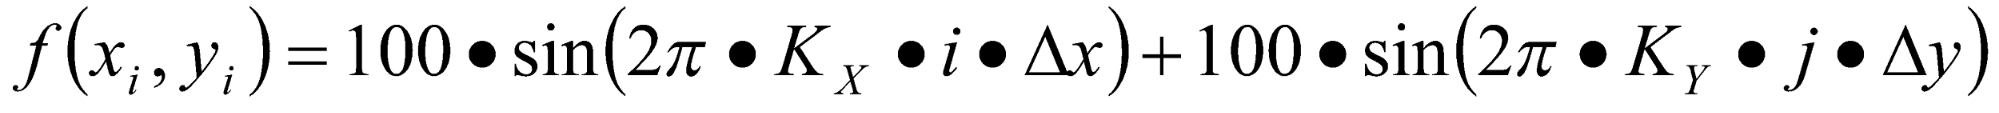
- KX – X irányú térfrekvencia: 0,02Hz,
- KY – Y irányú térfrekvencia: 0,02Hz,
- i, j – ciklusváltozók: =0..300,
- Δx – X irányú egységérték: 1,
- Δy – Y irányú egységérték: 1,
A generált értékekből álló teszt adatsor képe a 41. ábrán látható.
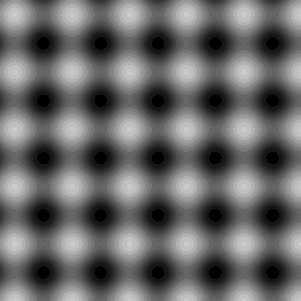
41. ábra A generált adatsor képe
A teszt adatsoron az „Ideális Konvolúciós Aluláteresztő Szűrő” többféle térfrekvenciára is lett próbálva, vizsgálva, hogy a szűrés során teljesíti-e a program az elvárásokat, vagyis a valós térfrekvenciához képest magasabb, illetve alacsonyabb térfrekvenciára paraméterezve megtartja-e illetve eltávolítja-e a képből az adott térfrekvenciájú összetevőket.
A teszt eredményei:
|
Szűrő típusa, paraméterei |
Szűrt kép |
|
Ideális aluláteresztő szűrő KXL= KYL=0,02Hz Δx=Δy=1 A szűrő mérete: 17x17 |
|
|
Ideális aluláteresztő szűrő KXL= KYL=1Hz Δx=Δy=1 A szűrő mérete: 17x17 |
|
|
Ideális aluláteresztő konvolúciós szűrő KXL= KYL=0,004Hz Δx=Δy=1 A szűrő mérete: 17x17 |
|
|
Mértani átlag szűrő 3x3 |
|
Jól látható a kapott képeken, hogy amikor az adatokban jelen lévő valós térfrekvencia (0,02Hz) értéke fölötti vágási térfrekvencia-értékek alkalmazására került sor az „Ideális Konvolúciós Aluláteresztő Szűrő”-nél, akkor semmilyen szemmel látható változást nem okozott ez az eredeti képhez képest (kismértékű numerikus változással jár azonban ez a szűrés is, ami az alkalmazott aluláteresztő szűrő ideális jellegével magyarázható). Amikor a jelen lévő valós térfrekvencia értékével megegyező értékű vágási térfrekvencia-értékekkel lett paraméterezve a szűrő, akkor – bár a várakozások szerint teljesen el kellett volna távolítania mindent a képről – kismértékben megmaradt az eredeti képen fellelhető f(x,y) képe, azonban annak amplitúdója nagymértékben csökkent (a kép sötétebb lett). Az, hogy kismértékben fellelhető a szűrt képen az eredeti f(x,y) képe, szintén a szűrő ideális jellegével, illetve a szűrőmátrix relatíve kis méretével magyarázható. Amint a szűrés vágási térfrekvencia paraméterei a valós térfrekvencia értékeinél kisebb értékűre lettek választva, akkor a képből teljesen eltávolította a jelen lévő f(x,y)-t.
4.2. Térkép digitalizálás megkönnyítése
A térképi digitalizálás folyamatában adott egy térképrészlet, melyről származó információkat (szintvonalak, réteghatárok, utak, építmények, egyéb objektumokat), vagy azok egy részét szeretnénk digitális formában előállítani. Ehhez a digitalizáló software-en kívül (például Golden Surfer [17]) más program nem szükséges, amennyiben a rendelkezésre álló térkép számítógépes képfile formájában adott. Ha azonban a hagyományos, papíralapú térkép érhető csak el, (mint ahogy sok esetben ez még napjainkban is előfordul) akkor azt át kell alakítani számítógépi képformátumra. Ehhez mindenféleképpen valamilyen képdigitalizáló eszközt, általában scannert kell igénybe vennünk.
A manapság elérhető scannerek optikai felbontása már megfelel az egyszerűbb, kisebb követelményeket támasztó otthoni felhasználásra. Azonban ahhoz, hogy nagyobb térképeket is részlet gazdagon, a megfelelő pontosság megtartása mellett tudjuk digitalizálni mindenképpen vagy professzionális minőségű scanner-re van szükségünk, - ami azonban nehezen beszerezhető, s meglehetősen drága is -, vagy pedig speciális, kifejezetten DTP (Desk Top Publishing - kiadványszerkesztés) céljaira fejlesztett programokat kell használnunk, melyek ára többszörösen meghaladhatja egy professzionális scanner árát. Ennek a problémának a kiküszöbölésére lehet felhasználni az FDS programot.
Az FDS segítségével a gyengébb minőségben, elmosódottan scannelt térképeket még a digitalizáló software használata előtt élesíteni lehet, ezáltal jobban kirajzolódnak a fontosabb, a digitalizálás célobjektumaiként felhasználni kívánt térképi objektumok, pl. szintvonalak, réteghatárok, utak, házak stb.
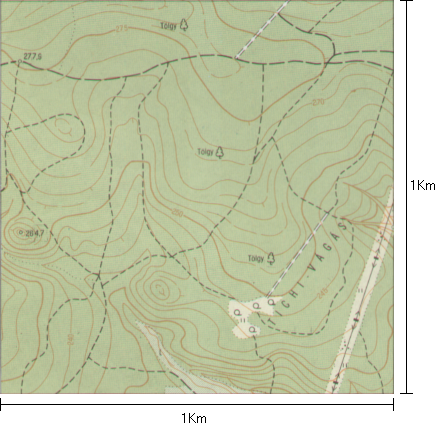
42. ábra Az eredeti térképrészlet
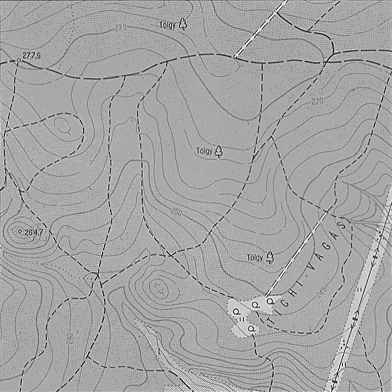
43. ábra Az élesített kép
Jól látható, hogy az eredeti képhez képest (42. ábra) sokkal határozottabbak az élek, az elmosódott szintvonalak helyett éles, határozott vonalak jelennek meg az élkiemelés után (43. ábra).
Ezen kiemelés után a digitalizálás sokkal könnyebben elvégezhető, hiszen nemcsak hogy a digitalizálni kívánt objektumok jobban látszódnak, de - az elmosódottság mértékének csökkentéséből adódóan – az egyes vonalak sokkal vékonyabbak, vagyis míg az eredeti képrészleten az elmosódott szintvonal vastagsága akár 4-5 pixel is lehetett, addig az új képen a szintvonalak 2-3 pixel vastagságúak.
Természetesen, amennyiben azt a digitalizálás megköveteli, úgy a szűrés utáni képfile mellett használni kell az eredeti képet is, tekintettel arra, hogy míg az eredeti kép gyakran színes, addig a program által kimenetként szolgáltatott kép szürkeárnyalatú.
4.3. 3D szeizmikus adatok kiértékelésének támogatása
A kifejlesztett program lehetővé teszi SEG-Y formátumú 3D szeizmikus adatok közvetlen beolvasását, valamint egy kiválasztott sík mentén az adatok feldolgozását is. Tekintettel arra, hogy a program jelenlegi formájában két dimenziós adatokkal dolgozik, így a háromdimenziós adatsoron egyszerre csak egy szelvény mentén lehet dolgozni, azonban ez a szelvény nagy szabadsággal választható meg, ugyanis mind az ún. CrossLine, mind az ún. InLine, mind pedig az idő tengelyekkel párhuzamosan tetszőleges sík kiválasztható a feldolgozáshoz.
A példában a MOL Rt. által szolgáltatott 3D szeizmikus adatsort használtam fel. A vizsgálat célja az, hogy:
- demonstráljam a program SEG-Y formátum olvasási képességét,
- a program segítségével határozzam meg az adott térrészben fellelhető vetőket.
Az adatsor jellemzői:
- InLine: 400-700
- CrossLine: 1150-1450
- Minta/csatorna: 600
- InLine méret: 301
- CrossLine méret: 301
Az adatsor szélső szelvényeinek képei a 44. ábrán láthatók.
|
a, |
b, |
|
c, |
d, |
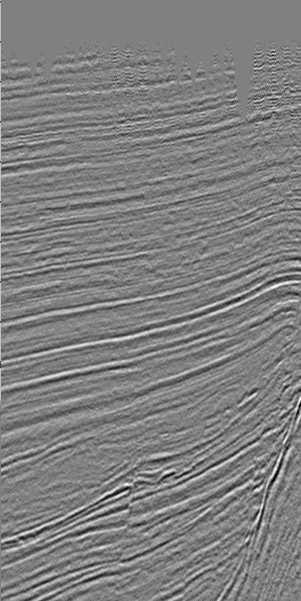
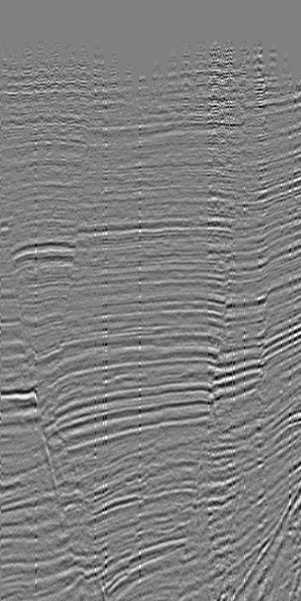
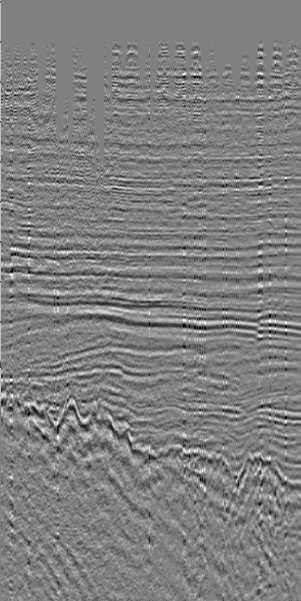
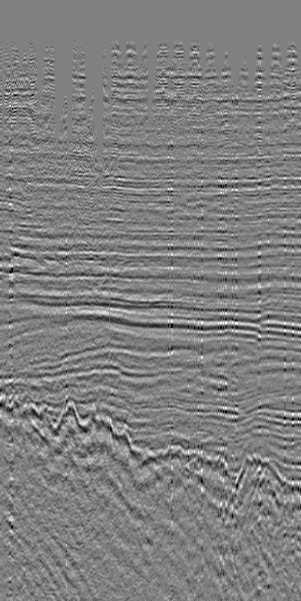
44. ábra. Az a, InLine=400, b, InLine=700, c, CrossLine=1150, d, CrossLine=1450 szelvény képei
A beolvasott szelvények képéből illetve a numerikus értékekből is megfigyelhető, hogy az adott térrész az InLine tengely irányában minimális változást mutat (mivel a két szélső CrossLine szelvény képe szinte teljesen megegyezik), míg a markáns változások, s így a térrészben fellelhető vetők is az CrossLine tengellyel párhuzamosan helyezkednek el.
|
a, |
b, |
c, |
|
d, |
e, |
f, |
45. ábra. Az a, Minta=100; b, Minta=200; c, Minta=300; d, Minta=400; e, Minta=500; f, Minta=600; szelvény képei
A 45. ábrán láthatóak az idő tengellyel párhuzamos szelvényképek, melyekből jól látszódik a vetők és réteghatárok főbb elhelyezkedési irányai, melyek a képeken sötét vonalakként jelennek meg.
A vizsgálat második célja az volt, hogy meghatározzam, hogy a térrészben fellelhető vetők helyének és irányának meghatározásának megkönnyítésére alkalmas-e a program.
Már az adatsorok beolvasásánál is látszódott, hogy a program a vetők helyének pontos meghatározására jelenlegi formájában – közvetlenül – nem alkalmazható úgy, hogy az – valamilyen jól elkülönülő színnel – automatikusan megjelölje a szelvényeken találhatók vetőket (alakszűrést végezzen), azonban közvetve mégis eredményesen felhasználható. A vetők közvetlen felismerésére a program csak a 3D irányú továbbfejlesztésével, valamint a vetők elhelyezkedésének azonosságait figyelembe vevő adatfeldolgozási lépés implementálásával alkalmazható.
A szeizmikus adatsor szelvényeinek beolvasásával és vizuális megjelenítésével a program lehetővé teszi, hogy bizonyos törvényszerűségek alapján a felhasználó meghatározhassa a vetők helyét az adott szelvényben. Amennyiben szükséges, természetesen alkalmazhatók a szelvényre a különböző képfeldolgozó szűrők (pl. ha ki kell emelni bizonyos részleteket, vagy el kell távolítani a nem kívánt összetevőket).
Az InLine=500 értékhez tartozó szelvény képe a 46. ábrán látható. A továbbiakban ismertetett próbaszűréseket ezzel a szelvénnyel végeztem el.
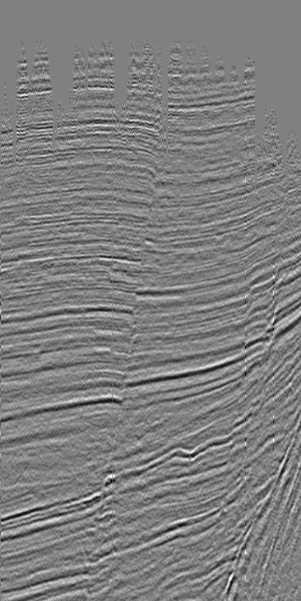
46. ábra. Az InLine=500 értékhez tartozó szelvény képe
A 47. ábrán láthatóak a próbaszűrések végeredményeként kapott képek.
A 47/a ábrán az eredeti szelvény Laplace szűrővel szűrt képe látható. A kapott képen is jól látható a Laplace szűrő élkiemelő hatása, ezzel a szűréssel elsősorban az egyes reflexiós felületek határait lehet tehát kiemelni.
A 47/b ábrán látható képen egy olyan 11x11-es méretű szűrővel szűrt végeredmény látható, melyet úgy alakítottam ki, hogy a vízszintes irányú változásokat vegye nagyobb súllyal figyelembe, a függőleges irányú értékváltozásokat pedig kisebb súllyal. Ezáltal csak azok a reflexiók maradtak meg a szelvény képén, melyek vízszintes összetevői jelentősebbek. Mivel így sok kicsi reflexiót eltávolításra került a szelvényből, így a középső sok reflexión átmenő vető jobban észrevehető, mint az eredeti képen.
A 47/c ábrán látható képet egy olyan szintén 11x11-es méretű szűrővel sikerült előállítanom, mely a függőleges változásokat emeli ki, a vízszintes irányúakat pedig elnyomja. Azért lett így kialakítva a szűrő mátrixa, mivel figyelembe vettem azt, hogy a vetők sokkal nagyobb szöget zárnak be a vízszintessel, mint az egyes reflexiók. A képen jól látható, hogy szinte teljesen eltűntek a képről a – nagyrészt vízszintes – reflexiók, míg a képen erősebben kirajzolódott a középen lévő vető és felfedezhető válik a kép jobb szélén egymással szinte párhuzamos két vető is.
A 47/d ábrán látható a 47/c kép élkiemelő szűrővel szűrt képe. Ennek a szűrésnek az elvégzésére azért volt szükség, hogy a 47/c ábrán látható vetők határai élesebben megjelenjenek a képen, illetve a megmaradt reflexiós felületek összetevői jobban csökkenjenek a képen.
|
a, |
b, |
|
c, |
d, |
47. ábra. A próbaszűrések végeredményeként kapott képek.
A próbaszűrésekből látható, hogy a program a vetők helyének / helyzetének meghatározásában közvetve alkalmazható, hiszen vele a szelvény azon nem kívánt összetevői eltávolíthatók, melyek a vetők meghatározásánál zavaróak lehetnek.
A próbaszűrések során alkalmazott szűrők és az eredményül kapott képek megtalálhatók a CD-ROM mellékleten az ábra számával megegyező file-névvel, UDF illetve JPG kiterjesztéssel.
4.4. Légi mágneses és domborzati adatok feldolgozása
A Magyar Geológiai Szolgálat és a Magyar Állami Eötvös Loránd Geofizikai Intézet által a rendelkezésemre bocsátott légi mágneses és domborzati térképeken [38] végeztem szűréseket.
A kapott térképek ASCII Surfer grid formátumú adatok voltak, jellemző paramétereik:
- Vízszintes mintaszám: 61
- Függőleges mintaszám: 33
- Vízszintes koordináták (EOV): 723000 – 738000
- Függőleges koordináták (EOV): 282000 – 290000
- Vízszintes mintaköz: 250m
- Függőleges mintaköz: 250m
A vizsgálat első lépésében a légi mágneses adatokból készítettem a Golden Surfer programmal képi file-t, ahol a rendelkezésre álló adatok kis mennyisége miatt interpolációval 615*329-es méretre nagyítottam fel az adathalmazt. Ekkor a vízszintes mintaköz , a függőleges pedig lett.
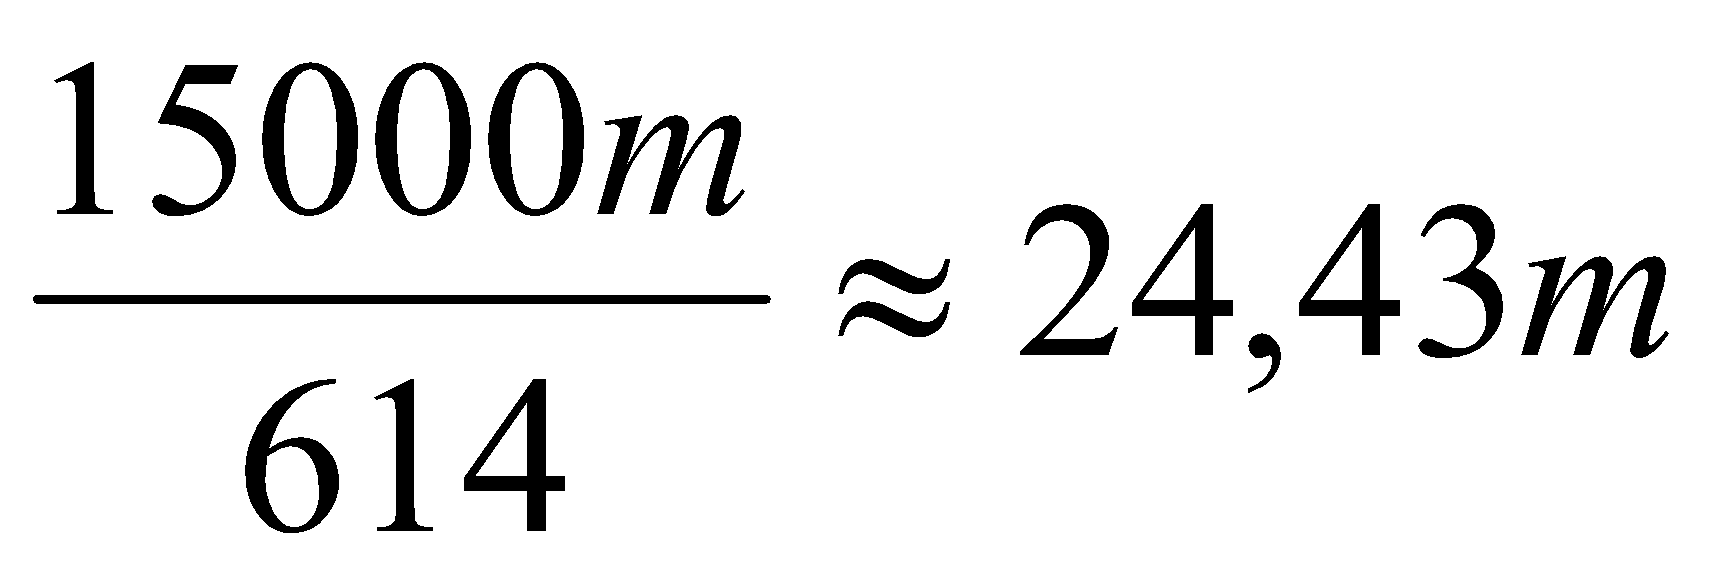
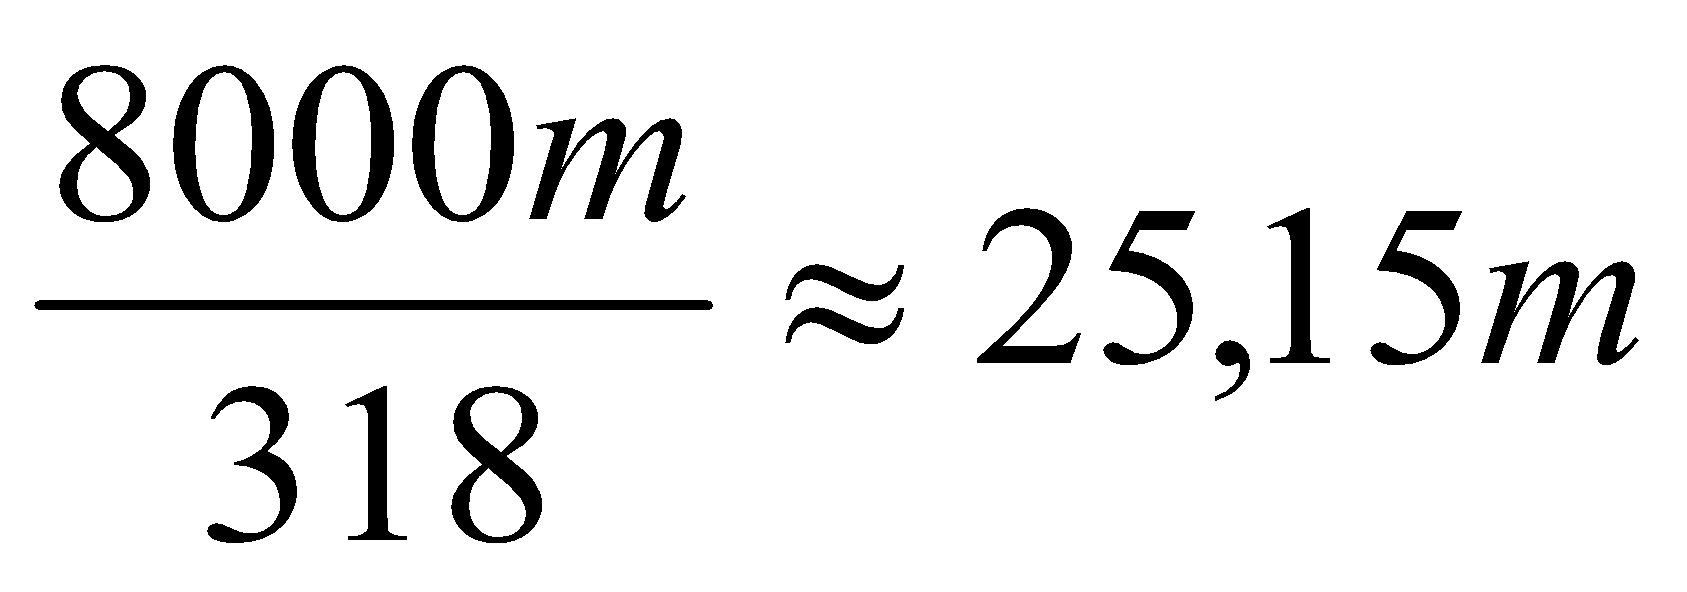
A 48. ábrán látható az így kapott légi mágneses térkép.
48. ábra. A légi mágneses adatok térképe.
A mérési eredményeket tartalmazó képekben megtalálhatók mind a lokális, mind a regionális hatások is. A szűrés célja, hogy eltávolítsuk egy adott, kijelölt frekvenciától nagyobb frekvenciájú lokális összetevőket, és ezáltal, a mélyebb, regionális hatásokat emeljük ki (vagy erősítsük fel).
A képen kijelölésre került a 48. ábrán látható piros vonallal egy minimum és egy maximum érték, melyek között távolságot választottam a szűrés során alkalmazott ideális aluláteresztő konvolúciós szűrő vágási frekvenciájához tartozó fél hullámhossznak. Ennek megfelelően a szűrést a következő paraméterekkel végeztem el:
- ΔX: 24,43m
- ΔY: 24,43m
- KXL: 0,000511
- KYL: 0,000511
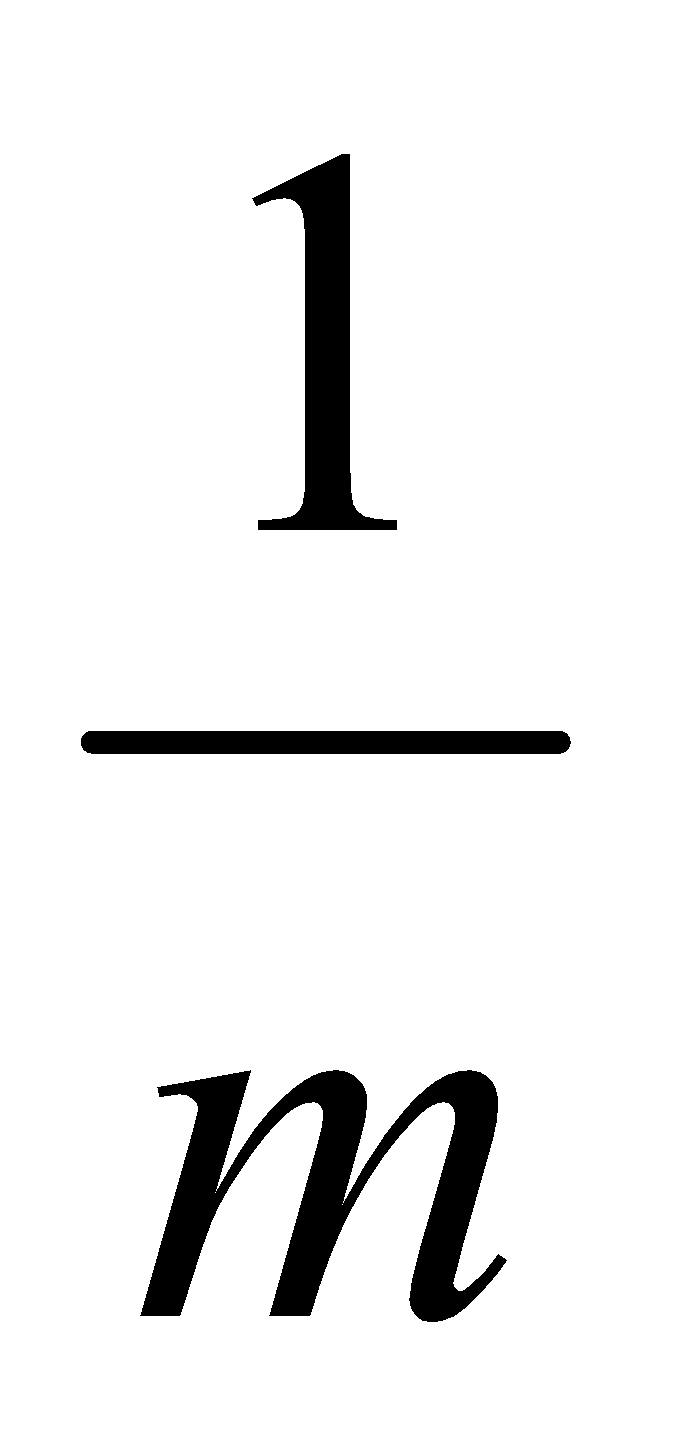
A szűrés elvégzése során 53x53-as méretű szűrőmátrixxal dolgoztam, mivel az ideális aluláteresztő szűrő súlyfüggvényének a negatív minimumhelyéig választottam meg a szűrő nagyságát. (A gyakorlatban többnyire a súlyfüggvény valamely negatív minimumhelyéig szokták elvégezni a szűrők megválasztását.) Így a szűrő oldalhossza 53∙24,43m = 1294,79m.
49. ábra. A szűrés eredményéül kapott térkép.
A szűrés eredményéül kapott adathalmazt elmentettem mind numerikus, mind képi file-ba is, a CD-ROM mellékleten mindkettő megtalálható. Tekintettel arra, hogy a szűrés során a numerikus értékek tartománya olyan kis értékű, zérushoz közeli lett, hogy vizuálisan nem lehetett volna megjeleníteni, így a 49. ábrán látható, a szűrt adatokat tartalmazó térképen a kapott adatok százszoros erősítéssel szerepelnek.
A szűrés végeredményeként kapott képen is jól látszik, hogy a szűrés után az adott frekvenciánál nagyobb frekvenciájú lokális összetevők hatásai számottevően csökkentek, vagy el is tűntek, s elsősorban csak a regionális összetevők hatásai maradtak a képen.
Amennyiben az adott hullámhosszú lokális összetevők hatásait csak kis mértékben sikerült kiszűrni a képből, úgy hosszabb szűrő alkalmazásával jobb eredményt lehet elérni. Ilyenkor azonban figyelembe kell venni azt is, hogy hosszabb szűrő esetén a végeredményül kapott kép mérete jelentősen csökken. Éppen ezért célszerű kompromisszumot keresnünk a szűrő hossza és az eredmények megkövetelt részletessége, mérete között.
A feldolgozási folyamat másik része az volt, hogy a kapott terület domborzati adataiból egy 2D+1D „felületmodellt” állítsak elő, az FDS program segítségével. Ehhez a szintén ASCII Surfer grid formátumban megkapott domborzati adatfile-t a légi mágneses adatokhoz hasonlóan interpoláltam és képi file-ba mentettem el.
Az így kapott domborzati térkép látható az 50. ábrán.
50. ábra. A területi domborzati térképe.
A program OpenGL ábrázolási lehetőségeit felhasználva készült el a terület felületmodellje, mely az 51. és 52. ábrán látható.
51. ábra. A területi domborzati térképe felületmodell formájában, felület nézetben.
52. ábra. A területi domborzati térképe felületmodell formájában, rácsháló nézetben.
4.5. Űrfelvételek elemzésének támogatása
Az 53. ábrán látható kép [39] a Nap úgynevezett koronáját ábrázolja. A korona a Nap rádiuszát többszörösen kitevő távolságig terjed, hőmérséklete 1 - 5 millió K között van. A kicsiny sűrűségű korona belsejében a részecskék mozgása igen nagy. A korona túl halvány ahhoz, hogy speciális eszközök nélkül látni lehessen, ami alól kivétel a teljes napfogyatkozás ideje, amikor a holdkorong legfeljebb néhány percre takarja el a fotoszféra vakító fényét. A koronából áramlanak ki azok a részecskék, amiket napszélnek nevezünk.
53. ábra. A Nap koronája [39].
Amennyiben az 53. képet Gauss átlagolás szűrővel szűrjük, úgy megfigyelhető a korona szerkezete is, hiszen a főbb intenzitás érték változások kiemelésével az elmosódott képből kiemelhető jól kiemelhető a korona felépítése.
A szűrt képet az 54. ábra tartalmazza.
54. ábra. Az 53. kép Gauss átlagolás szűrővel szűrve.
Hasonlóképpen eredményesen lehet felhasználni a Laplace szűrőt is az űrfelvételek feldolgozásánál, amennyiben a célunk például az, hogy a felvételről eltűntessük a koronát, és csak a Napot eltakaró objektum – ebben az esetben a Hold – körvonala maradjon meg. Erre például akkor lehet szükség, amennyiben a Napot eltakaró objektum, például meteor méretét szeretnénk meghatározni, vagy a körvonalának képéből kívánunk következtetni a felszíni egyenetlenségeire. Az 53. ábra Laplace szűrővel szűrt képe az 55. ábrán látható.
55. ábra. Az 53. kép Laplace szűrővel szűrve.
5. Összefoglalás, a rendszer 3D, 4D irányba mutató továbbfejlesztési lehetőségei
A dolgozatom keretében egyénileg fejlesztett program már jelenlegi formájában is számos területen alkalmazható és felhasználható, azonban folyamatos továbbfejlesztésével elérhető, hogy minél szélesebb kör használja eredményesen különböző adatfeldolgozási, szűrési, szűrőtervezési feladatokra.
A rendszer esetleges alkalmazási tere igen széles. A geofizikai adatfeldolgozáson, a földtan-teleptani fényképfeldolgozáson túl akár környezetvédelmi, légi illetve űrfelvételek utólagos szűrésére is alkalmas.
A geofizika tudományterületén belül egyaránt alkalmas 3D szeizmikus mérések adatainak feldolgozására, de használható karotázs módszerrel végzett lyukgeofizikai adatok szelvényképeinek szűrésére is, akár repedésvizsgálatoknál, akár réteghatárok keresésénél, de előnyösen alkalmazható hidrogeológiai és környezetgeológiai kutatásokban szennyeződés-terjedési vizsgálatok képfeldolgozó és szűrőrendszereként.
Egy – egy szűrőtípust nemcsak egy tudományterületen használnak, hiszen bizonyos alkalmazott matematikai módszereiben a különböző tudományterületen alkalmazott szűrők megegyeznek.
Mivel a szűrő része általános, így könnyen lehet hozzá különböző típusú szűrőket fejleszteni, melyek segítségével sokrétűvé tehető a program.
Speciális, az adott alkalmazási területen alkalmazott szűrők implementálásával felhasználható a rendszer például az orvostudományban, az azonosítástechnikában, fotogrammetriában, a híradástechnikában, az elektronikában, a hidrogeológiában s számos egyéb tudományterületen is.
Jelen állapotában a kifejlesztett rendszer kétdimenziós adatokon végez szűréseket, illetve a benne megtalálható szűrők is kétdimenziósak. A lehetséges továbbfejlesztési fázisokat három nagyobb részre osztanám fel:
- Több szűrő implementálása: A jelenlegi szűrők mellett több, gyakorlati szűrő implementálásával lehetne megoldani minél több geofizikai probléma megoldásának támogatását. Elsősorban az ideális aluláteresztő konvolúciós szűrőn alapulva el kellene készíteni az ideális felüláteresztő szűrőt, majd ezek kombinációjával az ideális sávkiemelő szűrőt. Amint az alap ideális szűrők elkészültek, lehetne folytatni a fejlesztést a gyakorlati – tehát nem ideális – szűrők implementálásával is, hiszen a valós mindennapi feldolgozási munkák során a legtöbb esetben nem ideális szűrőkkel dolgoznak.
- 3D adatok kezelése: A rendszer – relatíve – kisebb fejlesztési idővel továbbfejleszthető a harmadik dimenzió irányába. A fejlesztési idő nagy részét viszont az tenné ki, hogy a jelenlegi formájában meglévő, könnyen használható felhasználói felületet alkalmassá kell tenni a háromdimenziós adatok kezelésére, vagyis, hogy a jelenlegi, jól átlátható módón lehessen a továbbiakban is használni a programot. Ha megvalósulna a háromdimenziós továbbfejlesztése a programnak, azzal nagyfokú felhasználói tábort lehetne szerezni, tekintettel arra, hogy a modern geofizika számos területén nem két, hanem háromdimenziós adatokkal dolgoznak, mint például a szeizmikában alkalmazott, a program által jelenleg is kezelt 3D szeizmikus adatok. Amennyiben létrejönne a háromdimenziós adatfeldolgozás és szűrőtervezés a programban, úgy e szeizmikus adatokat nem kellene „síkonként”, szelvényenként feldolgozni, hanem egy adathalmazként értelmezve számos olyan szűrés elvégezhető lenne, melyeket két dimenzióban csak rendkívül nehezen, vagy sehogy sem lehet elvégezni.
- 4D adatok kezelése: A program háromról négydimenzióssá fejlesztése lenne a legnagyobb feladat, hiszen itt már mind adattárolásban, mint az adatok megjelenítésében is rendkívül nagyfokú változásokra lenne szükség. (Könnyen elképzelhető, hogy az egész felhasználói felületét érdemes lenne az alapoktól újragondolni.) Mindazonáltal elmondható, hogy az ideális az lenne, ha négy dimenzióban tudnánk elvégezni a szűréseket, hiszen így időben lejátszódó folyamatok feldolgozására is fel lehetne használni a programot, nem pedig csak egy statikus állapot feldolgozásánál lehetne alkalmazni.
Köszönetnyilvánítás
Szeretnék köszönetet mondani mindazon személyeknek, akik szakmai és emberi támogatásukkal, segítségükkel hozzájárultak szakdolgozatom elkészítéséhez:
- Dr. Turai Endre docens úrnak (Miskolci Egyetem, Geofizikai Tanszék) a fáradságot nem kímélő támogatásáért, hozzáértő bírálataiért.
- Dr. Farkas István főigazgató úrnak (Magyar Geológiai Szolgálat) és Kiss János úrnak (tudományos munkatárs, MÁ-ELGI Térképezési főosztály) a segítőkészségéért, valamint a feldolgozásra felajánlott légi mágneses és domborzati adatokért.
- Pápa Antal és Zahuczki Péter uraknak (MOL Rt.) A 3D szeizmikus adatok feldolgozása terén nyújtott segítségükért és a mintaként elküldött 3D szeizmikus adatsorért.
- Bocsi Barnának (évfolyamtársam, G-5S1L) a német nyelvi fordítások elkészítéséért.
Mellékletek
1. sz. melléklet: Néhány példa az OpenGL objektumok beállítási lehetőségeire
a, Az eredeti kép:
b, Az OpenGL objektuma az eredeti képnek, 1-es magasság, és 4-es részletesség mellett, az eredeti képpel textúrázva, felület nézetben:
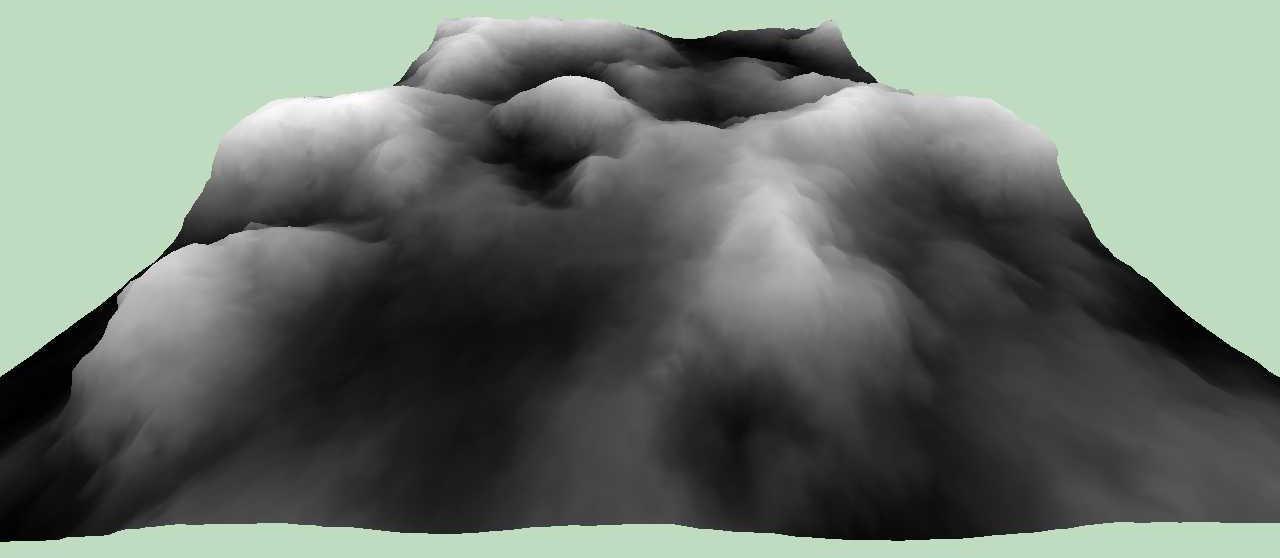
c, Az OpenGL objektuma az eredeti képnek, 1-es magasság, és 4-es részletesség mellett, textúra nélkül, felület nézetben:
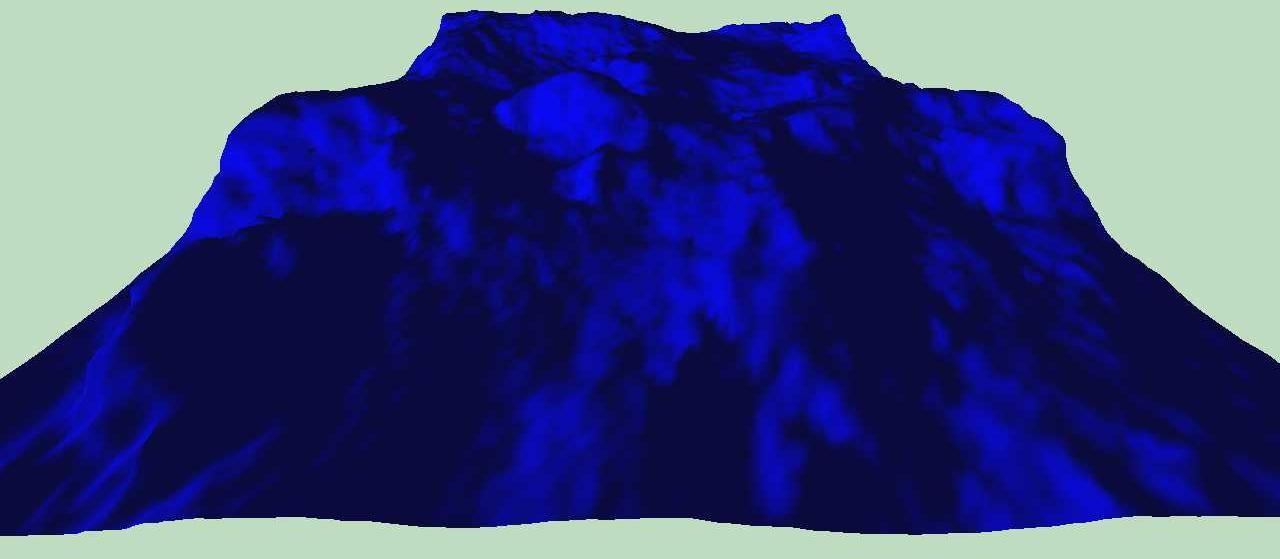
d, Az OpenGL objektuma az eredeti képnek, 1-es magasság, és 4-es részletesség mellett, textúra nélkül, rácsháló nézetben:
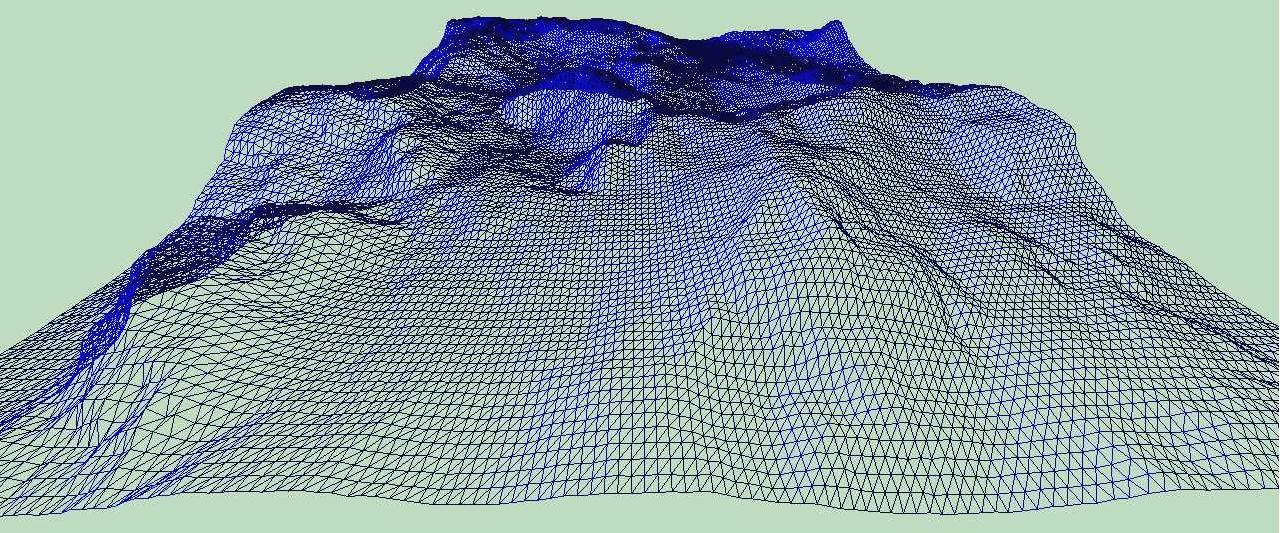
e, Az OpenGL objektuma az eredeti képnek, 10-es magasság, és 1-es részletesség mellett, az eredeti képpel textúrázva, felület nézetben:
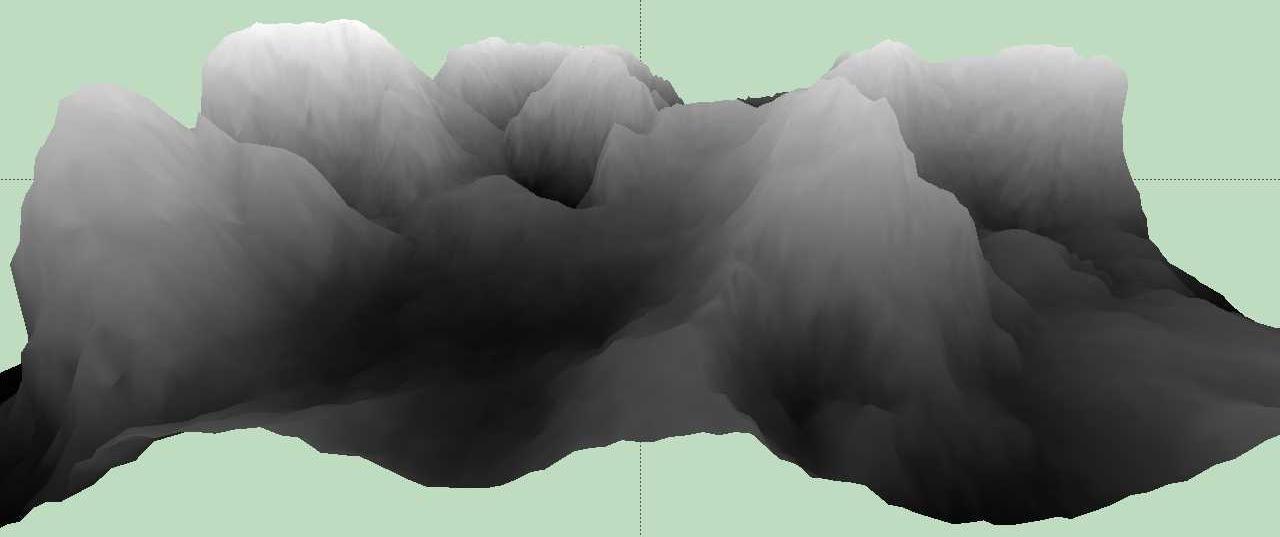
2. sz. melléklet: Egy kép R, G, B, H, S, V összetevőire való felbontása
a, Az eredeti 24 bites kép [37]:
b, Az eredeti 24 bites kép piros összetevője 8 bites szürkeárnyalatos képként:
c, Az eredeti 24 bites kép zöld összetevője 8 bites szürkeárnyalatos képként:
d, Az eredeti 24 bites kép kék összetevője 8 bites szürkeárnyalatos képként:
e, Az eredeti 24 bites kép színárnyalat (Hue) összetevője 8 bites szürkeárnyalatos képként:
f, Az eredeti 24 bites kép telítettség (Saturation) összetevője 8 bites szürkeárnyalatos képként:
g, Az eredeti 24 bites kép világosság (Value) összetevője 8 bites szürkeárnyalatos képként:
3. sz. melléklet: A CD-ROM melléklet tartalma
A CD-ROM kezelése:
A CD-ROM melléklet a meghajtóba helyezve automatikusan elindul, amennyiben a Windows „automatikus cd indítás” funkciója engedélyezve van. Az automatikus indulás során a lemez tartalmát bemutató README.TXT file indul el. Amennyiben a Windows e funkciója nincs engedélyezve, úgy a lemezen található README.TXT file-t a Windows-ban megszokott módon kell megnyitni.
A CD-ROM tartalma:
|
readme.txt |
Információ a lemezen található file-okról |
|
Adatfile-ok |
Jegyzék, tartalmaz néhány példaként szolgáló adatfile-t, a 4.3-as és a 4.4-es pontok adatfile-jait, illetve a MOL Rt.-től kapott 3D szeizmikus adatfile-t. |
|
FDS |
Jegyzék, tartalmazza az FDS programot. |
|
Kepek |
Jegyzék, néhány előre elkészített képet tartalmaz példának. |
|
DokumentumKepei |
Jegyzék, a dolgozat képeit tartalmazza, számozva. |
|
|
Jegyzék, tartalmazza a szakdolgozatot PDF formátumban, valamint az Adobe Inc. Acrobat Reader nevű ingyenes PDF megjelenítő programot |
|
Szurok |
Jegyzék, előre elkészített szűrőket tartalmaz. |
Fontos, hogy bár a program futtatható közvetlenül a CD-ROM-ról, azonban az adatok mentése CD-ROM-ra nem lehetséges!
Irodalomjegyzék
[1]. L.V. Szorokin, V.O. Uriszon, L.A. Rjabinkin, V.A. Dolickij:
A kőolajkutatás geofizikai módszerei
Nehézipari könyv és folyóiratkiadó vállalat, 1953.
[2]. J.J. Jakosky, ScD:
Exploration geophysics, Second edition, 1960
Trija Publishing Company, 2500 West Coast Highwat, Newport Beach, Calif.
[3]. Miskolci Egyetem, Geofizikai tanszék:
Alsópáhoki vetőkutatás geofizikai módszerekkel. Kutatási jelentés, 1999.
[4]. Meskó Attila:
Digital filtering applications in geophysical exploration for oil.
Akadémiai kiadó, Budapest, 1984.
[5]. Dr. Takács Ernő:
Geofizikai Adatfeldolgozás 1.
Tankönyvkiadó, Budapest, 1991
[6]. GES Geofizikai Szolgáltató Kft.
URL: http://www.ges.hu
[7]. Székely Gergely:
Digitális képfeldolgozás Szakdolgozat.
PTE-Pollack Mihály Műszaki Főiskolai Kar, Villamos Intézet, Pécs, 2000.
URL: http://vili.pmmf.hu/diplom/2000/szekely/szakd.htm
[8]. Mozaik Web Oktatórendszer:
4.2. Az emberi szem, mint optikai rendszer.
URL: http://www.mozaik.info.hu/mozaweb/Feny
[9]. Dr. Sárközy Ferenc:
Térinformatikai elméleti oktató anyag.
BMGE Általános- és Felsőgeodézia Tanszék.
URL: http://bme-geod.agt.bme.hu/tutor_h/
[10]. Álló Géza, Főglein János, Hegedűs Gy. Csaba, Szabó József:
Bevezetés a számítógépes képfeldolgozásba.
Tankönyvkiadó, 1989
[11]. Bracwell R.:
The Fourier transformation and its applications.
McGraw-Hill, New York, 1965.
[12]. Dr. Takács Ernő:
Geofizika 1 kézirat
Tankönyvkiadó, Budapest, 1972.
[13]. Brüel & Kjaer:
Application of B&K equipment to frequency analysis, 1977.
[14]. Lukács Ottó:
Matematikai Statisztika 2. kiadás
Bolyai – Könyvek: Műszaki Könyvkiadó, Budapest, 1996.
[15]. Gergely Tamás, Rezsu Tibor:
Személyazonosítás arckép alapján.
URL: http://winnie.obuda.kando.hu/~unicorn/arc/main.html
[16]. Dr. Sárközy Ferenc:
IDRISI WWW oktatóanyag.
BMGE Általános- és Felsőgeodézia Tanszék.
URL: http://bme-geod.agt.bme.hu/tutor_h/idrisi/s_tools3.htm
[17]. Golden Software Inc.
URL: http://www.golden.com
[18]. Borland Software Corporation:
URL: http://www.borland.hu
[19]. Marco Cantu:
Delphi 5 Mesteri szinten II. Kötet
Kiskapu Kft. 2000
[20]. Baga Edit:
Delphi másképp
Akadémiai nyomda, Martonvásár, második kiadás, 1999
[21]. Software Online:
URL: http://www.softwareonline.hu/
[22]. Michael W. Norris, Alan K. Faichney:
SEG Y rev1 Data Exchange format, Release 1.0, May 2002.
Society of Exploration Geophysicist.
URL: http://www.seg.org/publications/tech-stand/seg_y_rev1.pdf
[23]. Jónás Gergő:
2D spektrális szűrőtervező és képfeldolgozó rendszer fejlesztése
TDK dolgozat, Miskolci Egyetem Tudományos Diákköre, 2002. (Egyetemi első helyezés)
[24]. Jónás Gergő:
2D spektrális szűrőtervező és képfeldolgozó rendszer fejlesztése
Elméleti szekció, Magyar Geofizikusok XXXIV. Ifjúsági Ankétja, 2003. (MOL Rt. különdíj)
[25]. Dr. Steiner Ferenc:
Optimum methods in statistics
Akadémiai kiadó, Budapest, 1997.
[26]. Dr. Steiner Ferenc:
A geostatisztika alapjai
Tankönyvkiadó, Budapest, 1990.
[27].Dr. Dobróka Mihály:
Bevezetés a geofizikai inverzióba
Miskolci Egyetemi Kiadó, Miskolc, 2001.
[28].Detrekői Ákos – Szabó György:
Bevezetés a térinformatikába
Nemzeti Tankönyvkiadó, Budapest, 1995.
[29].Karl Kraus:
Fotogrammetria
Tetra Kiadó, Budapest, 1998.
[30].Michael N. DeMers:
GIS modeling in raster
New York, Wiley, 2002.
[31].Dr. Sárközy Ferenc:
Geodézia
Tankönyvkiadó, Budapest, 1989.
[32].Milasovszky Béla:
Geodézia
Tankönyvkiadó, Budapest, 1988.
[33].Seresné – Dr. Hartai Éva:
Geology
Miskolci Egyetemi Kiadó, Miskolc, 1994.
[34].Robert Bowen:
Geology in engineering
London and New York, Elsevier, 1984.
[35].Kerekes Sándor:
Környezetgazdaságtan alapjai
Budapesti Közgazdaságtudományi Egyetem, Budapest, 1995.
[36].Krugman, Paul R.:
Development, geography and economic theory
Cambridge, London, MIT, 1995.
[37].N.A.S.A. and Mars Global Surveyor:
Mars Orbiter Laser Altimeter (MOLA) Science Investigation
URL: http://mars.jpl.nasa.gov/mgs/sci/mola/marsflat.jpg
[38].MGSZ és ELGI:
Földessy János: Kárpát-medencei paleogén szerkezetátalakulás rekonstrukciója a magmás tevékenység és az üledékképződés jellemzésével, OTKA-37619
[39].R. Stephens:
Tails of Africa. 21 June 2001 – Eclipse Day
URL: http://www.foxandstephens.com/africa/2001AfricaEclipse03.htm
Summary
My essay outlines the general structure of geoinformatic systems, their adaptabilities as well as the essential geophysical methods. It includes the essential mathematical methods of the geophysical data processing, it demonstrates the mathematical bases of the spectral image processing, introduces to the process of time-domain filtering and those ones of the frequency-domain as well as the essence of filter designing. It contains the derivation of the ideal low-pass convolution filter’s impulse response function in the dimension 2, 3 and 4.
Rudiments used in the process of image processing (histogram, intensity, hue) as well as the elements of the digital image processing are introduced. Besides the edge-highlighting and edge-smoothing filters of the classic image processing the essay lays open other filters as well (Gauss, Laplace, median, directional, ect.) and demonstrating their adaptability by means of examples it refers to the spectral information transfer of filterings.
In the third chapter a spectral filter designer and image processing program system is introduced, developed on my own.
The developed program system facilitates in a user-friendly way the use of the classic image processing filters, the designing of ideal low-pass of different length, dimensioned for different cutting frequencies and the performance ot image and numeric filterings with the selected filter respectively. The program system supports saving of the data filtered and to be filtered into image (pixel- and DXF vector graphic), HTML, numeric data file as well as 2D+1D OpenGL format and also their printing. By saving the data they can used again thus it is possible to perform chain-filterings (serial filterings) with the program.
The program provides statistical pieces of information ont he data under processing (in case of images also with histogram) making easier the interpretation of the data obtained as the result of the filtering.
In my essay I demonstrate the adaptability of the developed software by the means of filterings performed on a few data systems.